仿生机器人
连接生物特性与智能科技的重要载体
核心价值
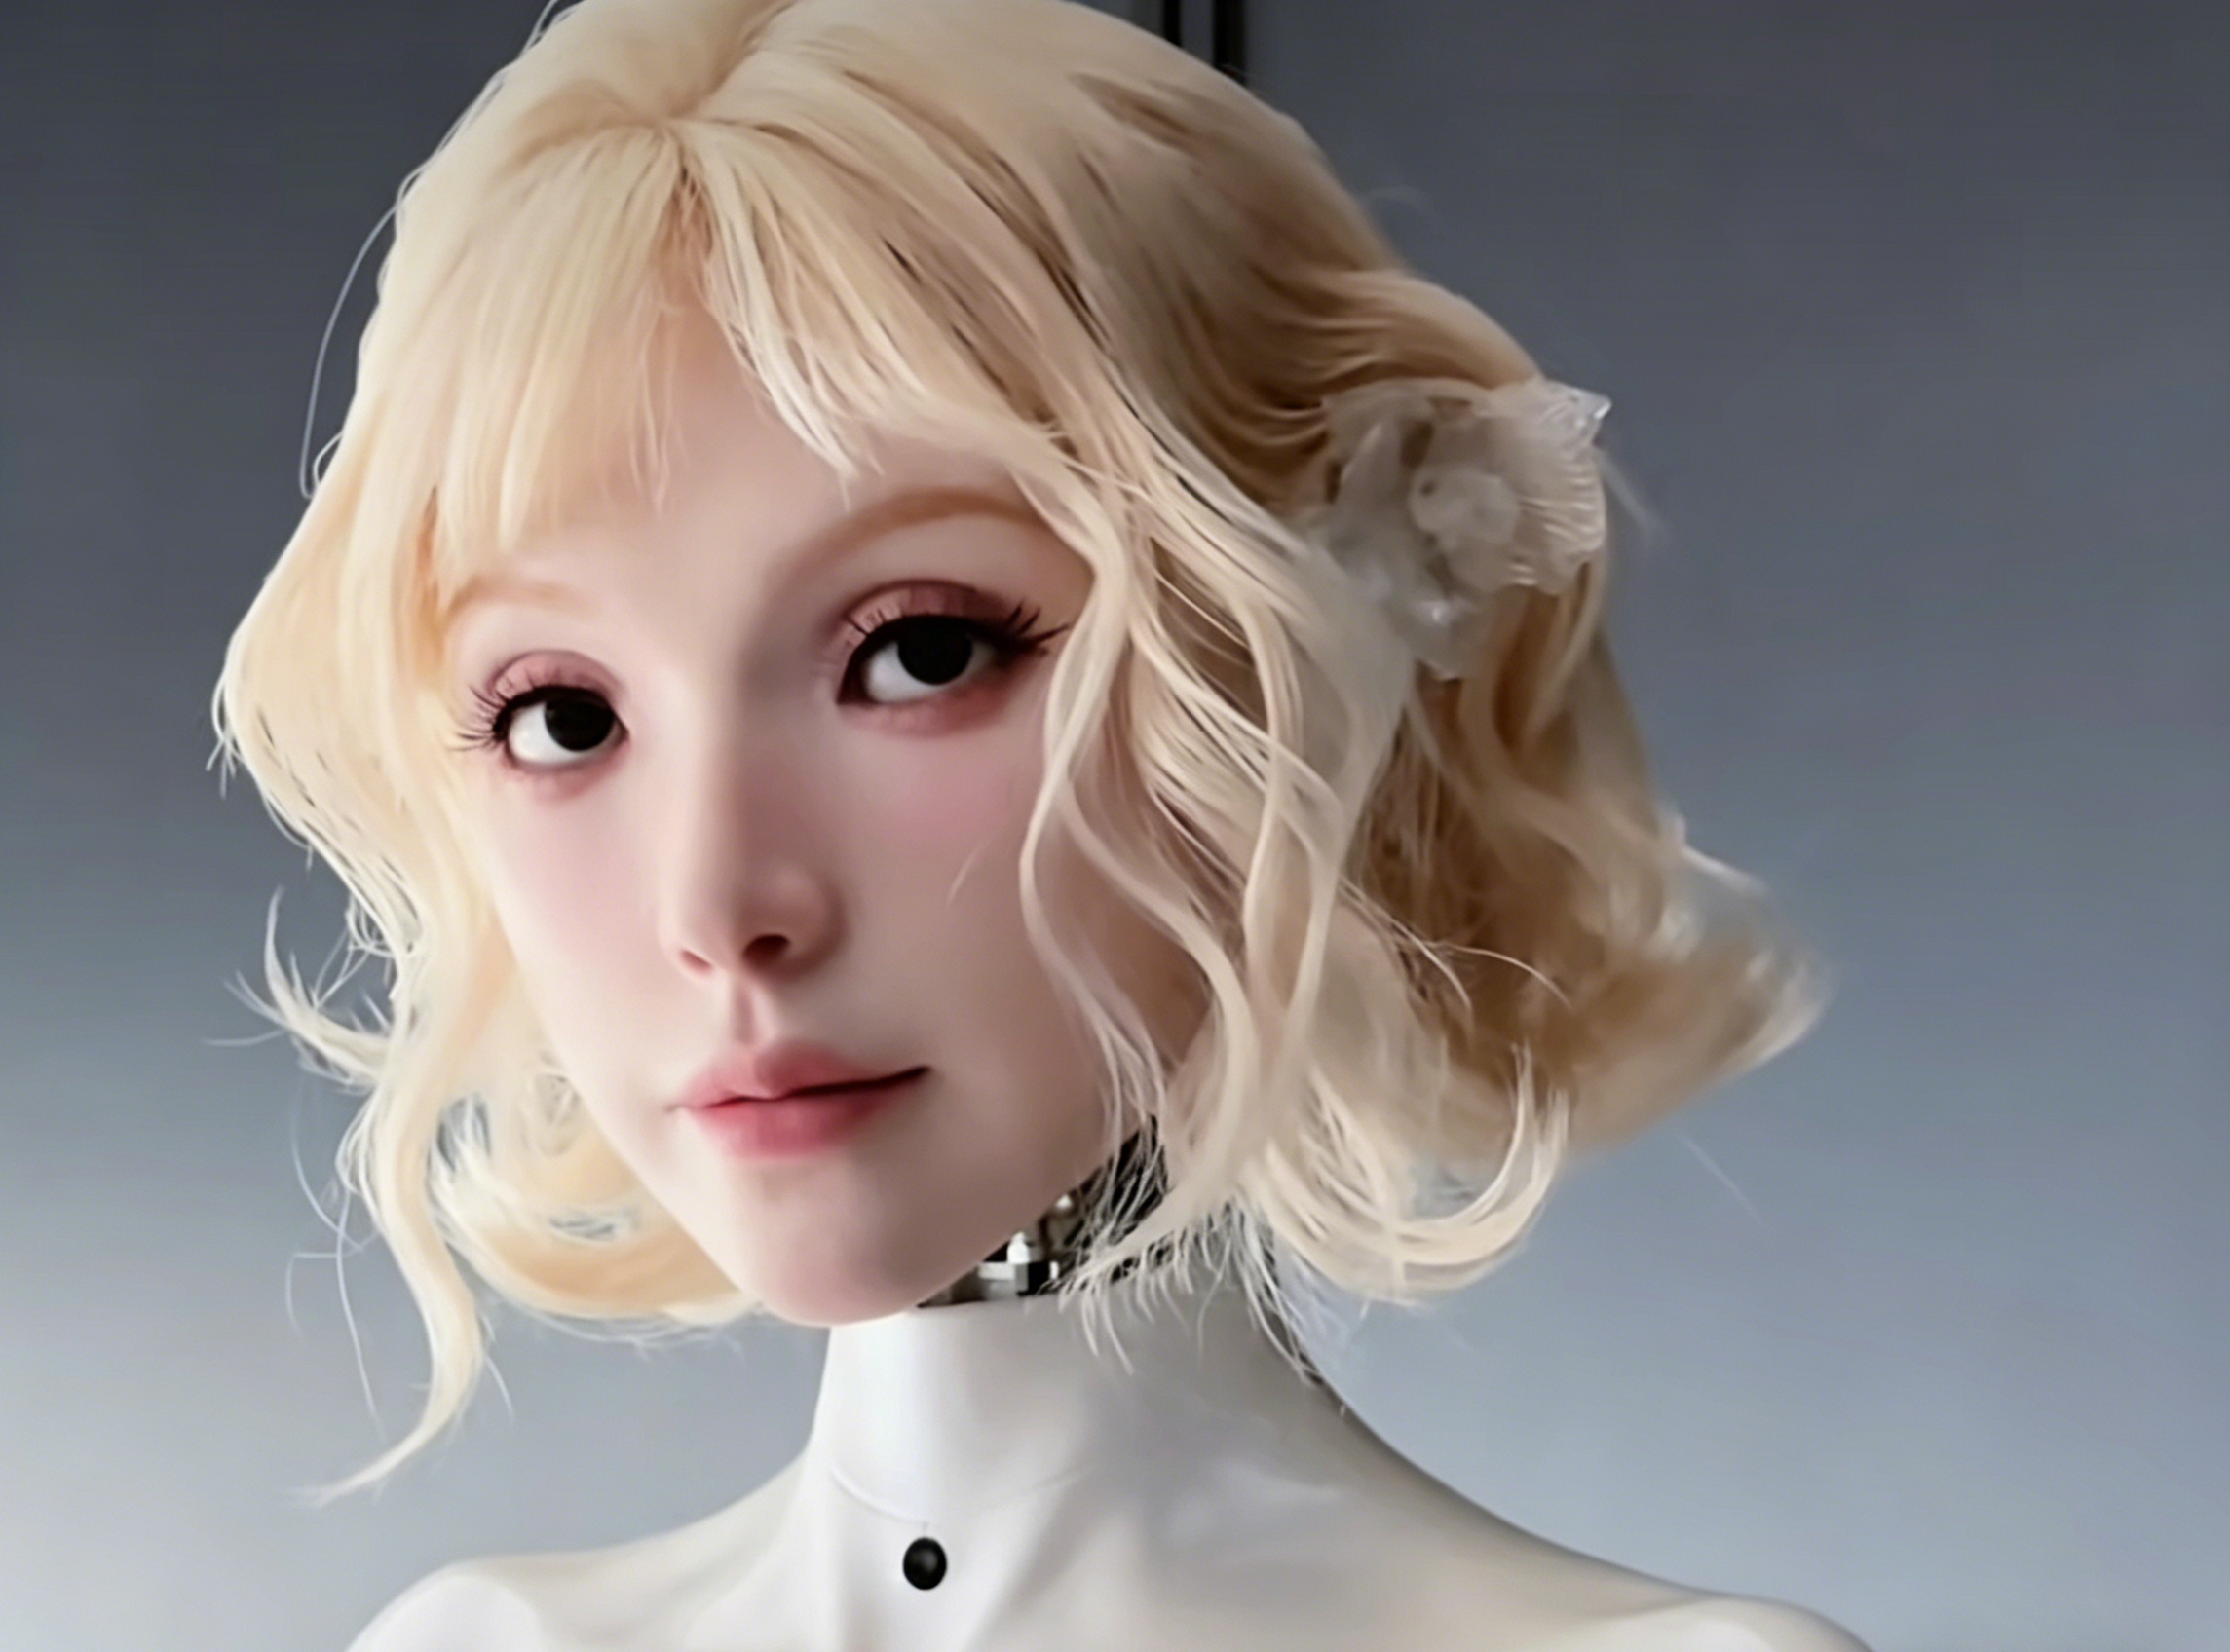
以生物形态与功能为设计蓝本,融合仿生学、人工智能与机械工程技术,拥有灵活的运动能力与精细的操作能力,突破传统机器人的场景局限,适配更多复杂环境,成为连接生物特性与智能科技的重要载体。
人形机器人
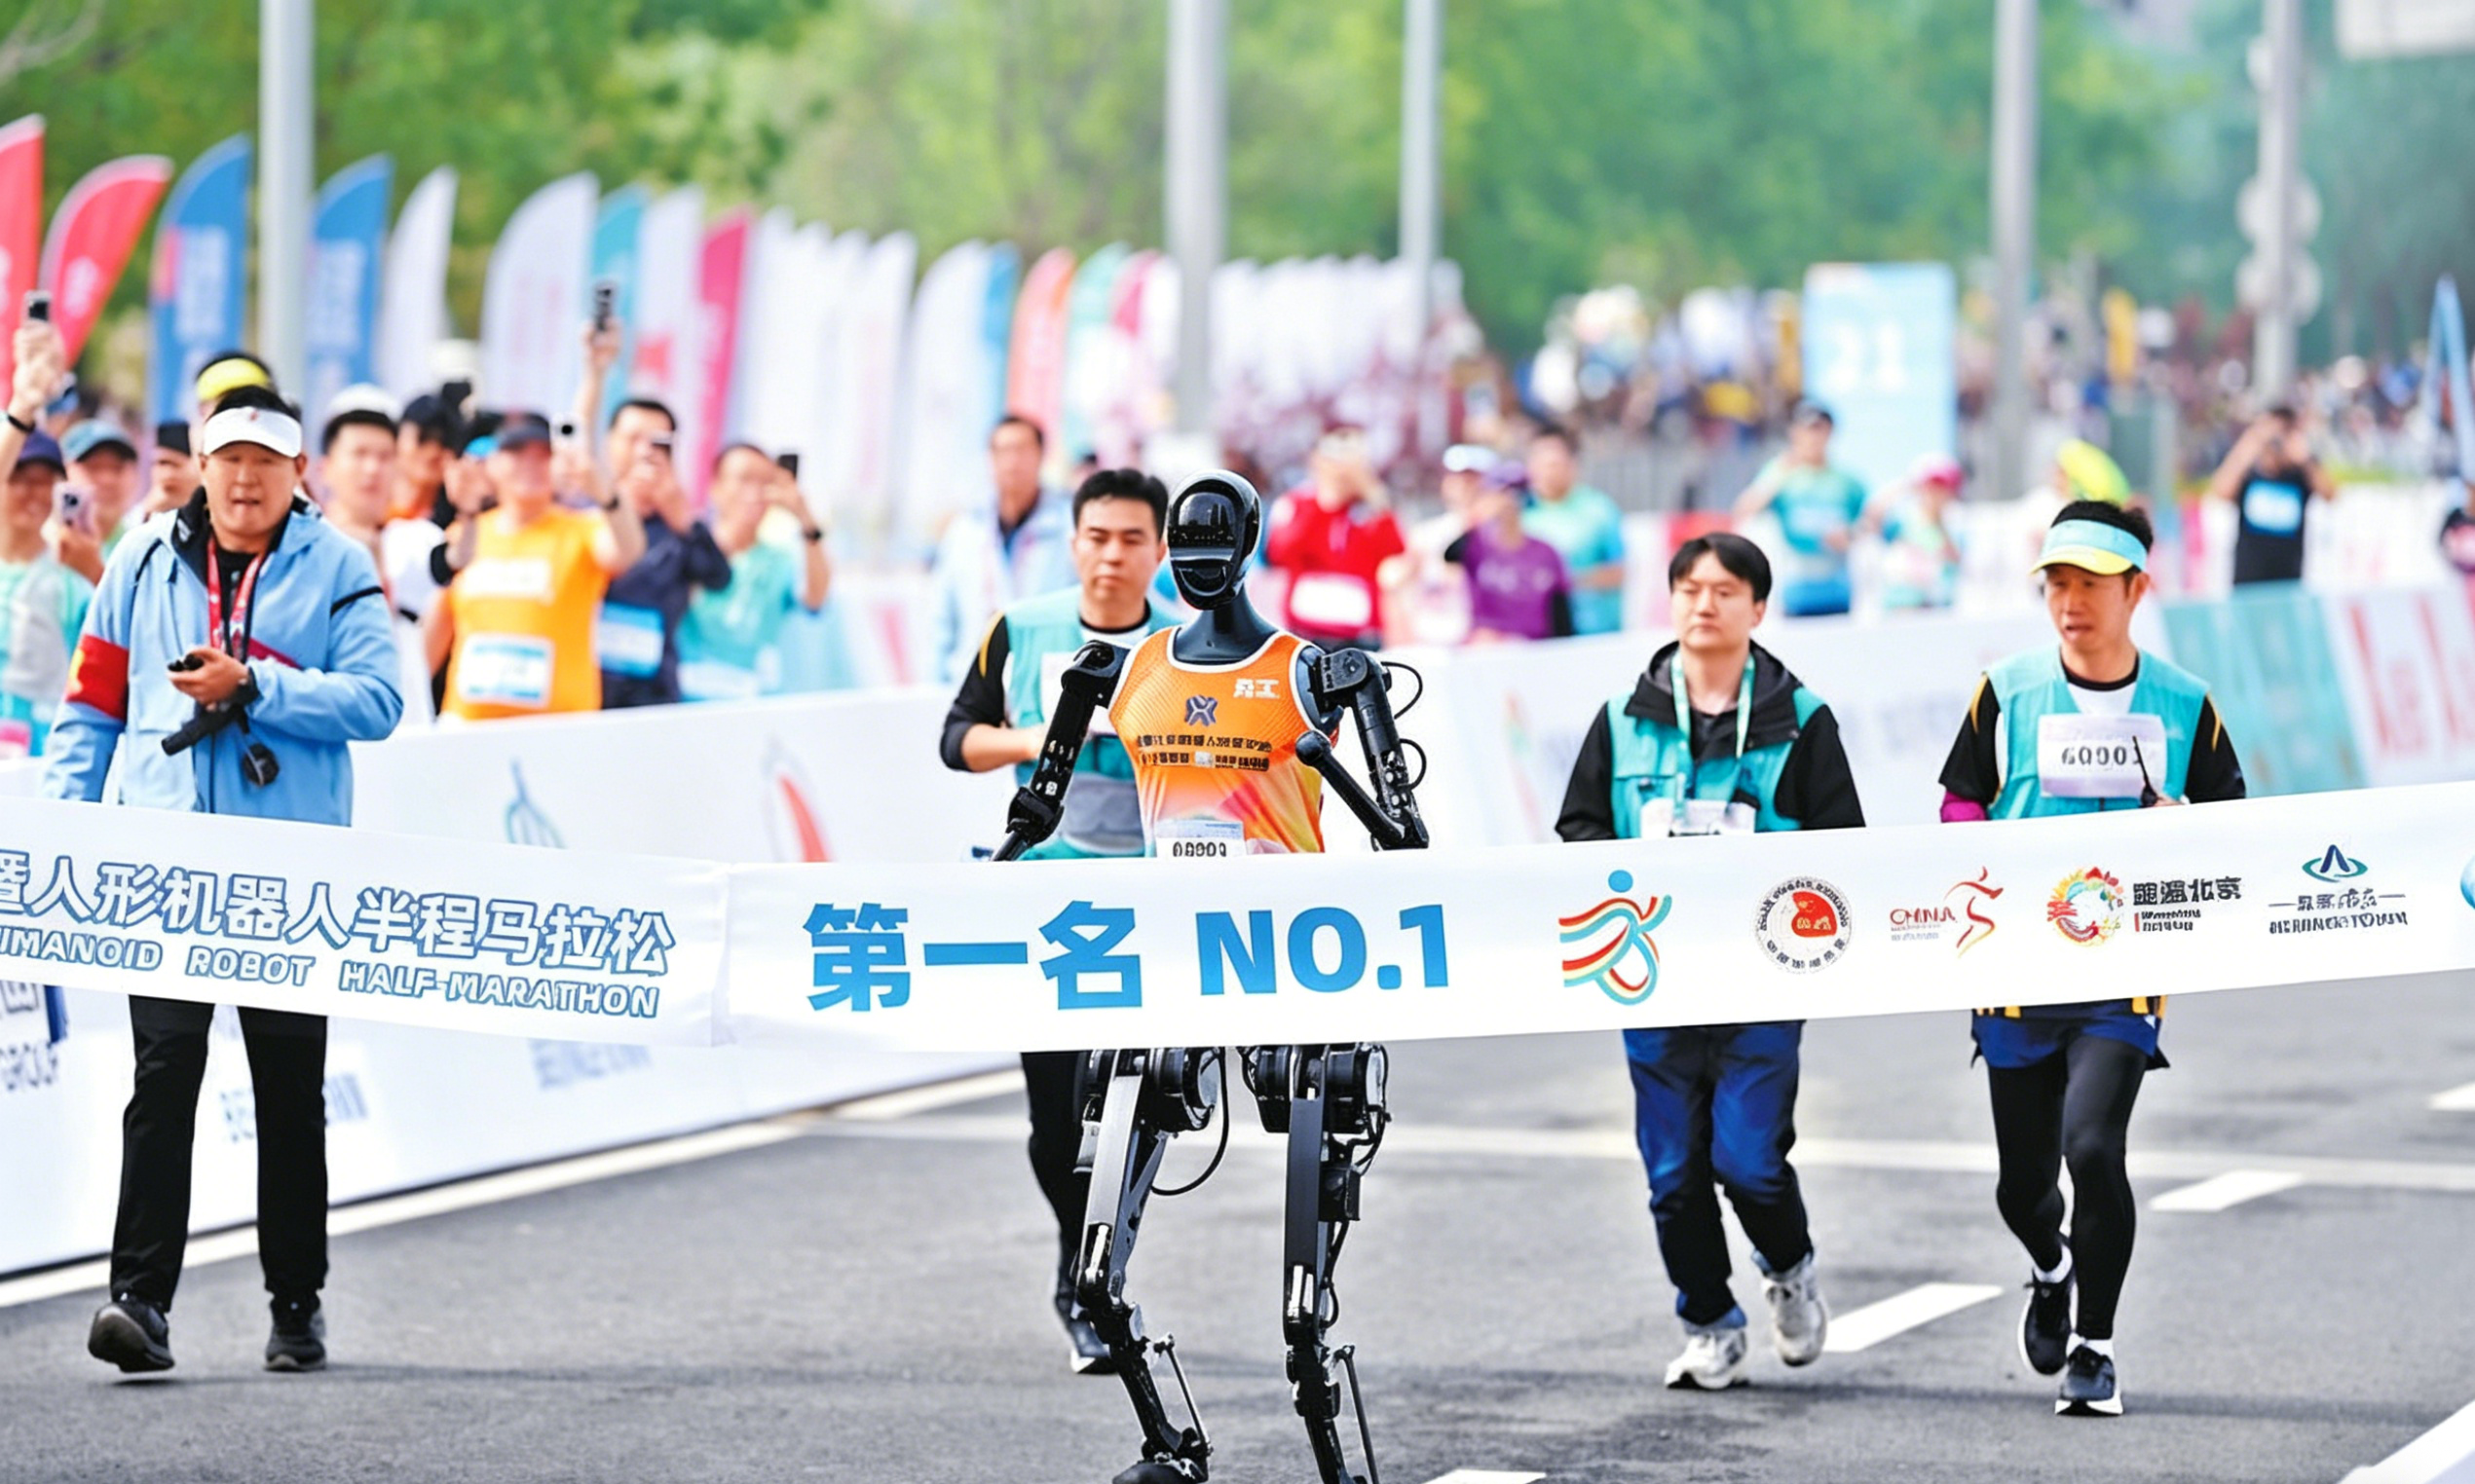
人形机器人是仿生机器人中最具代表性的品类之一,核心设计理念是模仿人类的形态、运动方式与肢体动作。它拥有类似人类的头部、躯干、四肢结构,具备灵活的关节活动能力和协调的运动控制能力,能够在人类日常生活与工作环境中灵活操作,轻松完成行走、抓取、搬运、手势交互等动作,广泛应用于服务、教育、科研等领域。
- 类人形态:模仿人类形态与运动方式
- 灵活操作:完成行走、抓取、搬运等动作
- 多场景适配:服务、教育、科研应用
四足机器人
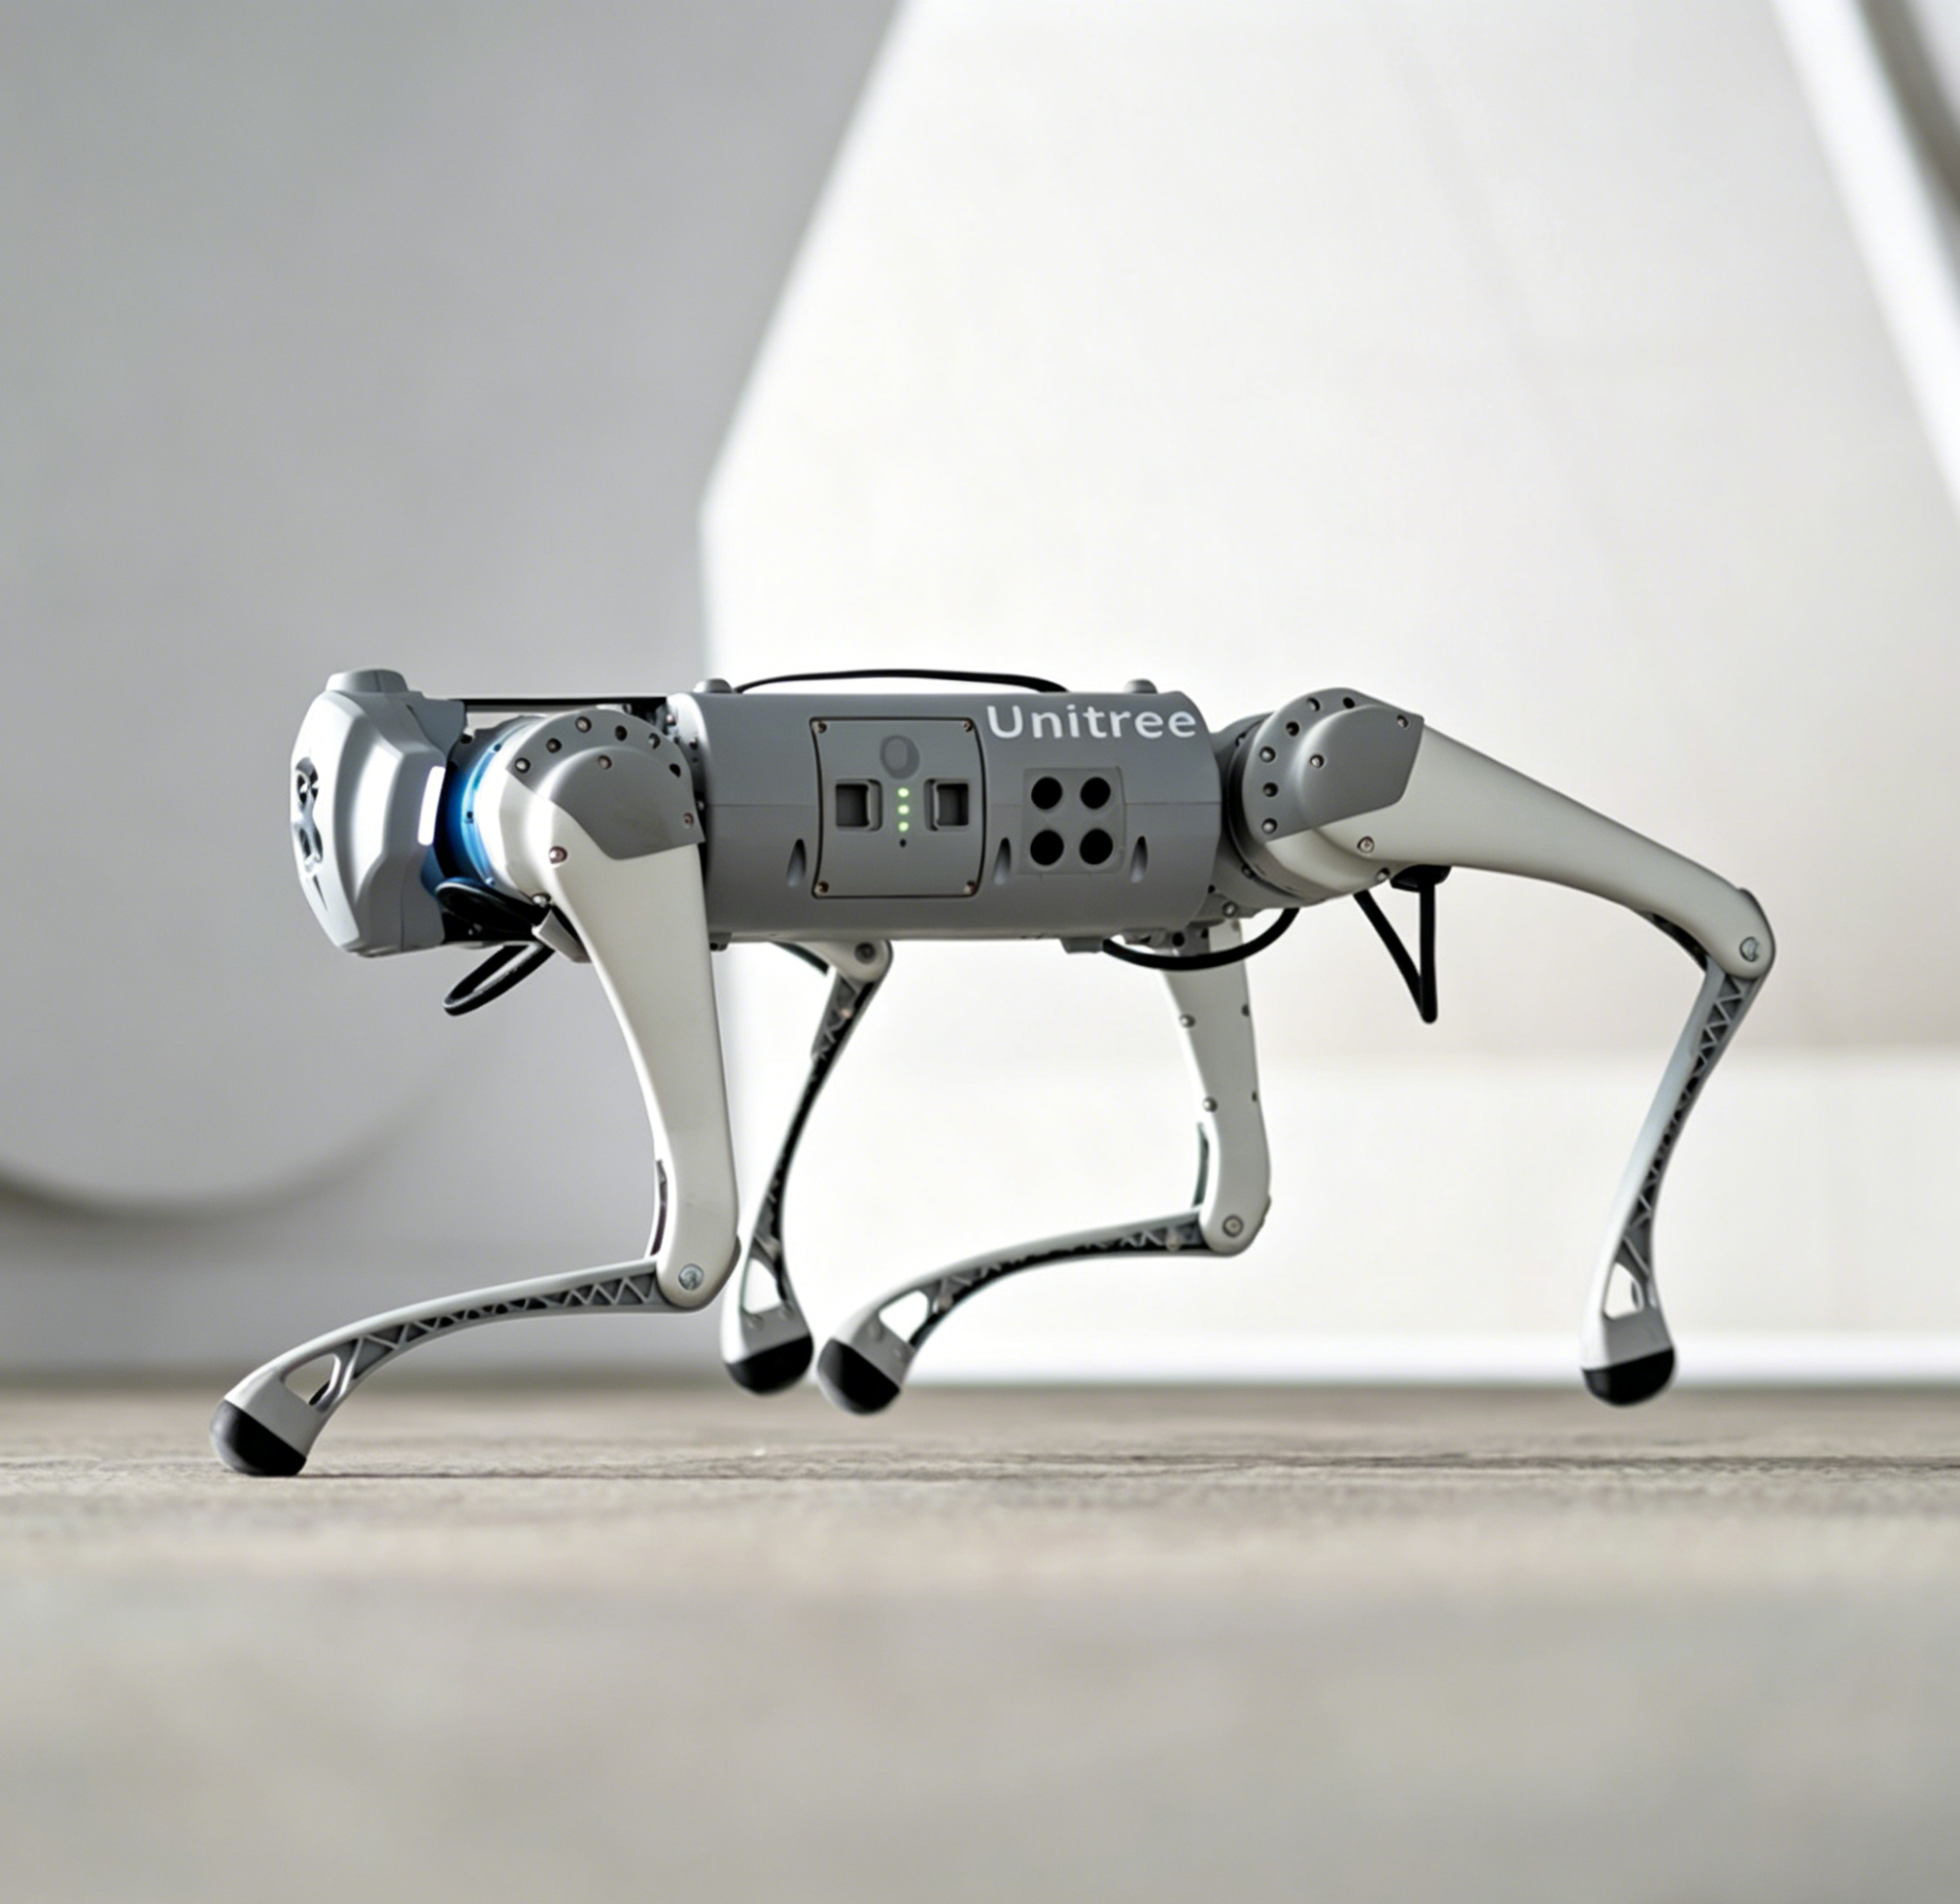
四足机器人以自然界四足动物为模仿对象,聚焦于复杂地形的适配与稳定移动,具备出色的平衡能力和地形适应能力。它的四肢结构贴合动物运动原理,能够灵活调整步伐,轻松应对山地、废墟、泥泞、陡坡等传统机器人难以通行的复杂地形,在行走过程中可自主避障、调整重心,确保稳定运行。
- 复杂地形适应:应对山地、废墟、泥泞等环境
- 稳定移动:自主避障、调整重心
- 灵活四肢:贴合动物运动原理
飞行机器人
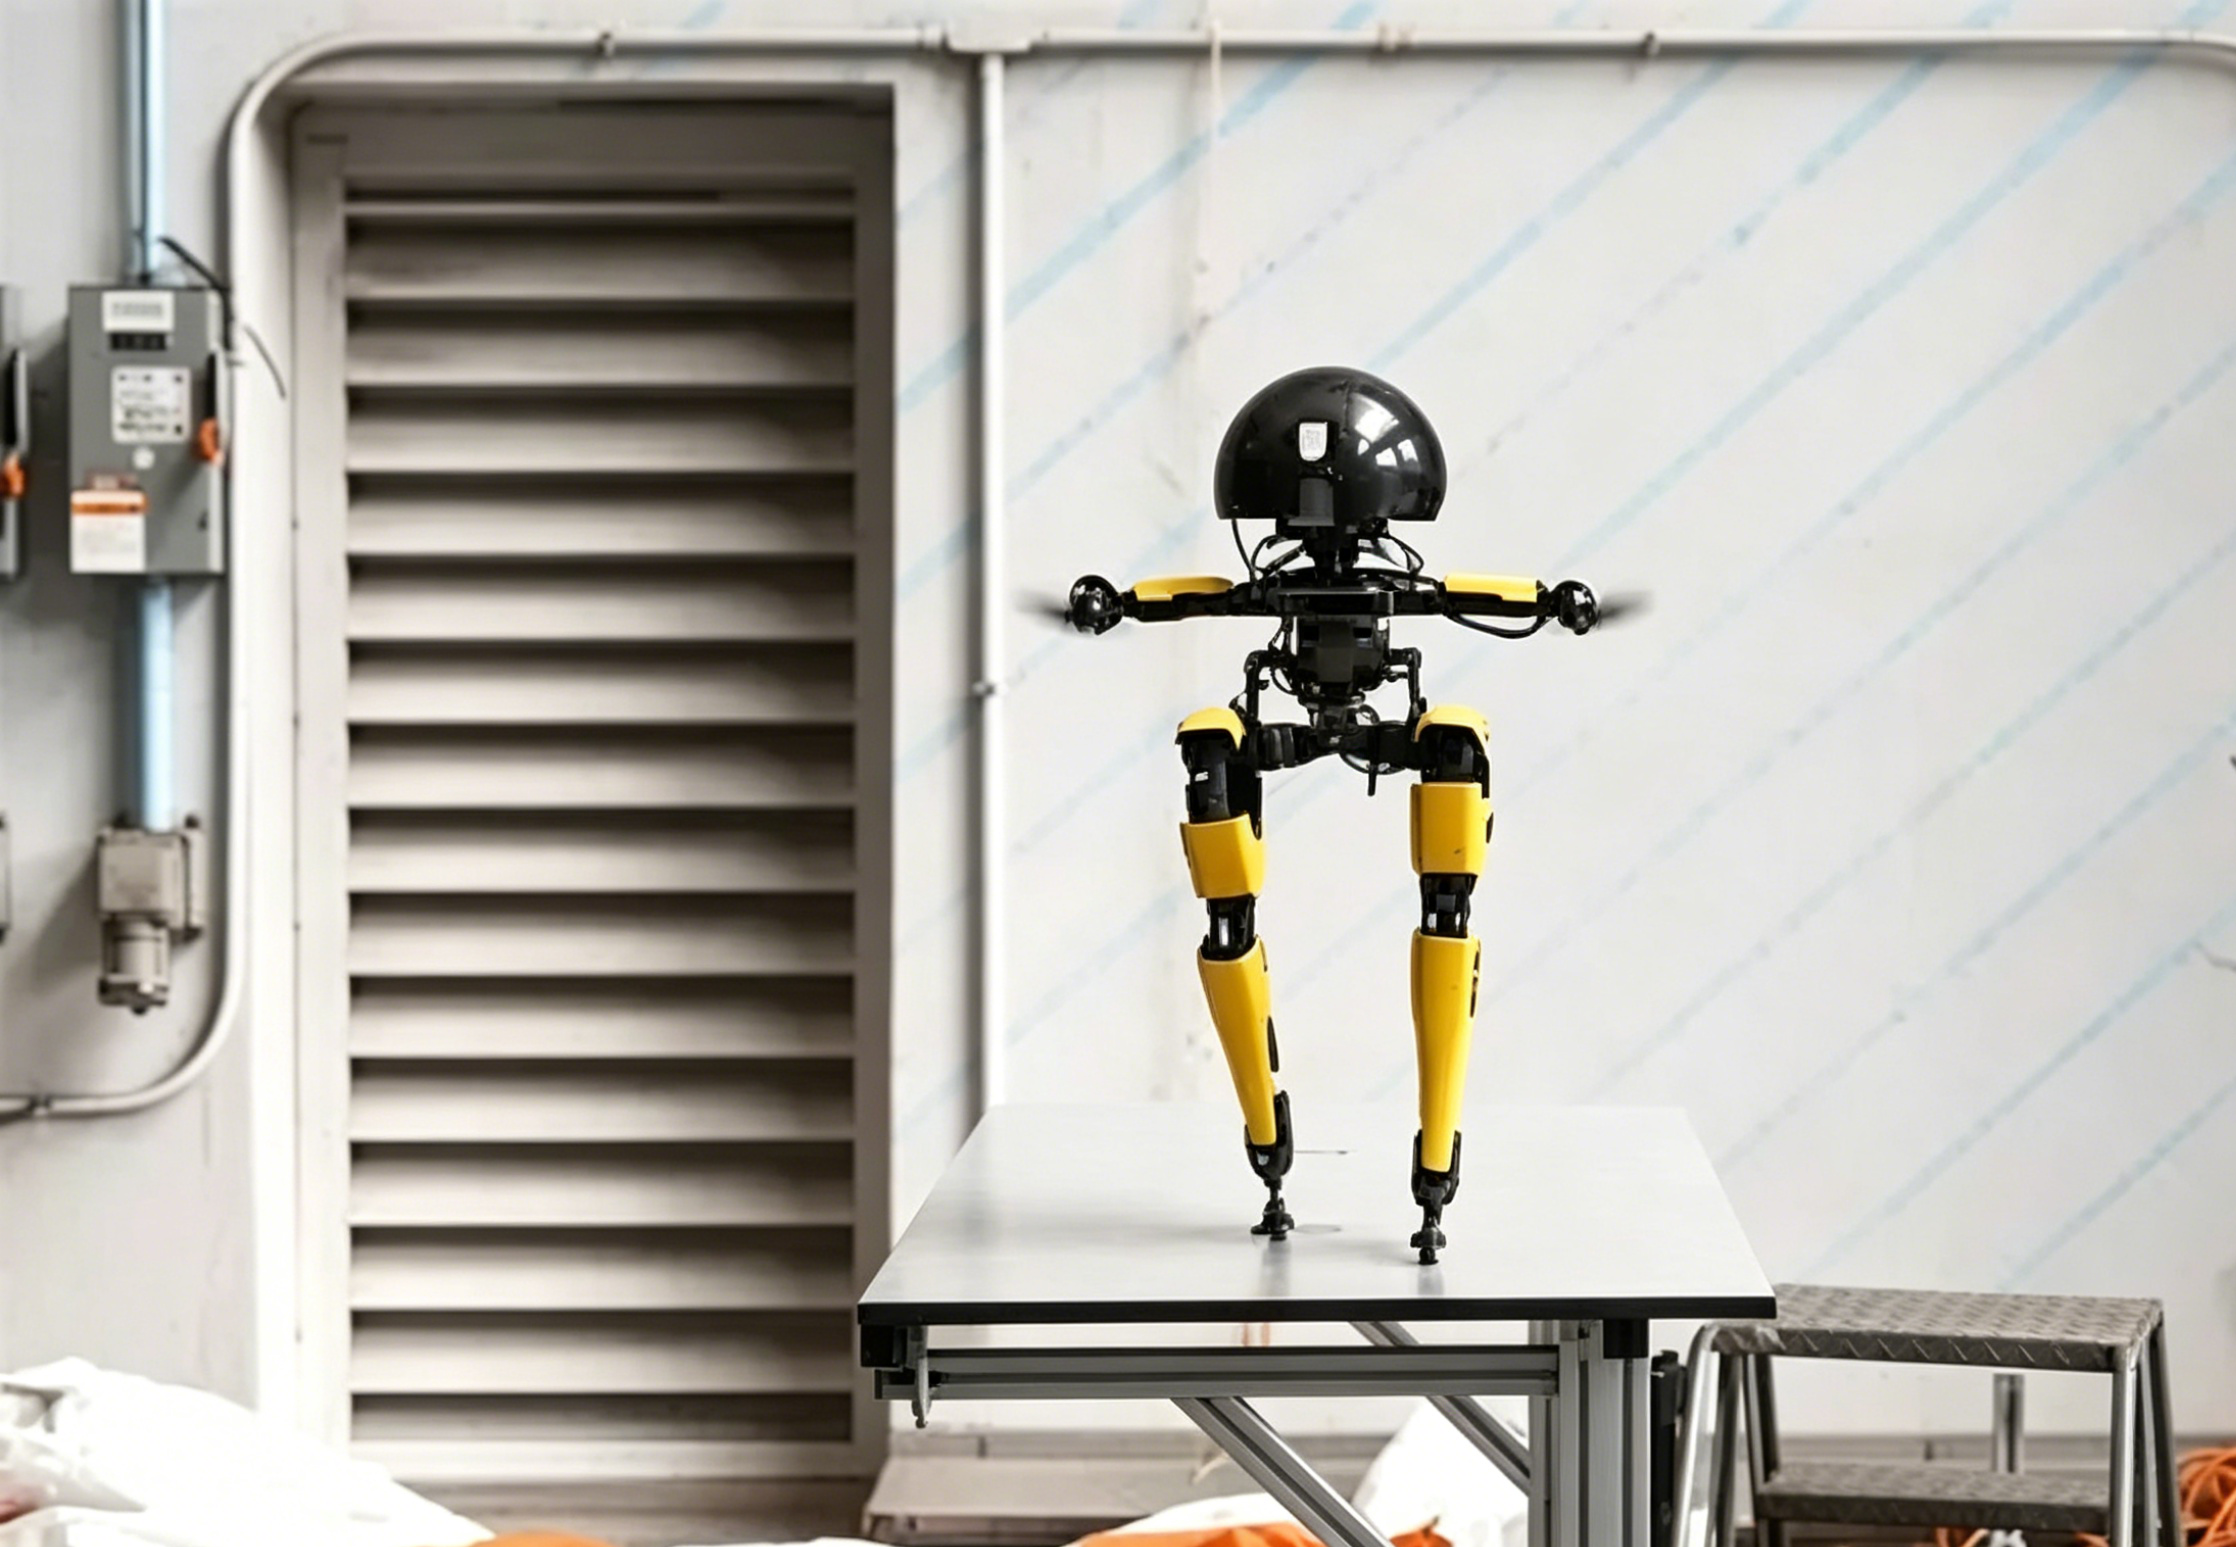
飞行机器人(又称仿生飞行器)以鸟类、昆虫的飞行结构与运动方式为模仿对象,融合空气动力学与智能控制技术。它的翅膀设计贴合生物飞行原理,可实现垂直起降、悬停、灵活转向等动作,能够在城市楼宇、森林、山区等复杂环境中自主飞行,广泛应用于侦察、监测、配送、户外勘探等任务。
- 仿生翅膀:贴合生物飞行原理
- 灵活飞行:垂直起降、悬停、灵活转向
- 复杂环境适应:城市、森林、山区自主飞行
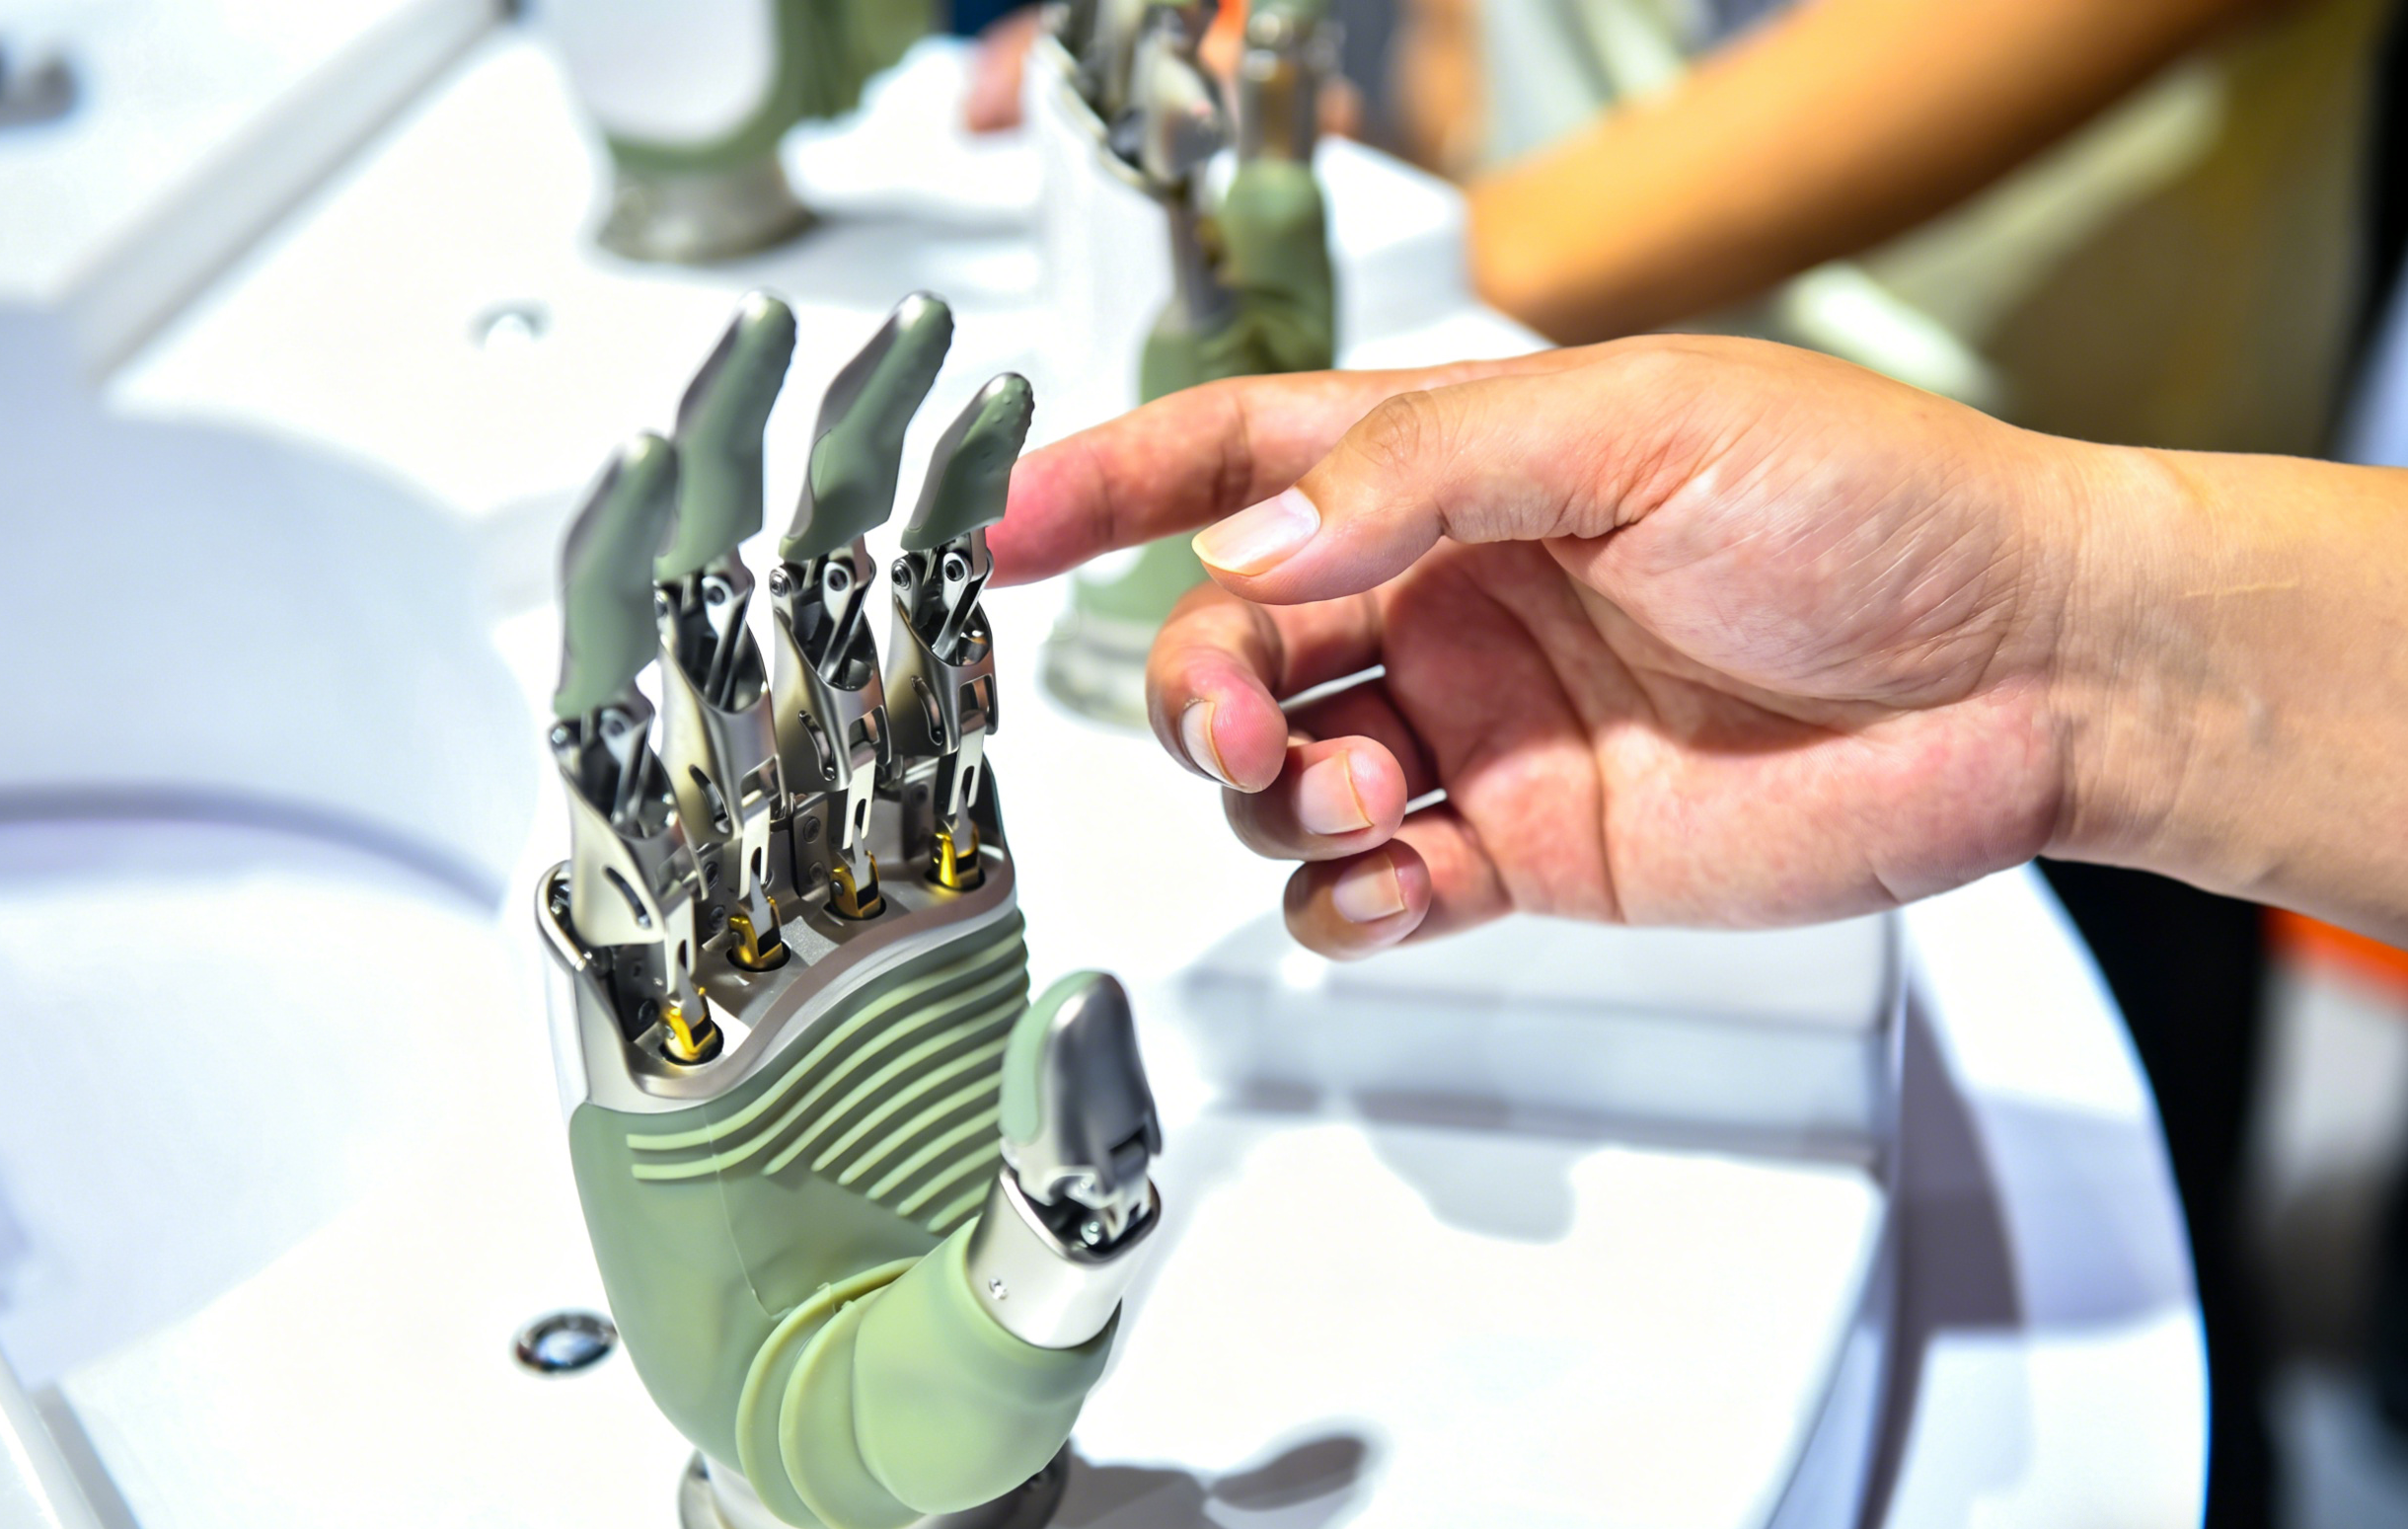
仿生手
仿生手以人类手部的结构、关节活动与操作功能为核心模仿对象,是仿生机器人中精细操作能力最强的品类之一。它拥有与人类手部相似的手指结构、关节活动范围,具备极高的灵活性和精细操作能力,能够完成抓取、捏取、翻转、组装等各种复杂的手部动作,甚至可以精准抓取细小零件、操作精密仪器。
- 精细操作:完成复杂手部动作
- 高精度:精准抓取细小零件
- 多领域应用:医疗假肢、工业装配