决策与控制模块
机器人的大脑与神经中枢,实现智能决策与精准控制
核心层次
决策层:AI算法、路径规划、任务逻辑
控制层:运动控制算法、PID闭环控制
核心技术
机器学习/深度学习、运动学算法、自主规划算法等
应用场景
自主导航、任务规划、协作作业、复杂环境适应
一、核心使命
决策与控制模块需要毫秒级完成4个核心任务,形成完整控制闭环:
- 任务拆解与全局规划:把指令拆解成可执行的完整任务流
- 路径决策与动态调整:规划最优路径,实时更新路线
- 动作拆解与精准控制:拆解成每个关节的精准动作参数
- 异常应急与闭环反馈:处理异常,实时修正动作误差
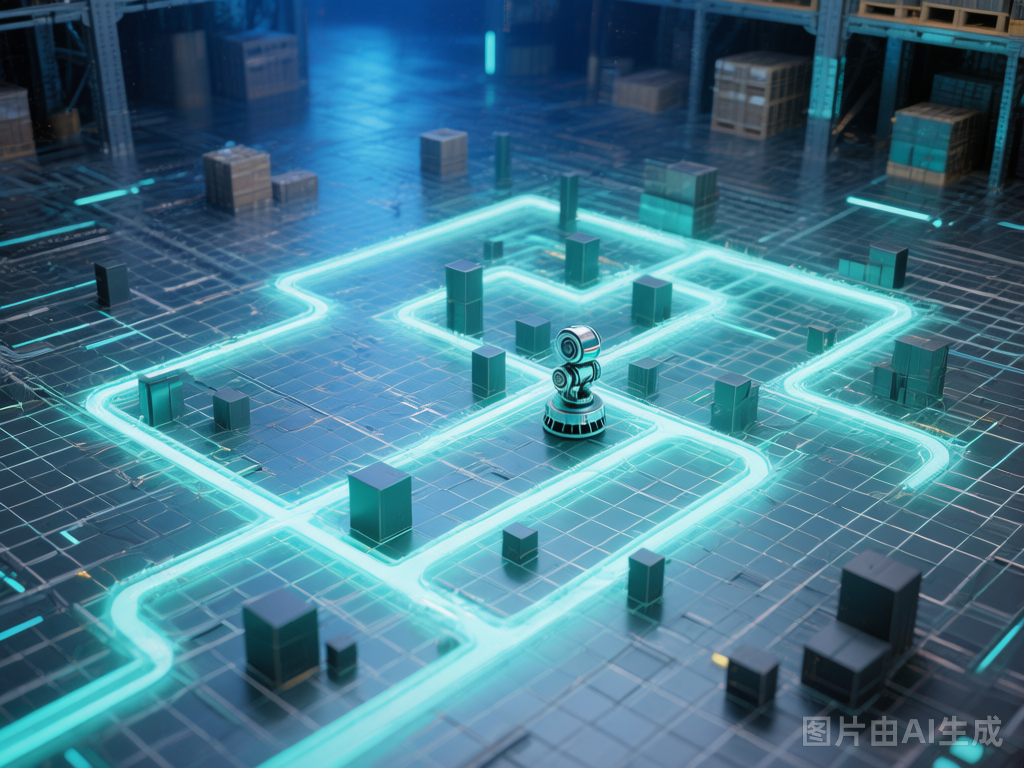
二、两大核心分层
1. 决策层:机器人的"宏观大脑"
决策层接收环境感知数据,通过算法做出判断、制定方案,是机器人"智能感"的核心。
任务解析与语义理解
把自然语言指令拆解成可执行的任务流:调取地图→制定顺序→设定规则→设置收尾
全局路径规划
规划最短、最平滑、无碰撞的抓取路径。常用算法:A*算法、RRT算法、动态窗口法(DWA)
动态调整与实时决策
环境变化时毫秒级判断:识别工件类型→计算位置→规划路径→下发指令
异常处理与应急决策
处理抓取失败、工件掉落、碰撞等异常,连续失败触发报警机制
2. 控制层:机器人的"神经中枢"
控制层把宏观指令拆解成精准动作参数,保证执行到位。通过闭环控制,以毫秒级频率向驱动系统发送控制信号。
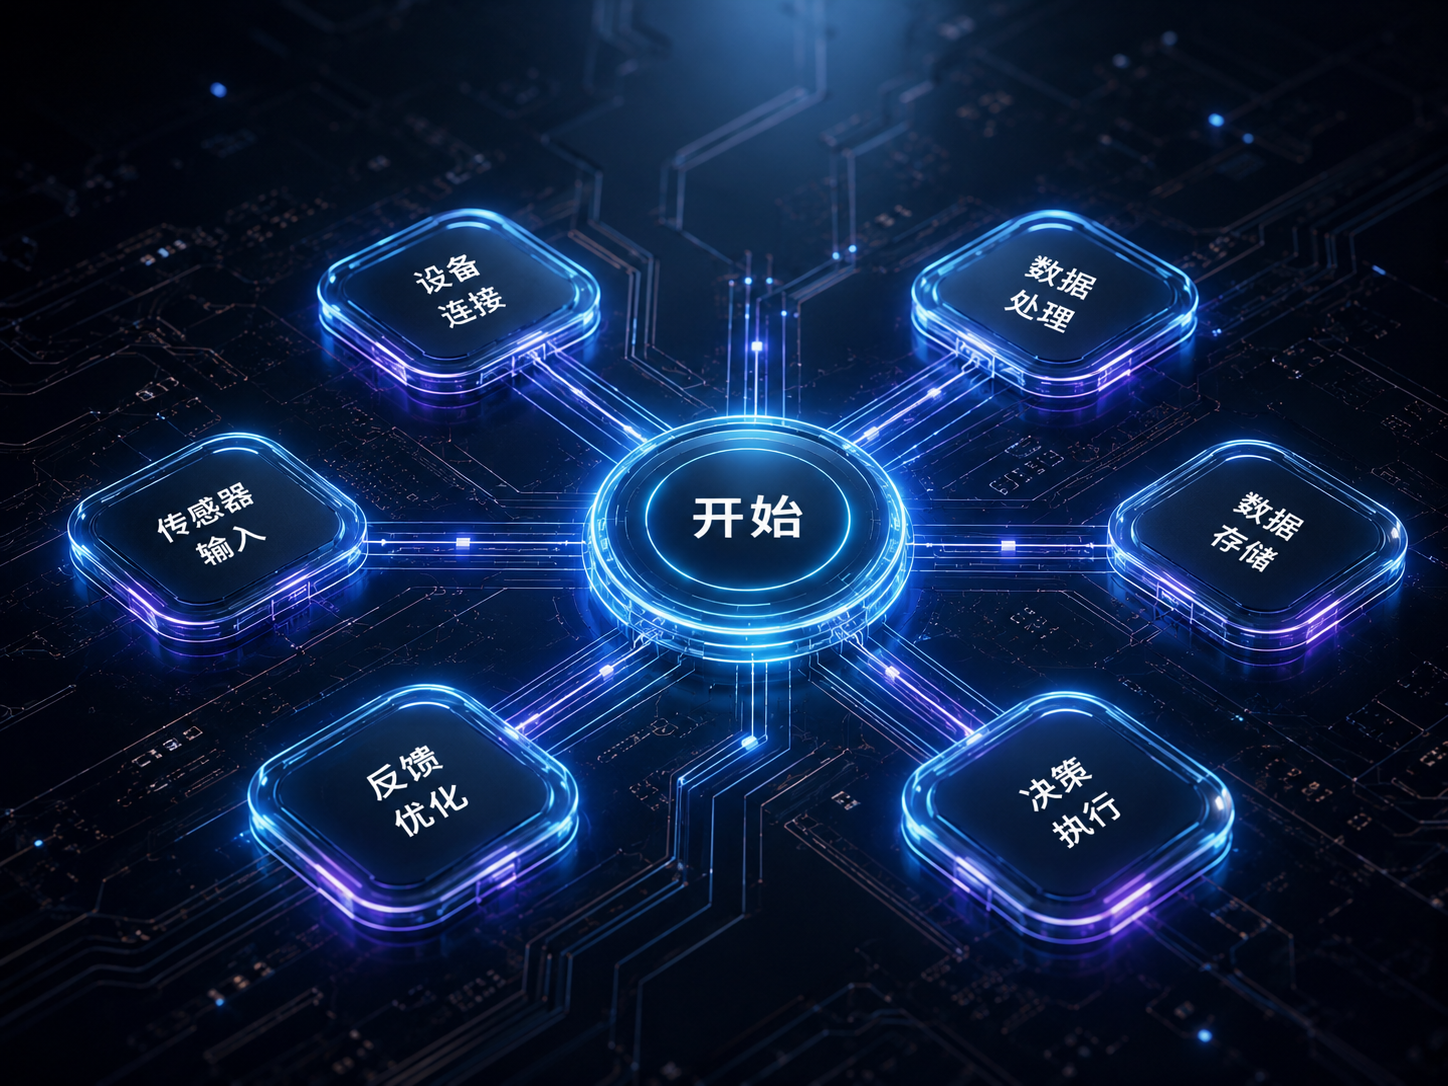
PID闭环控制
机器人控制基石,"实时纠错、无限接近目标"。比例(P)增强响应、积分(I)消除误差、微分(D)抑制超调
运动学控制
通过逆运动学算法,计算每个关节需要转动的角度、速度,确保机械臂平稳无碰撞地到达目标
力位混合控制
同时控制位置和力度。抓取玻璃工件用轻力,抓取金属工件用重力,确保不损坏物体
三、核心技术
路径规划算法
A*算法和RRT算法:在工作空间里找到从起点到终点的最短、最安全路径
视觉伺服控制技术
实时视觉反馈、位置调整、运动控制三者联动,工件位置变化时立刻更新路径规划
四、全流程工作时序
- 指令接收:接收用户指令,唤醒环境感知模块采集数据
- 全局规划:拆解任务,规划分拣路径与顺序
- 分拣执行:PID算法实时修正位置误差,保证定位精准
- 动态决策:工件位置变化时,毫秒级判断并规划抓取路径
- 细节控制:识别不同材质,精准控制抓取力度
- 异常处理:处理抓取失败、碰撞等异常
- 收尾完成:确认任务完成,机械臂回到待命位置
五、常见误区澄清
误区1:机器人的智能,全靠AI大模型?
正解:AI大模型只是辅助,99%的机器人核心靠经典路径规划算法和PID控制算法
误区2:路径越复杂,算法越厉害?
正解:好的路径规划核心是"最短路径、最平滑轨迹、无碰撞",路径越简洁说明算法越优秀
误区3:PID算法已经过时了?
正解:PID是机器人控制的"基石",从工业机械臂到人形机器人,底层关节动作控制核心都是PID
结语
如果说环境感知让机器人"看懂世界",决策与控制就赋予机器人"思考、判断、掌控自身动作的能力"。它是连接感知与执行的桥梁,是机器人从"被动的自动化设备"变成"主动的智能设备"的核心分界点。