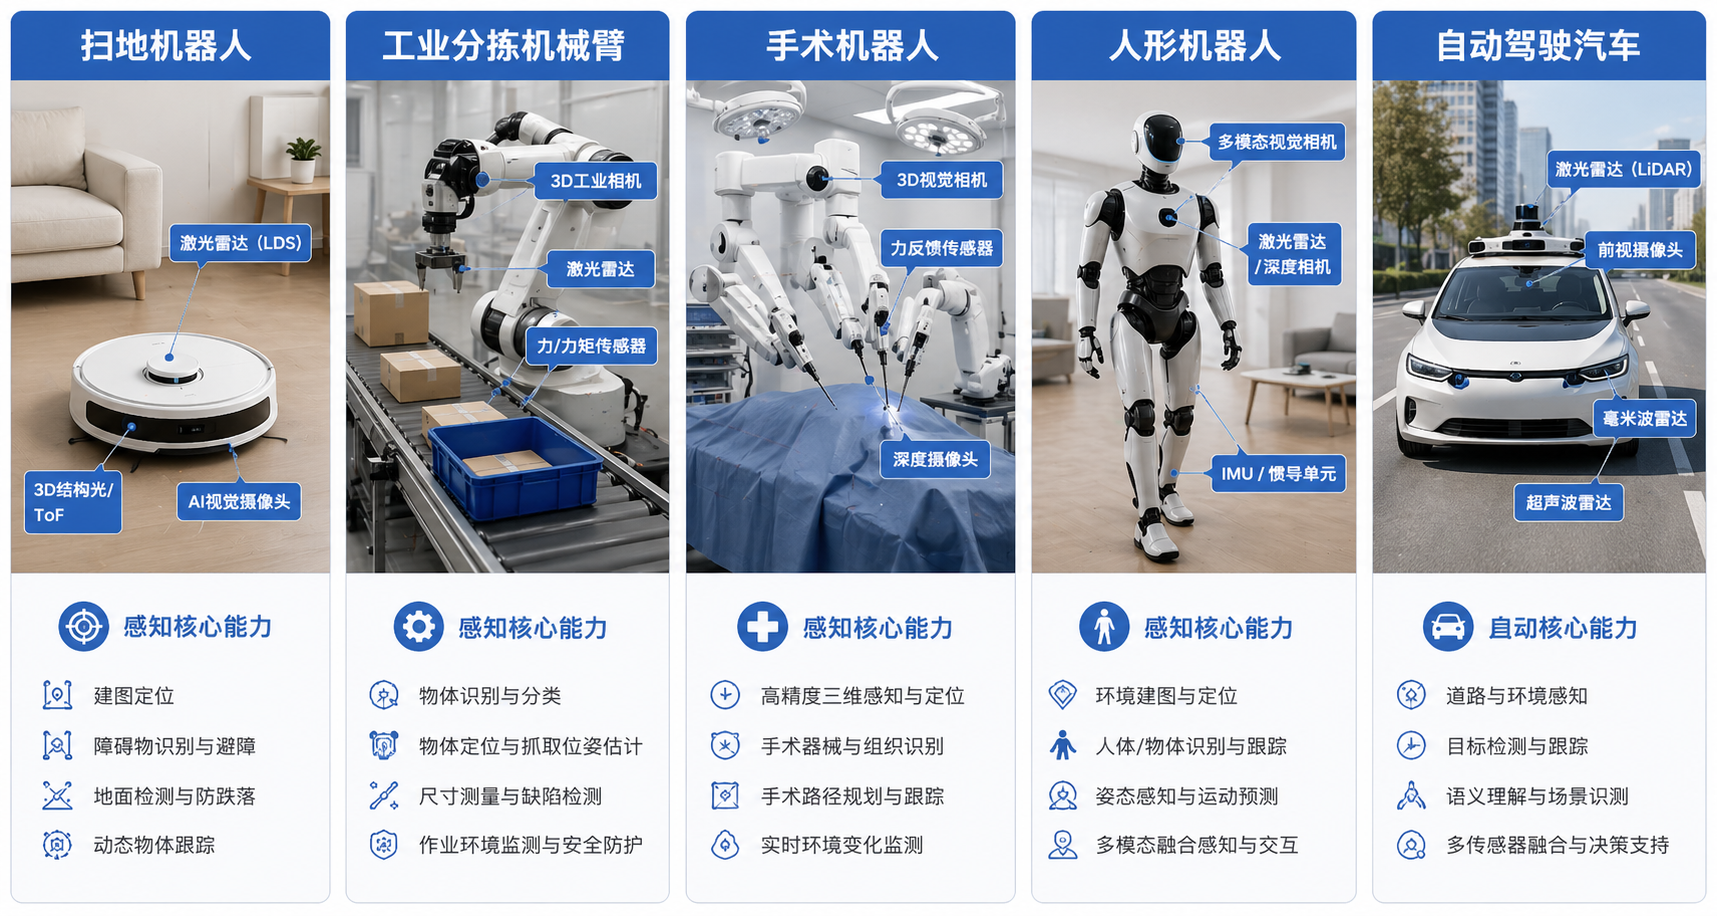
环境感知模块
机器人感知外部环境的核心技术,实现对周围世界的全面认知
核心硬件
视觉传感器、激光雷达、触觉传感器、麦克风、陀螺仪等多元化传感器系统
核心技术
图像识别、SLAM同步定位与地图构建、语音识别、多传感器融合
应用场景
工业检测、服务机器人、自动驾驶、智能监控等领域
一、核心使命
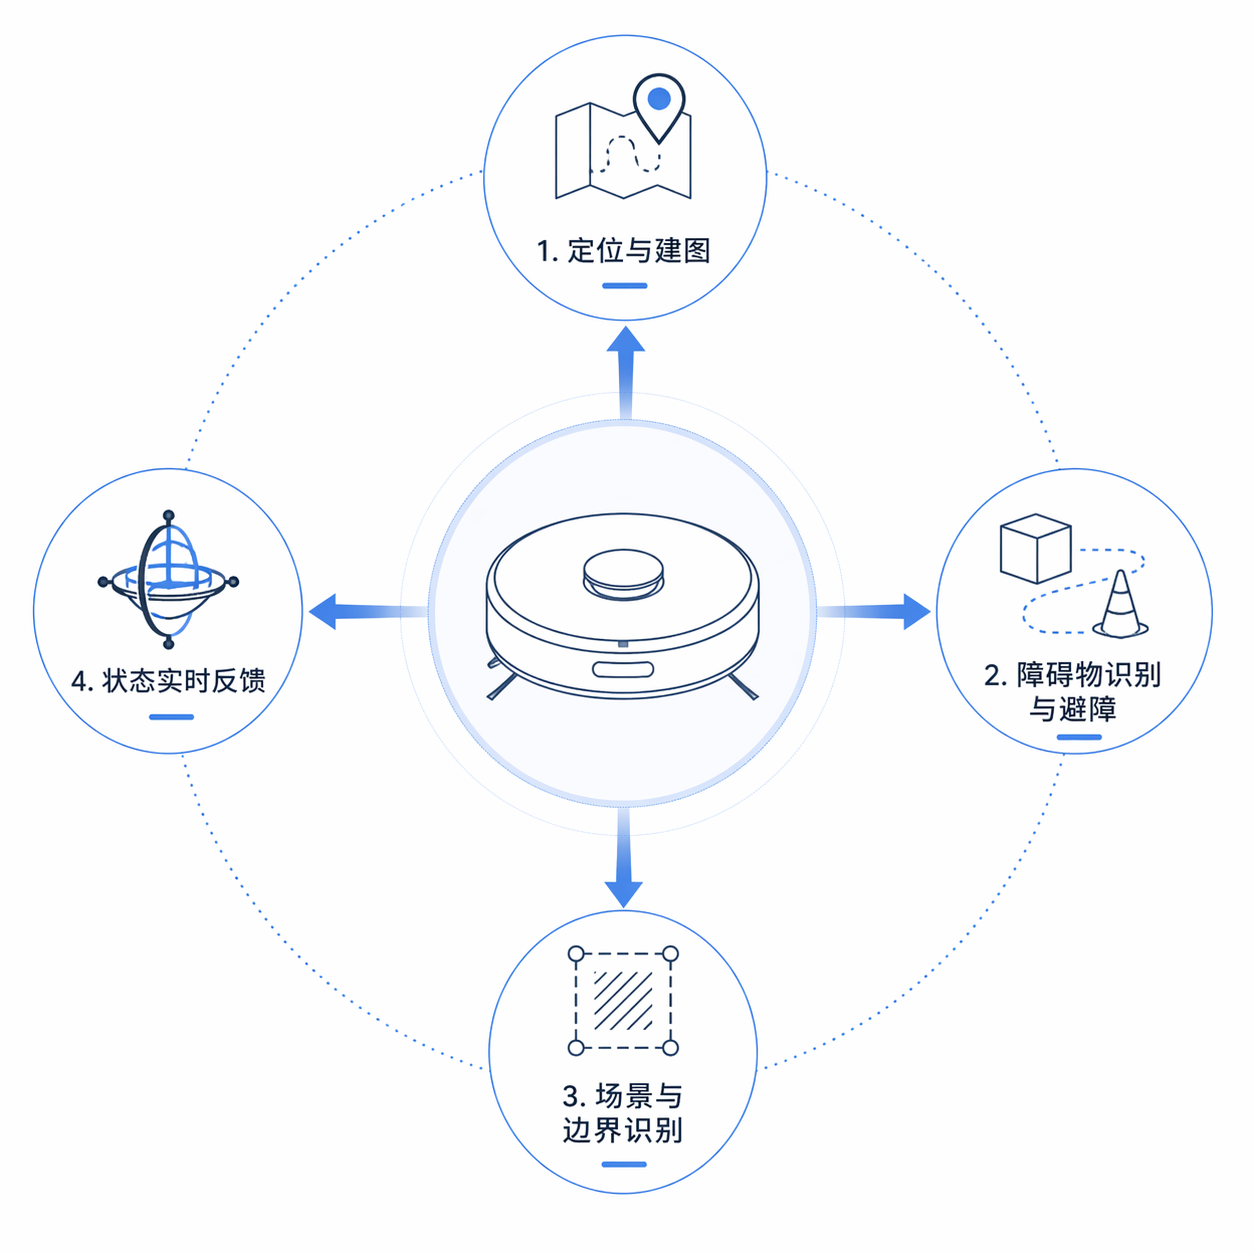
当你下达清扫指令时,环境感知模块需要持续完成4个核心任务:
- 定位与建图:搞清楚"我在哪?这个家长什么样?"
- 障碍物识别与避障:看清"路上有什么?哪些要绕开?"
- 场景与边界识别:区分"哪里要扫、哪里不能去?"
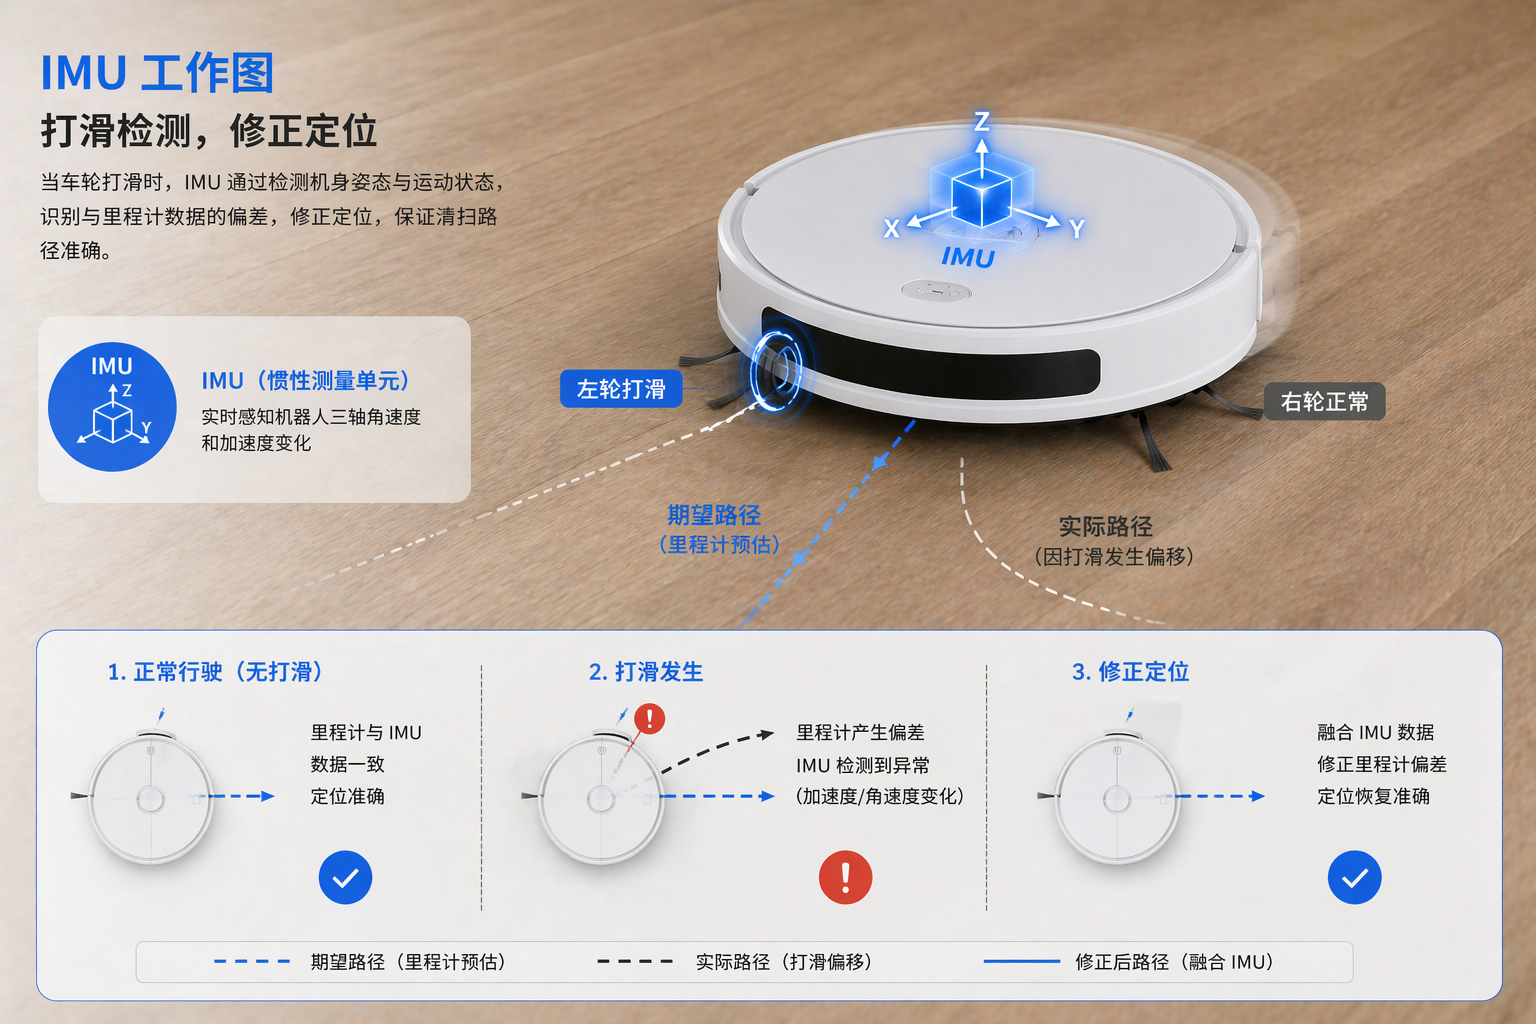
- 状态实时反馈:感知"我有没有碰到东西?有没有打滑?"
二、核心硬件拆解
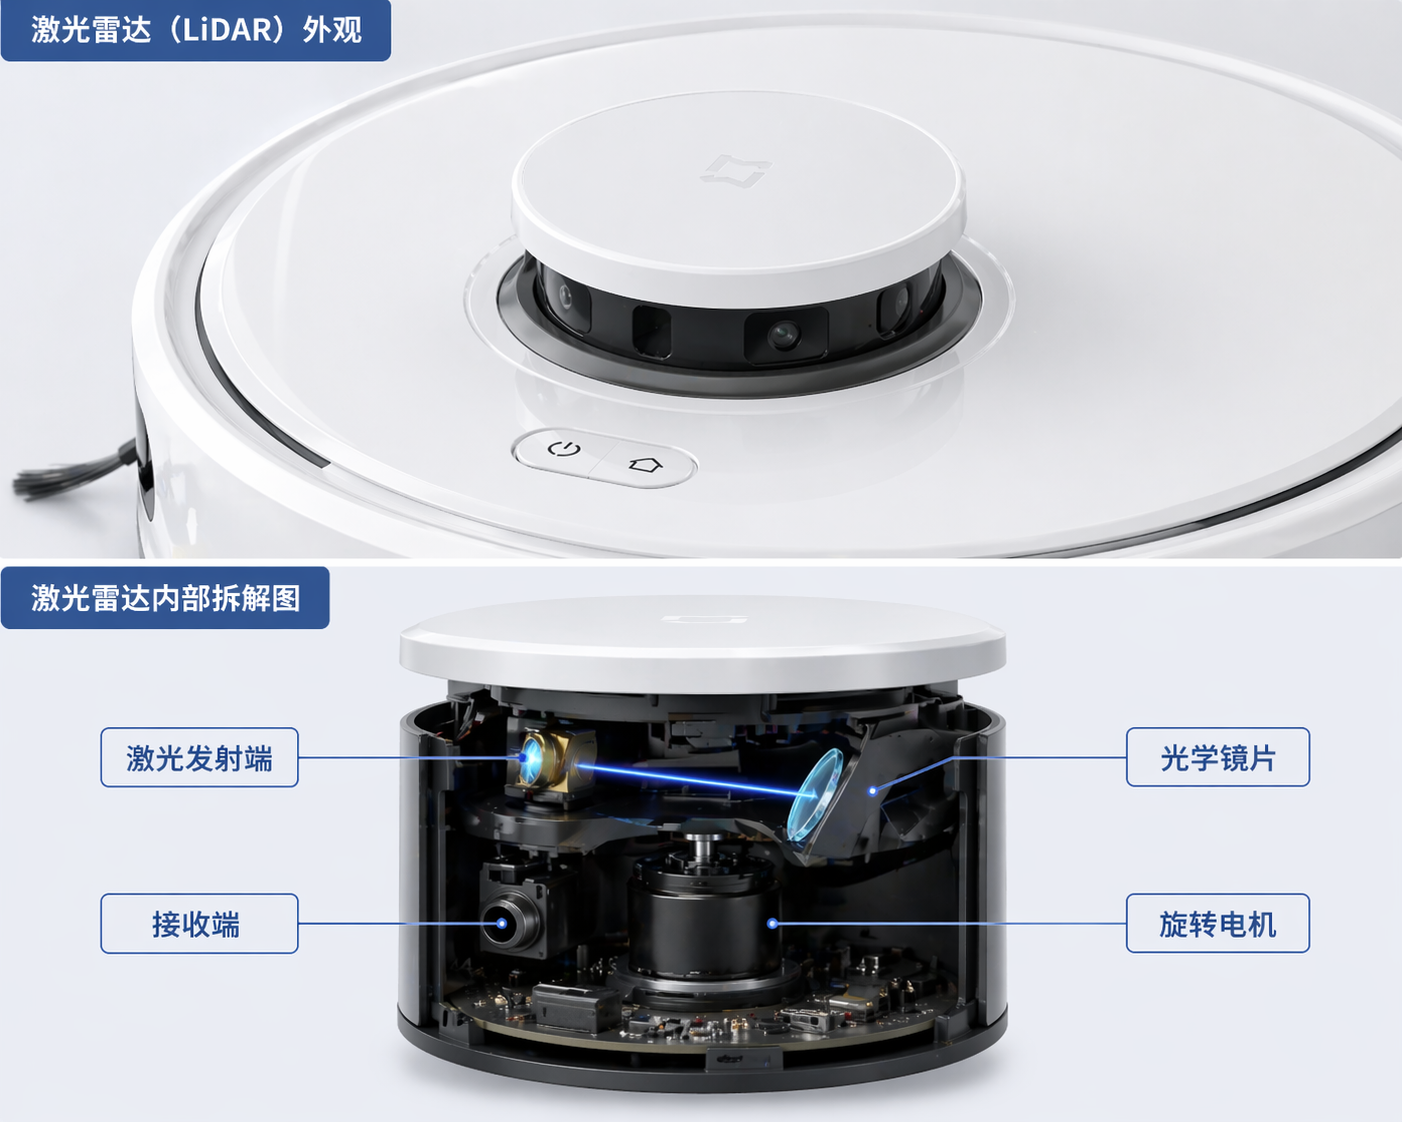
1. 激光雷达(LiDAR)—— 高精度测距眼
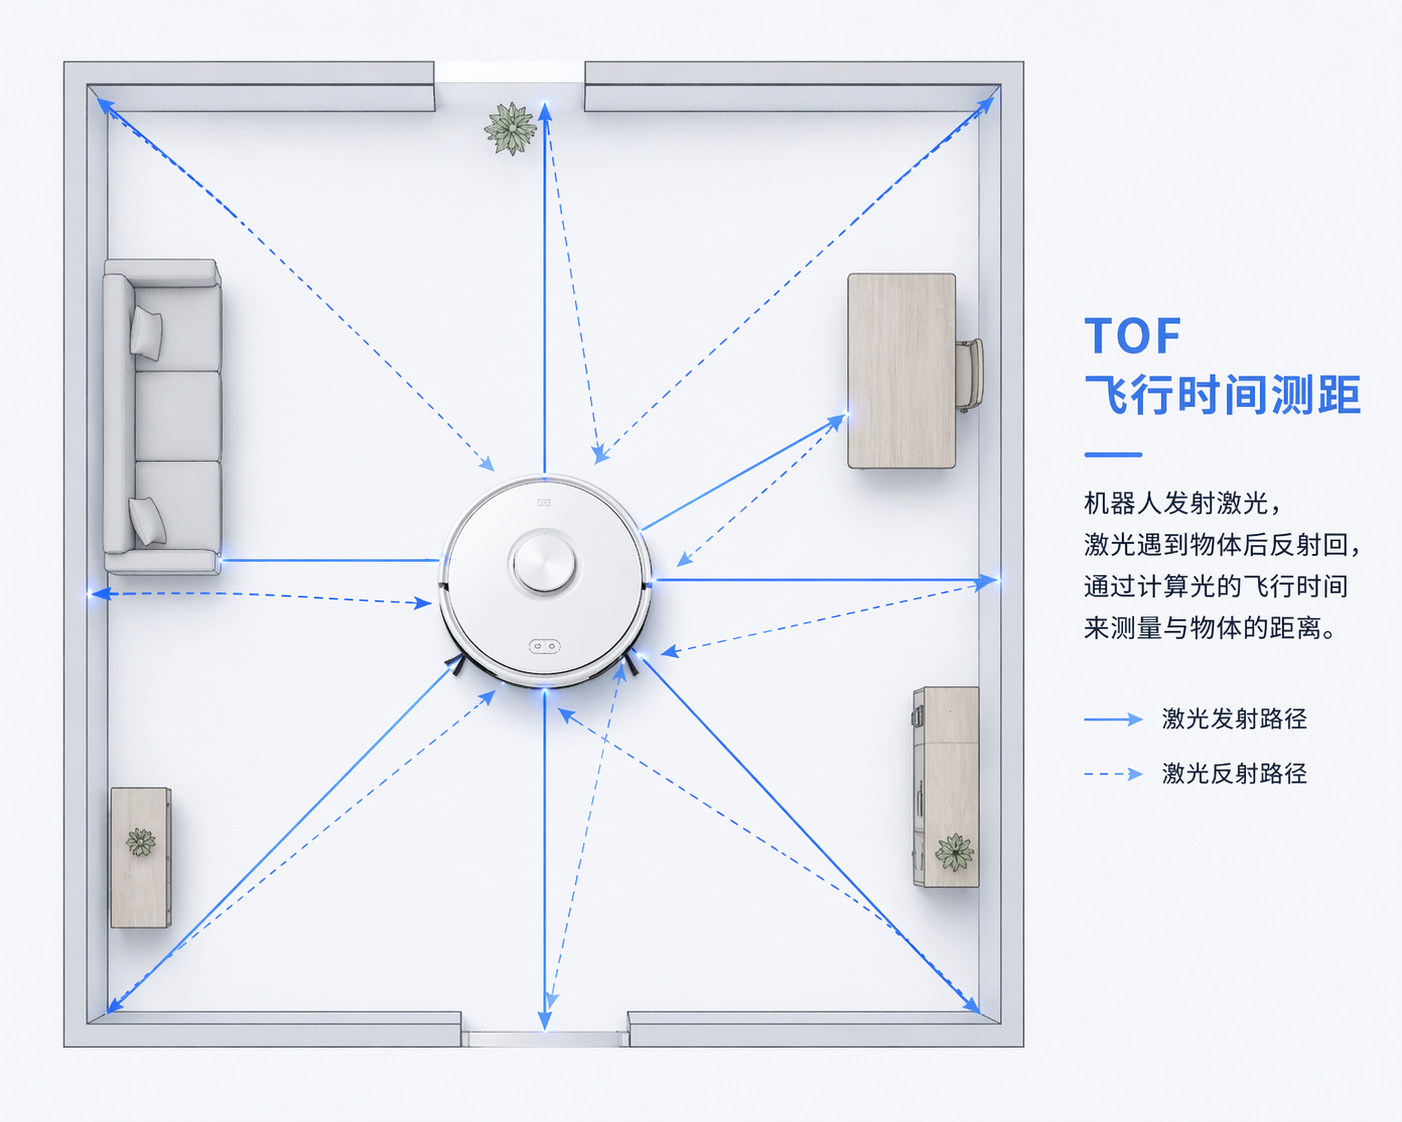
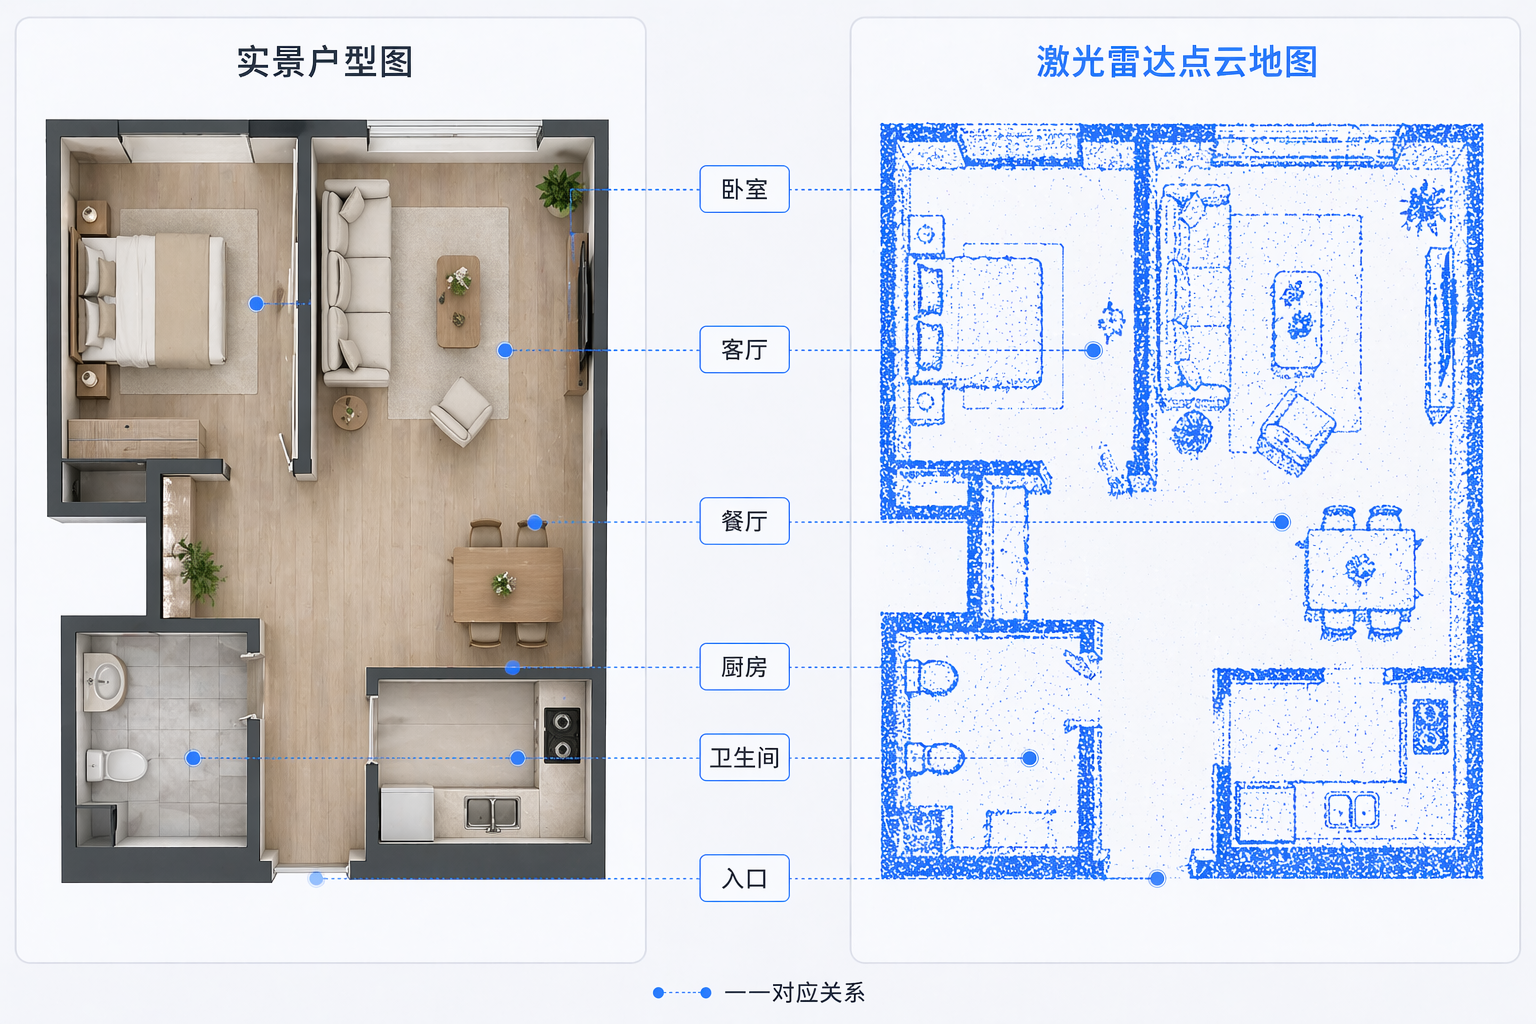
激光雷达是扫地机器人感知体系的"核心心脏",以每分钟500-1200转的速度旋转,向四周发射数百束红外激光,通过计算飞行时间精准测距,形成"点云数据"构建全屋地图。
核心优势
- 静态环境建图:标记墙、家具、门框位置
- 实时定位:即使轮子打滑也能修正位置不迷路
- 大尺寸障碍物预判:提前数米发现障碍物
2. 视觉传感器 —— AI识别眼
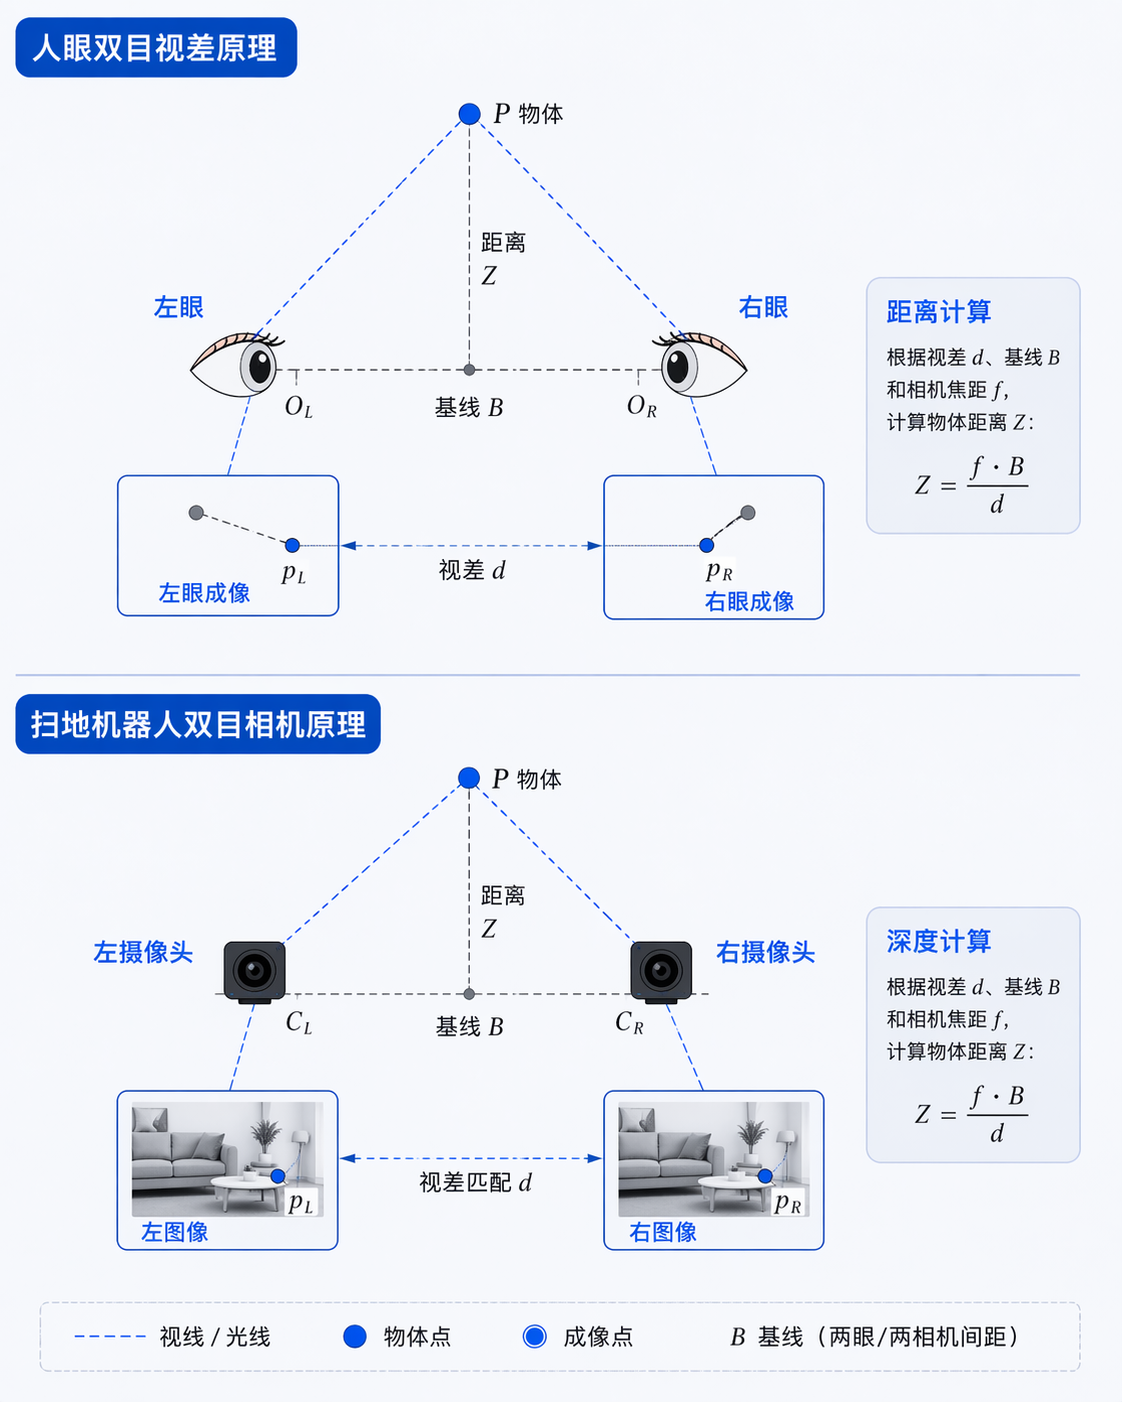
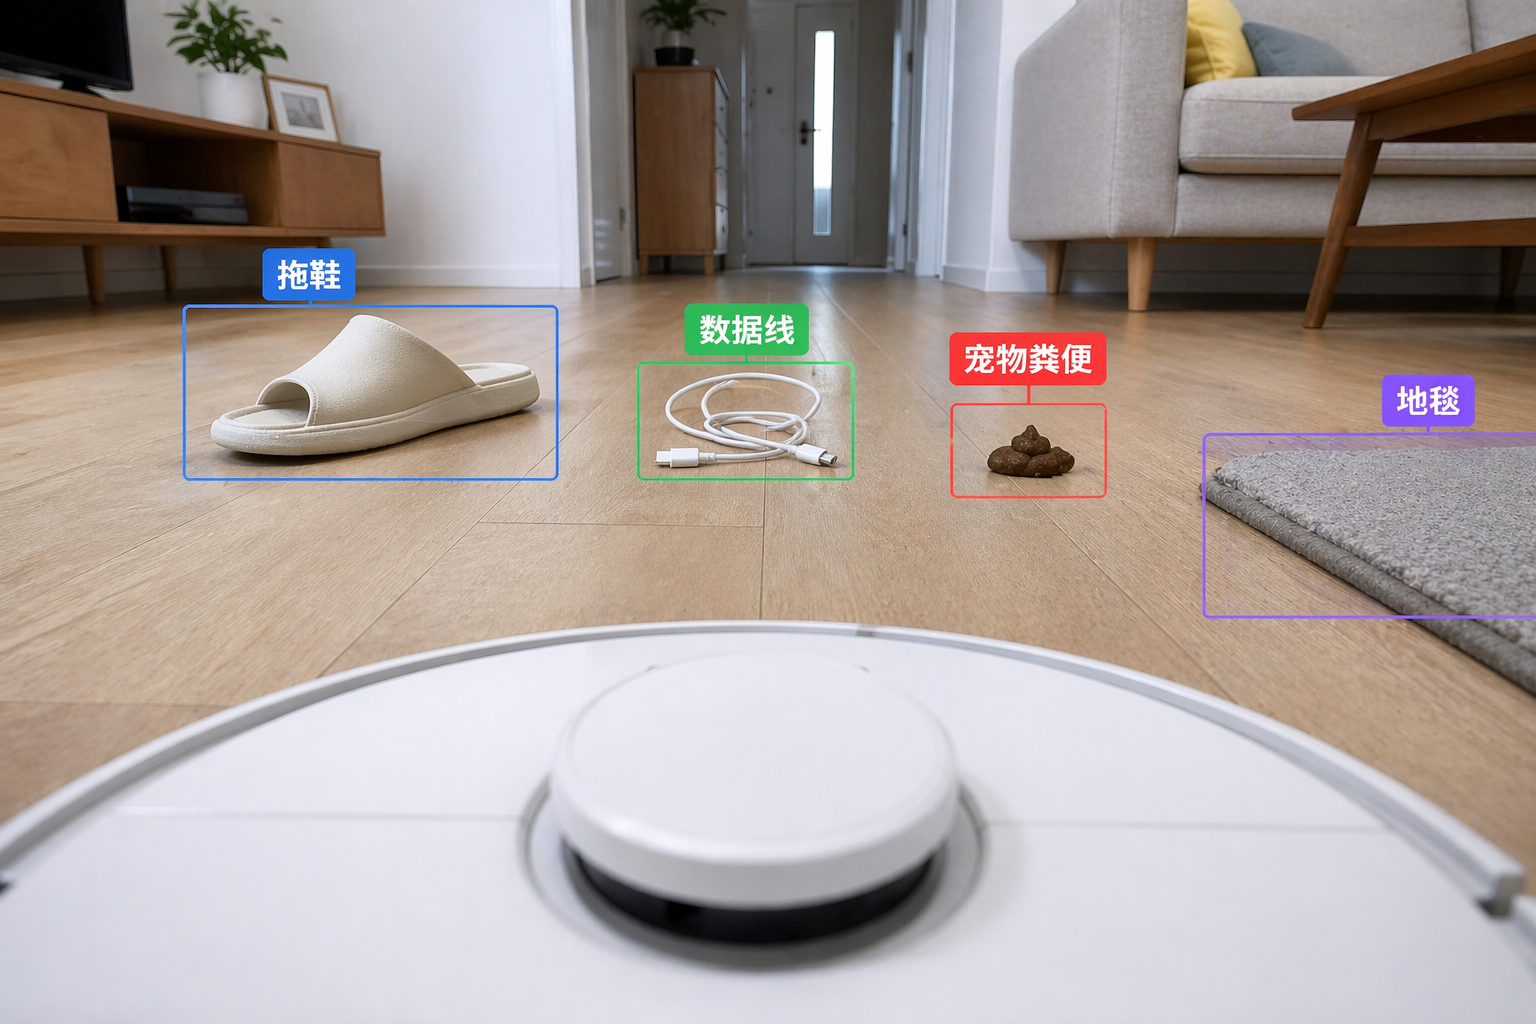
双目深度相机通过"视差"计算物体距离,配合AI图像识别模型,能识别拖鞋、数据线、宠物粪便等物体类型,解决激光雷达"认不出物体"的短板。
3. 近距离/接触式传感器 —— 触觉皮肤
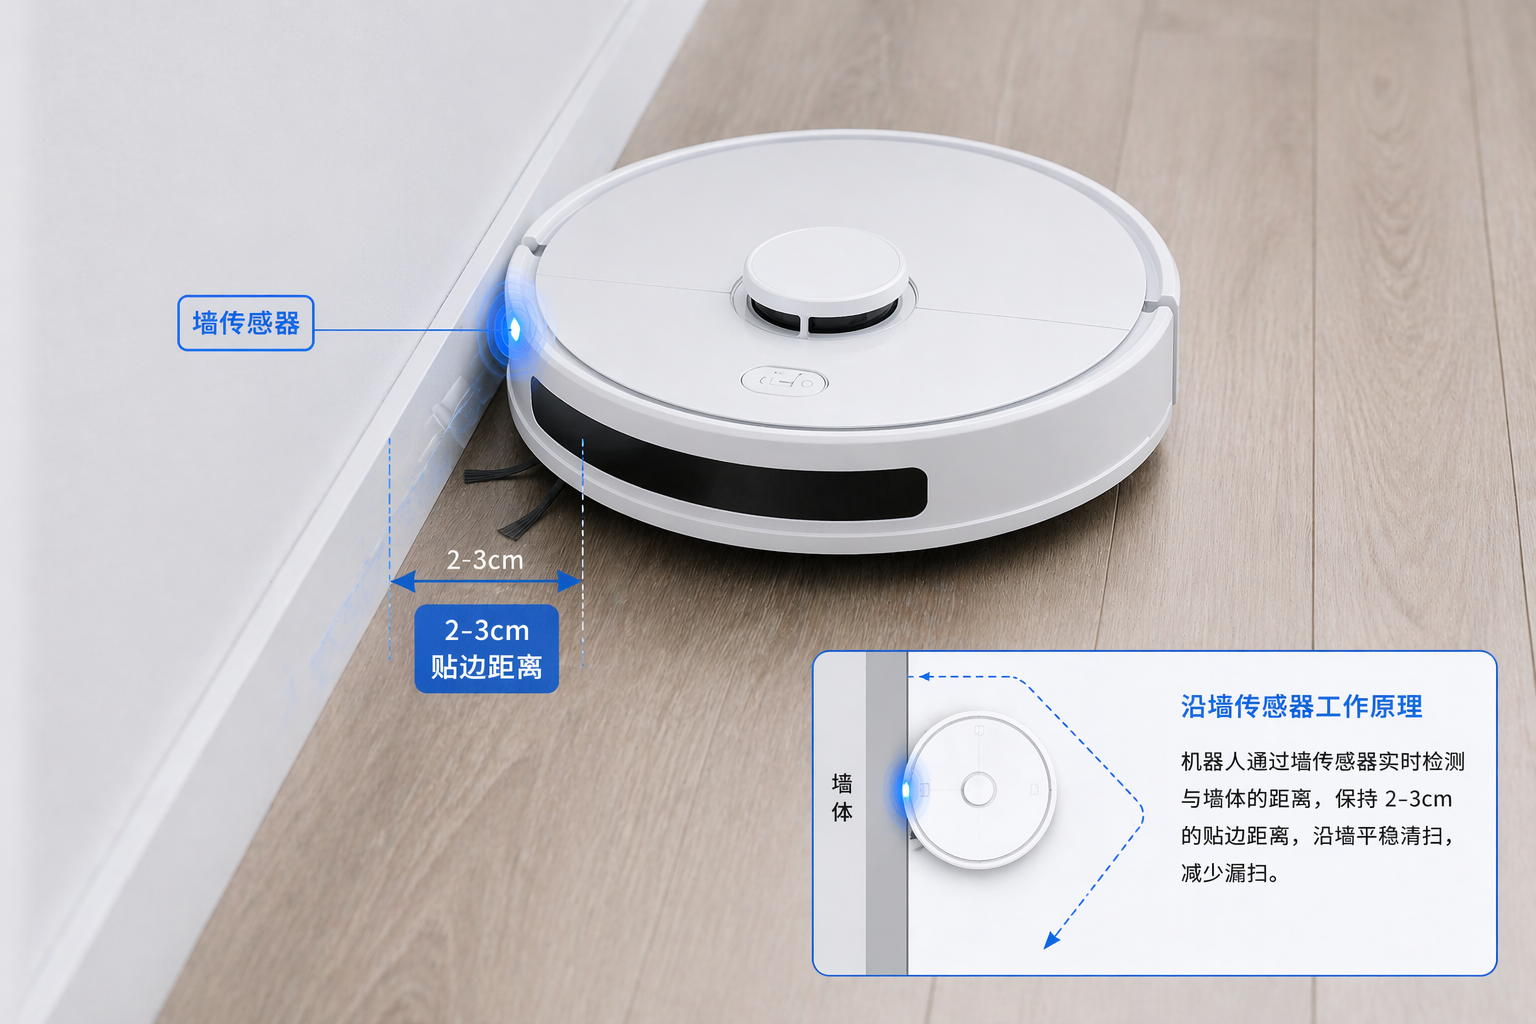
机身遍布的传感器负责处理激光和视觉没覆盖到的盲区:
- 碰撞传感器:轻碰到障碍物时弹片被压下触发避障
- 沿墙传感器:保持2-3厘米贴墙清扫
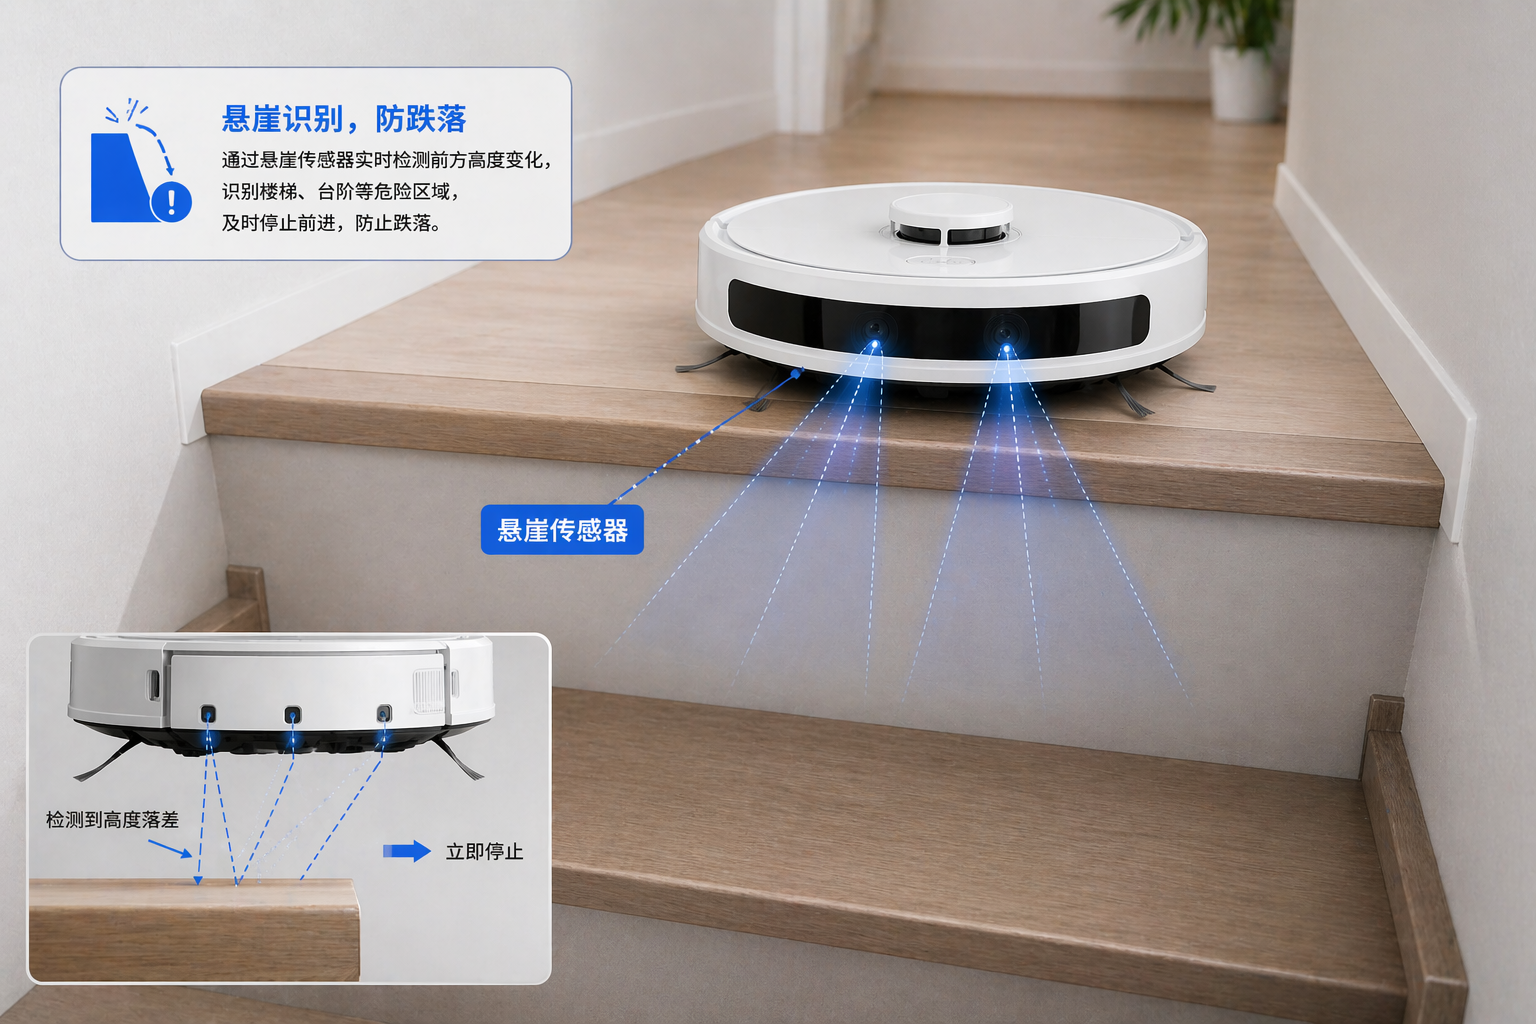
- 悬崖传感器:检测到下方悬空立即停止
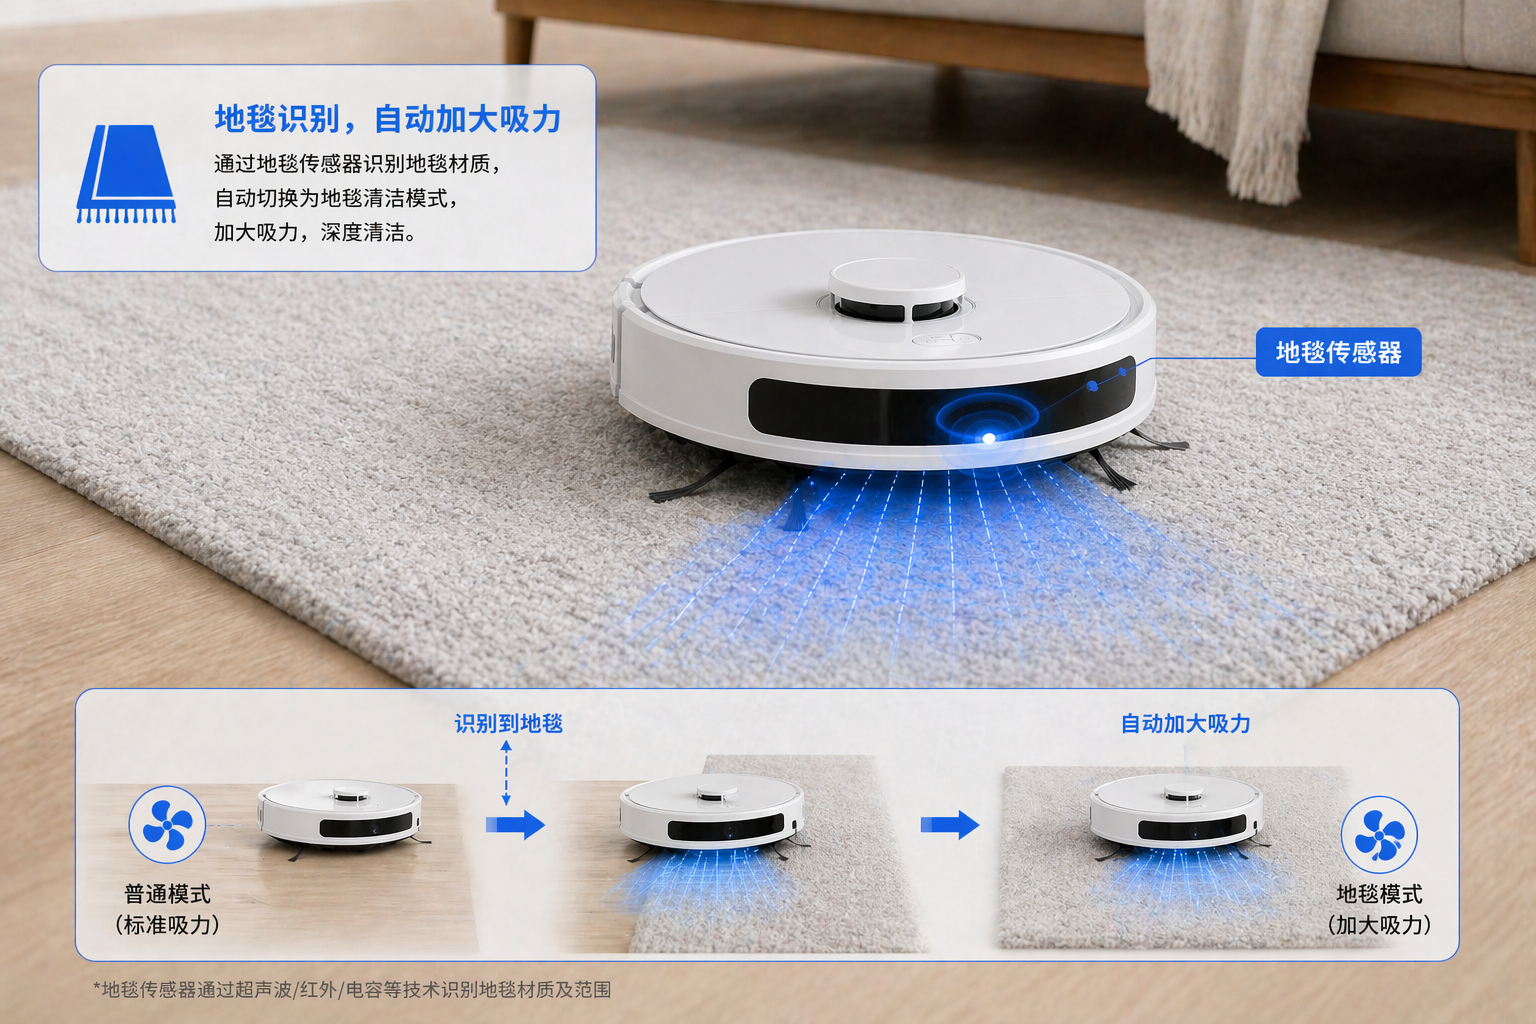
- 地毯传感器:识别地毯自动加大吸力
- IMU陀螺仪:实时检测姿态和轮子打滑
三、核心技术
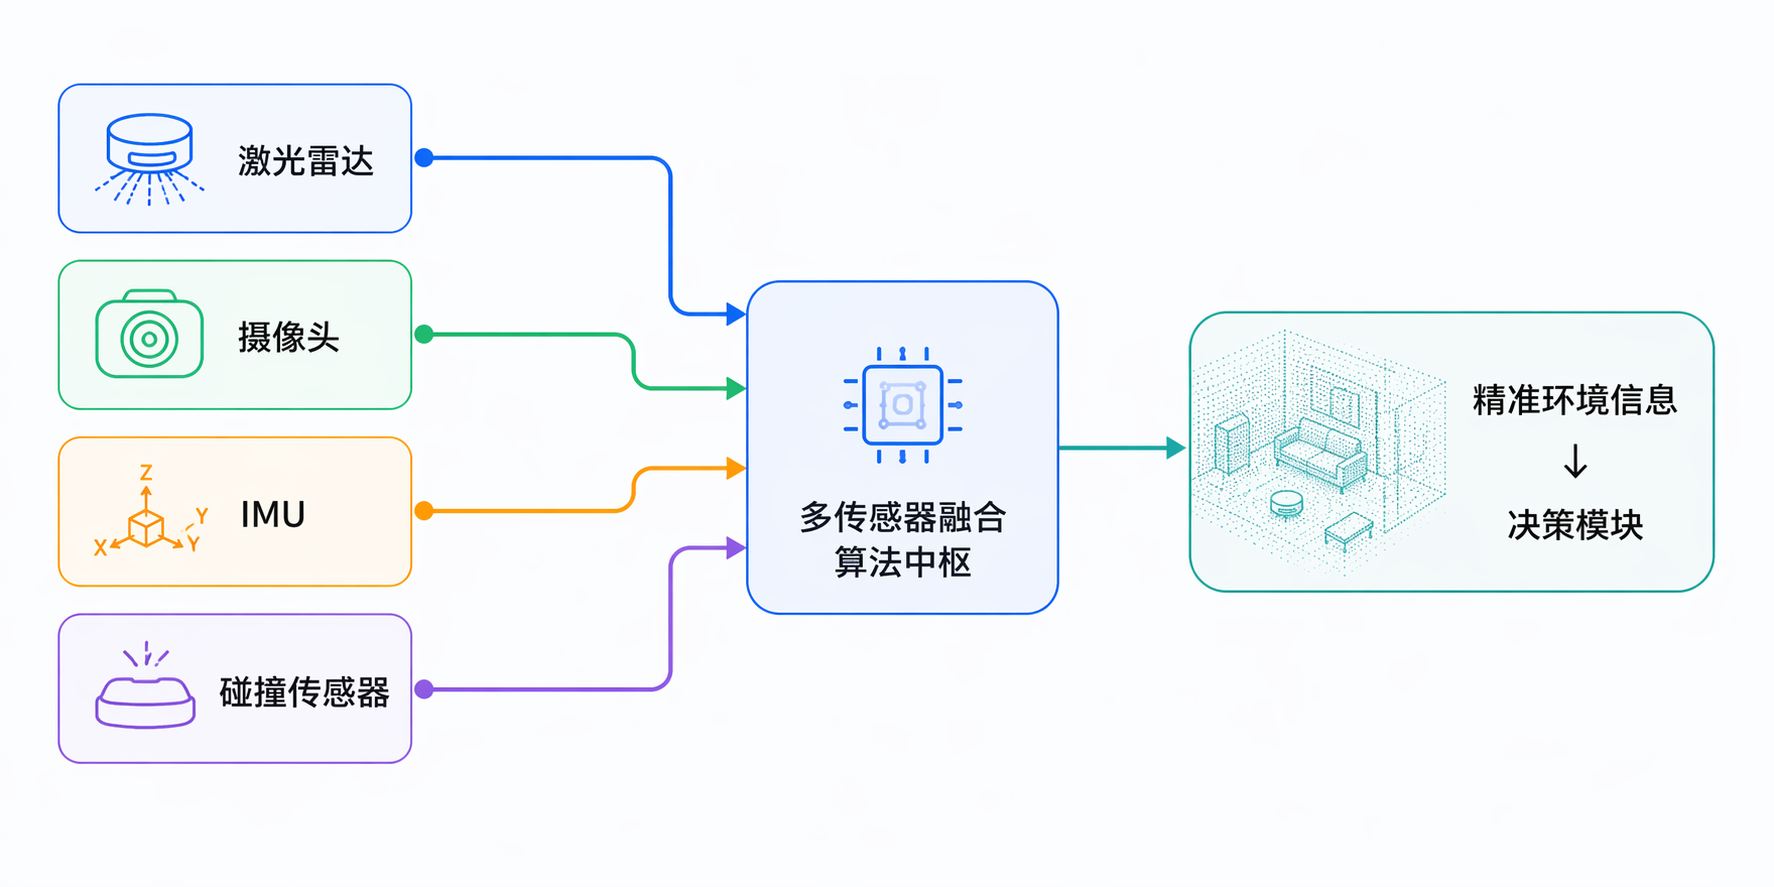
1. 多传感器融合
所有传感器数据汇总到同一算法框架,互相验证、取长补短,根据场景分配不同"权重",算出最精准的环境信息。
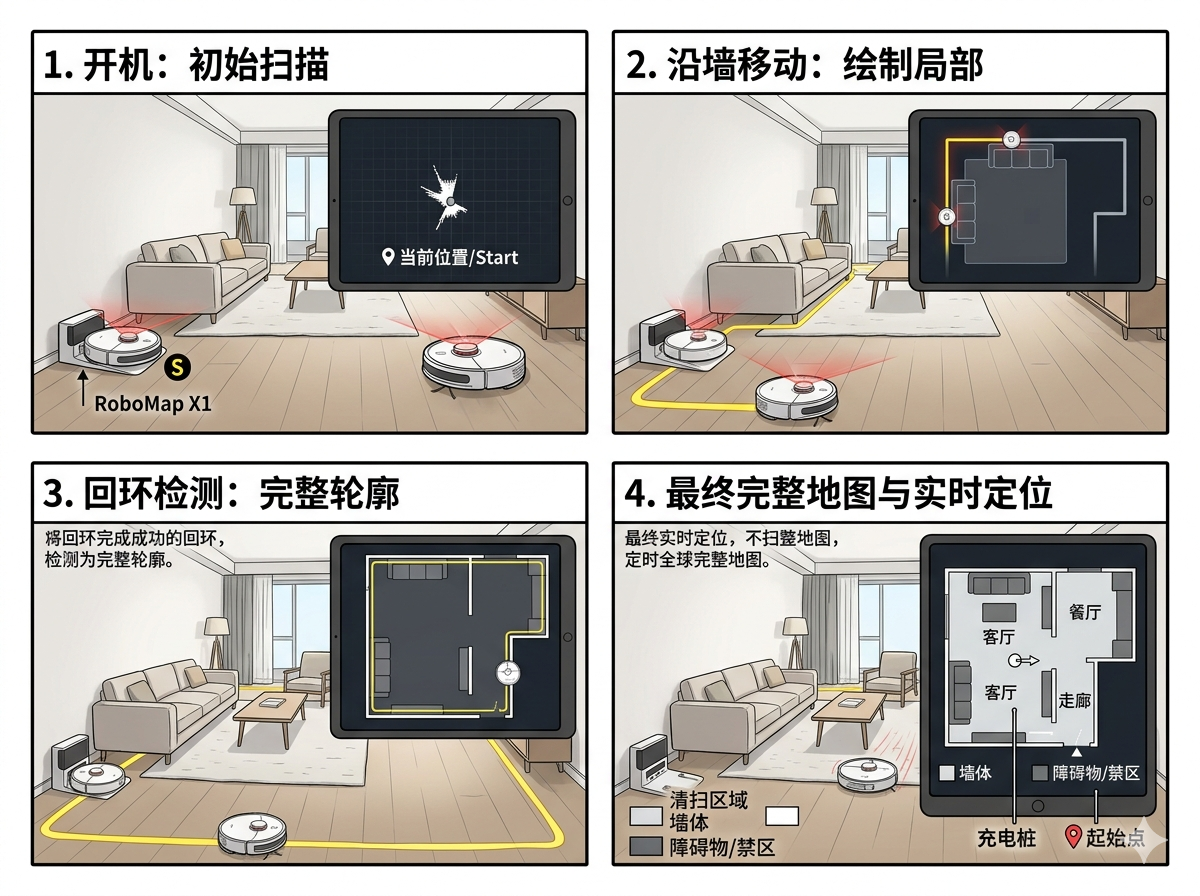
2. SLAM技术
同步定位与地图构建技术,一边移动一边绘制环境地图,同时确定自己在地图中的位置。目前主流方案是"激光SLAM + 视觉SLAM"融合。
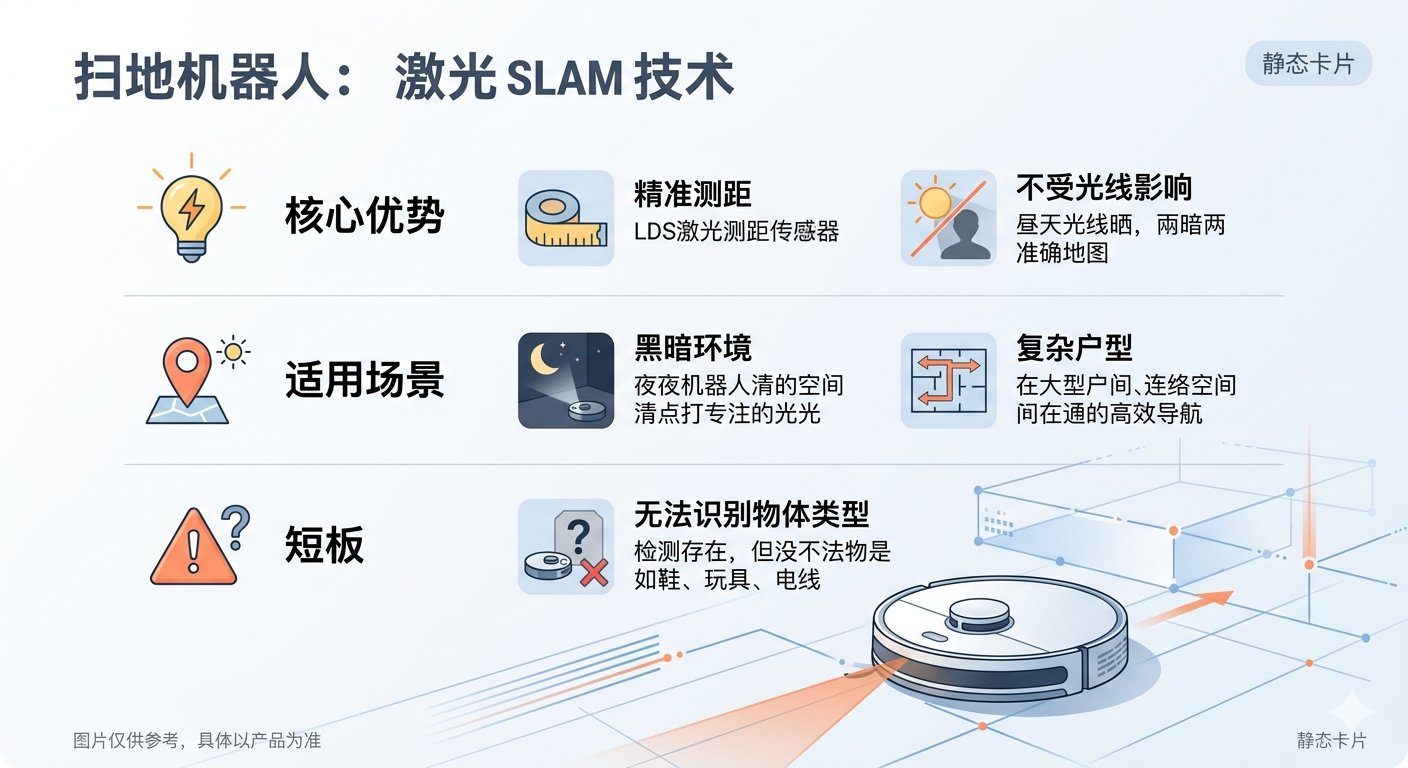
激光SLAM
- 优势:精准测距、不受光线影响
- 适用:黑暗环境、复杂户型
- 短板:无法识别物体类型
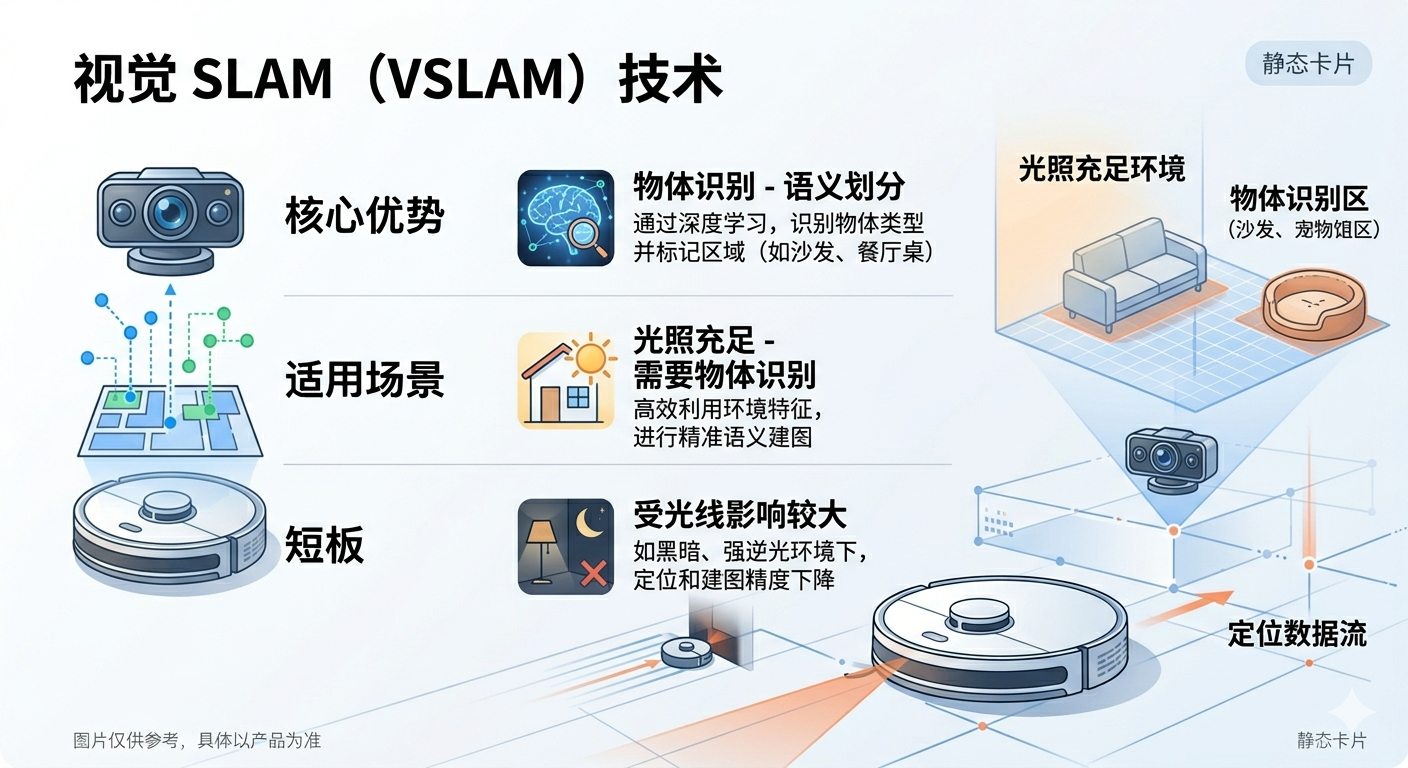
视觉SLAM
- 优势:物体识别、语义划分
- 适用:光照充足、需要识别
- 短板:受光线影响较大
四、全流程工作时序
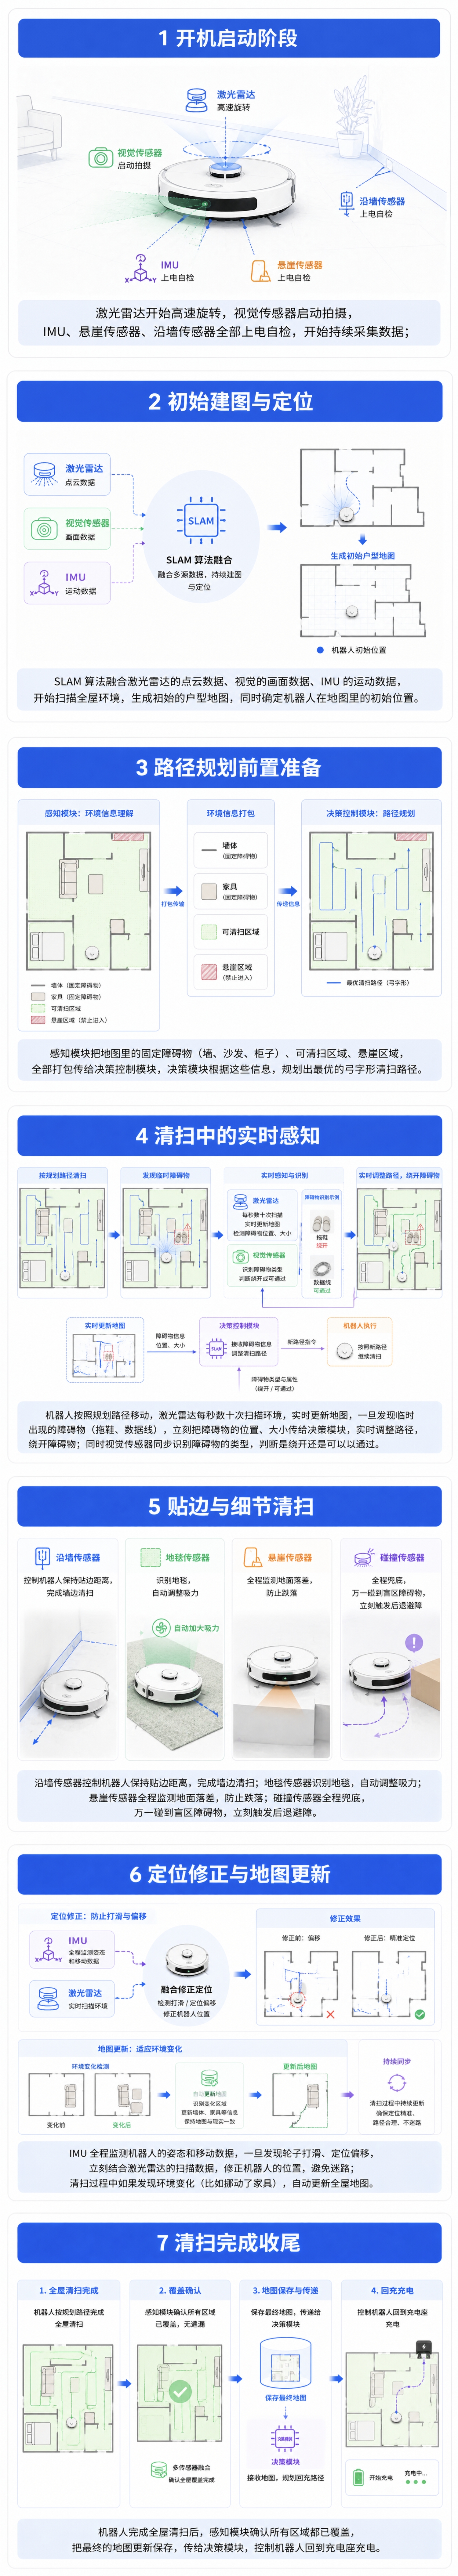
- 开机启动:激光雷达开始旋转,视觉传感器启动拍摄,所有传感器上电自检
- 初始建图:SLAM融合多传感器数据,生成初始户型地图
- 路径规划:感知模块把地图信息传给决策模块,规划弓字形清扫路径
- 实时感知:激光雷达每秒数十次扫描,实时更新地图、调整路径
- 细节清扫:沿墙传感器控制贴边、悬崖传感器防止跌落
- 定位修正:IMU监测姿态,发现偏移立即结合激光雷达数据修正
- 收尾完成:确认覆盖完成,自动回到充电座
五、常见误区澄清
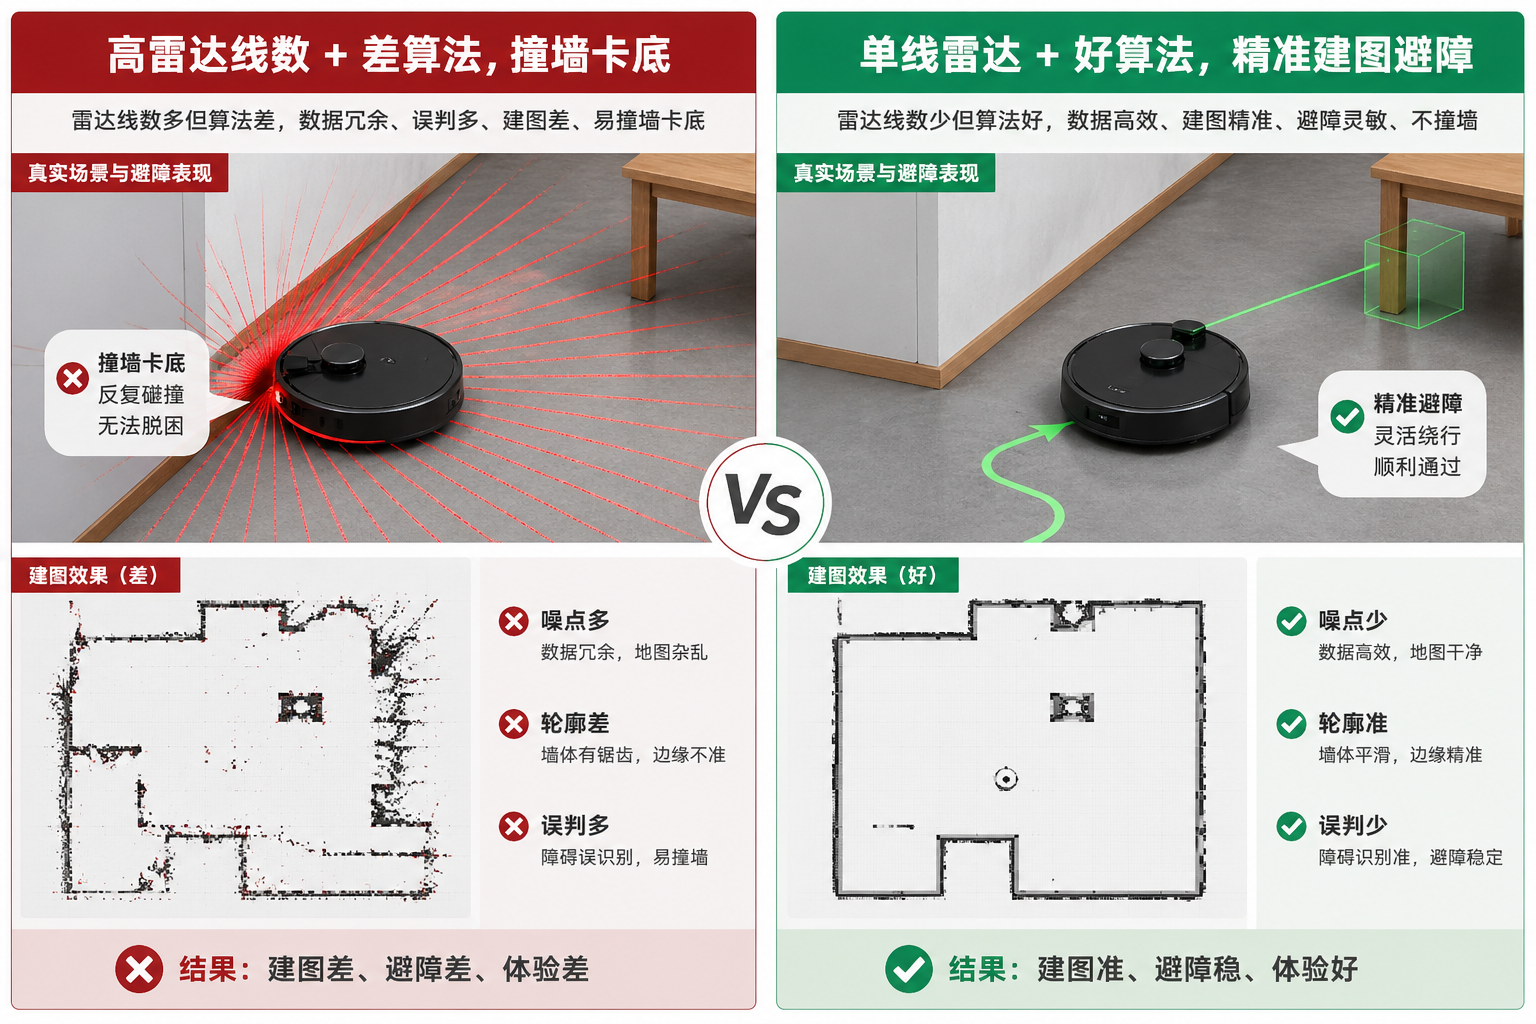
误区1:激光雷达线数越高,感知能力越强?
正解:线数高只是硬件基础,核心是多传感器融合算法。优秀的单线雷达配合成熟算法,感知能力远超低算法高硬件产品。
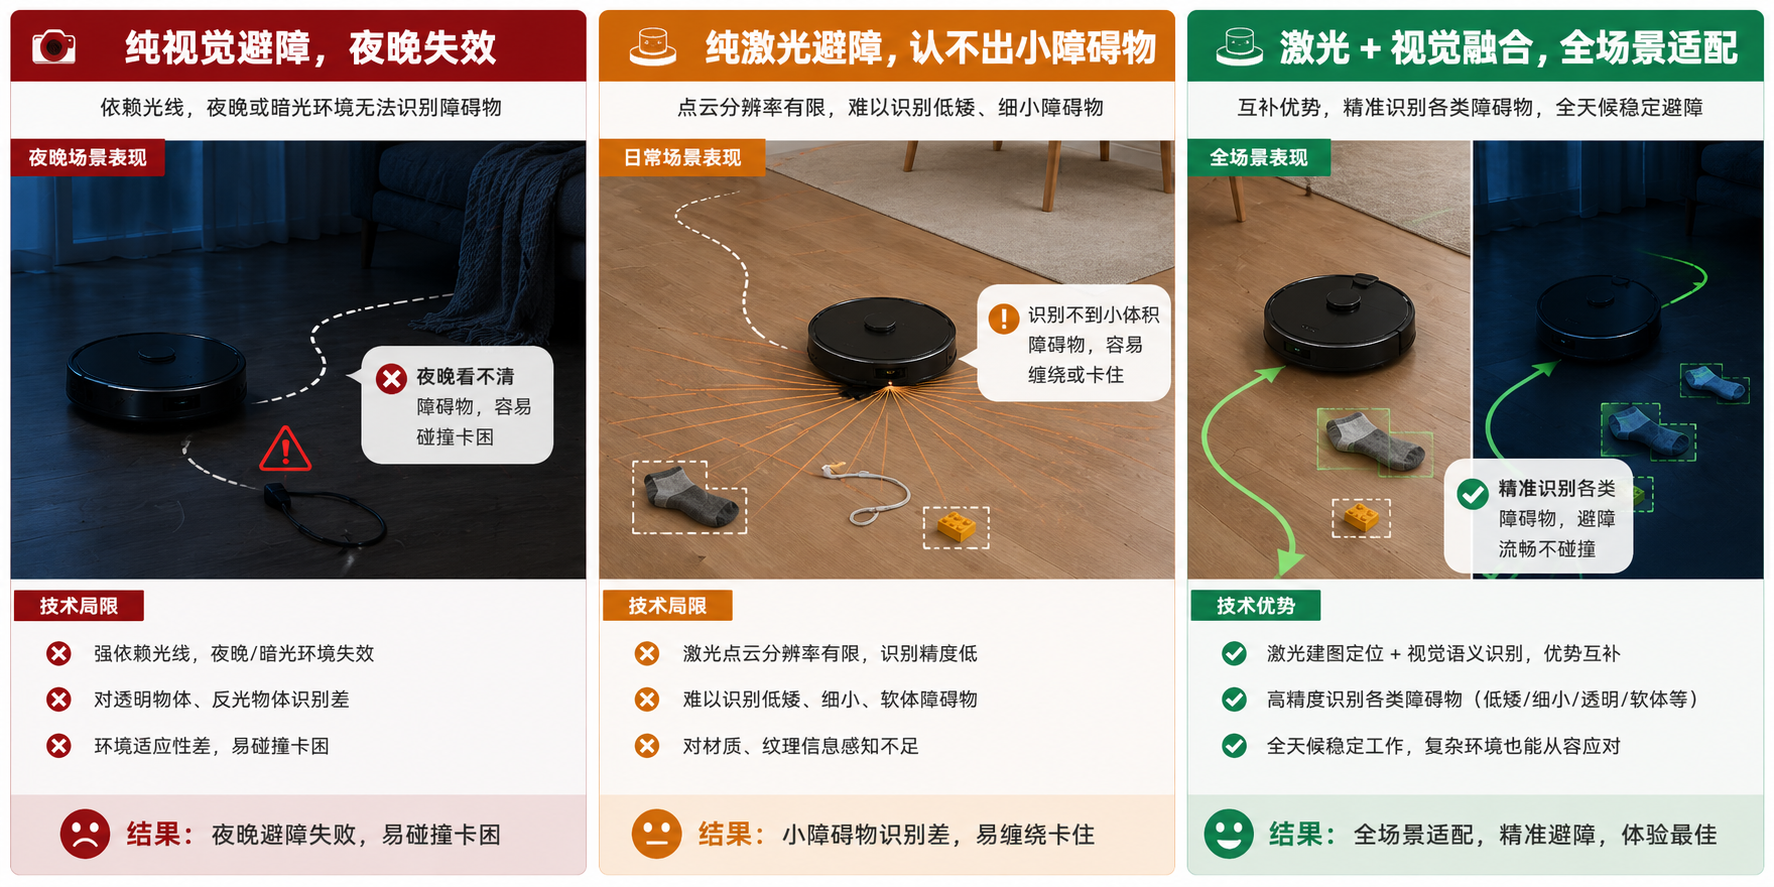
误区2:视觉避障比激光雷达避障更好?
正解:两者互补。激光测距精度高,视觉识别能力强。最优方案永远是"激光+视觉"融合。
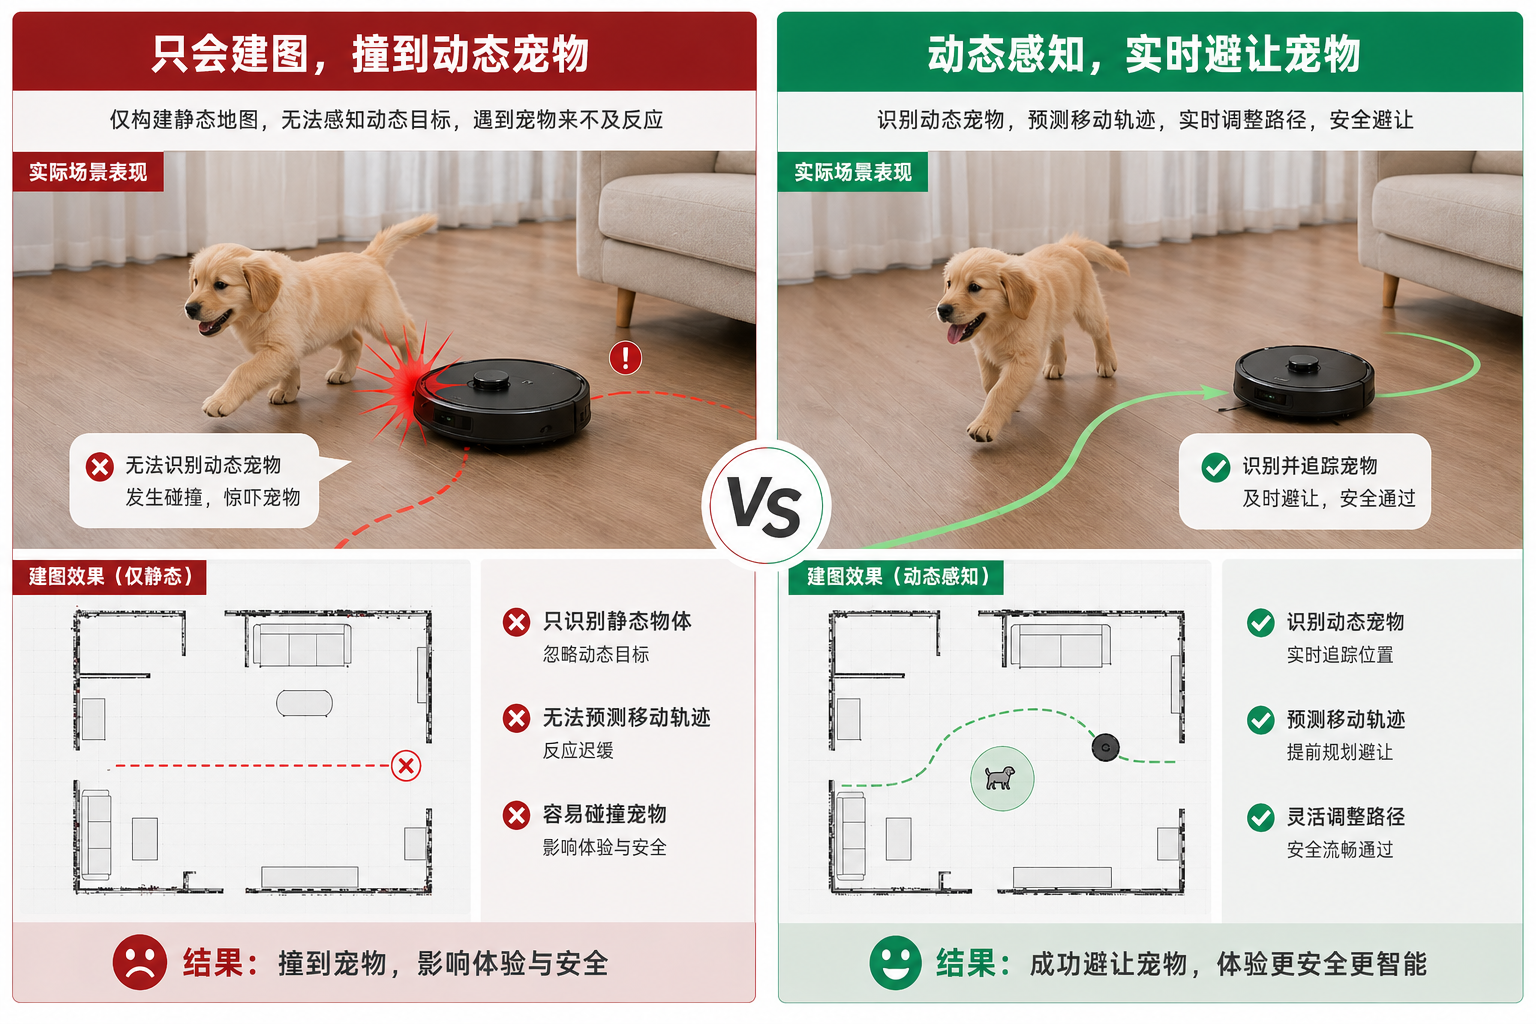
误区3:能建图就等于有好的环境感知能力?
正解:建图只是基础,真正的感知能力核心是"动态环境实时应对"。宠物跑过,优秀感知模块能立刻识别避让。
六、环境感知是机器人智能的起点
所有机器人的智能,都始于"感知"——只有先看懂、听清、摸透环境,才能做出正确决策、完成精准动作。