机器人科普与互动教学
从感知到行动
读懂机器人
机器人怎样看见环境、规划路线、完成任务?
从一台扫地机器人出发,把原理变成亲手可做的实验。
三项核心技术 · 四类应用场景 · 三维任务实验
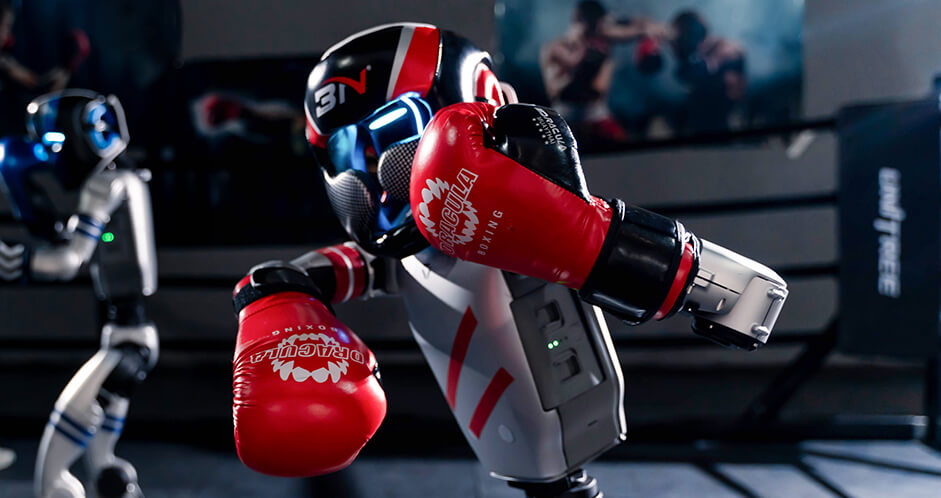
技术科普
跟着一次清扫,理解三项核心技术
按感知、决策、执行的顺序阅读,再到实验室观察这三项技术如何协作。
机器人分类
多元应用场景
基于核心模块的不同组合,机器人可分为多种类型,在各个领域发挥重要作用。
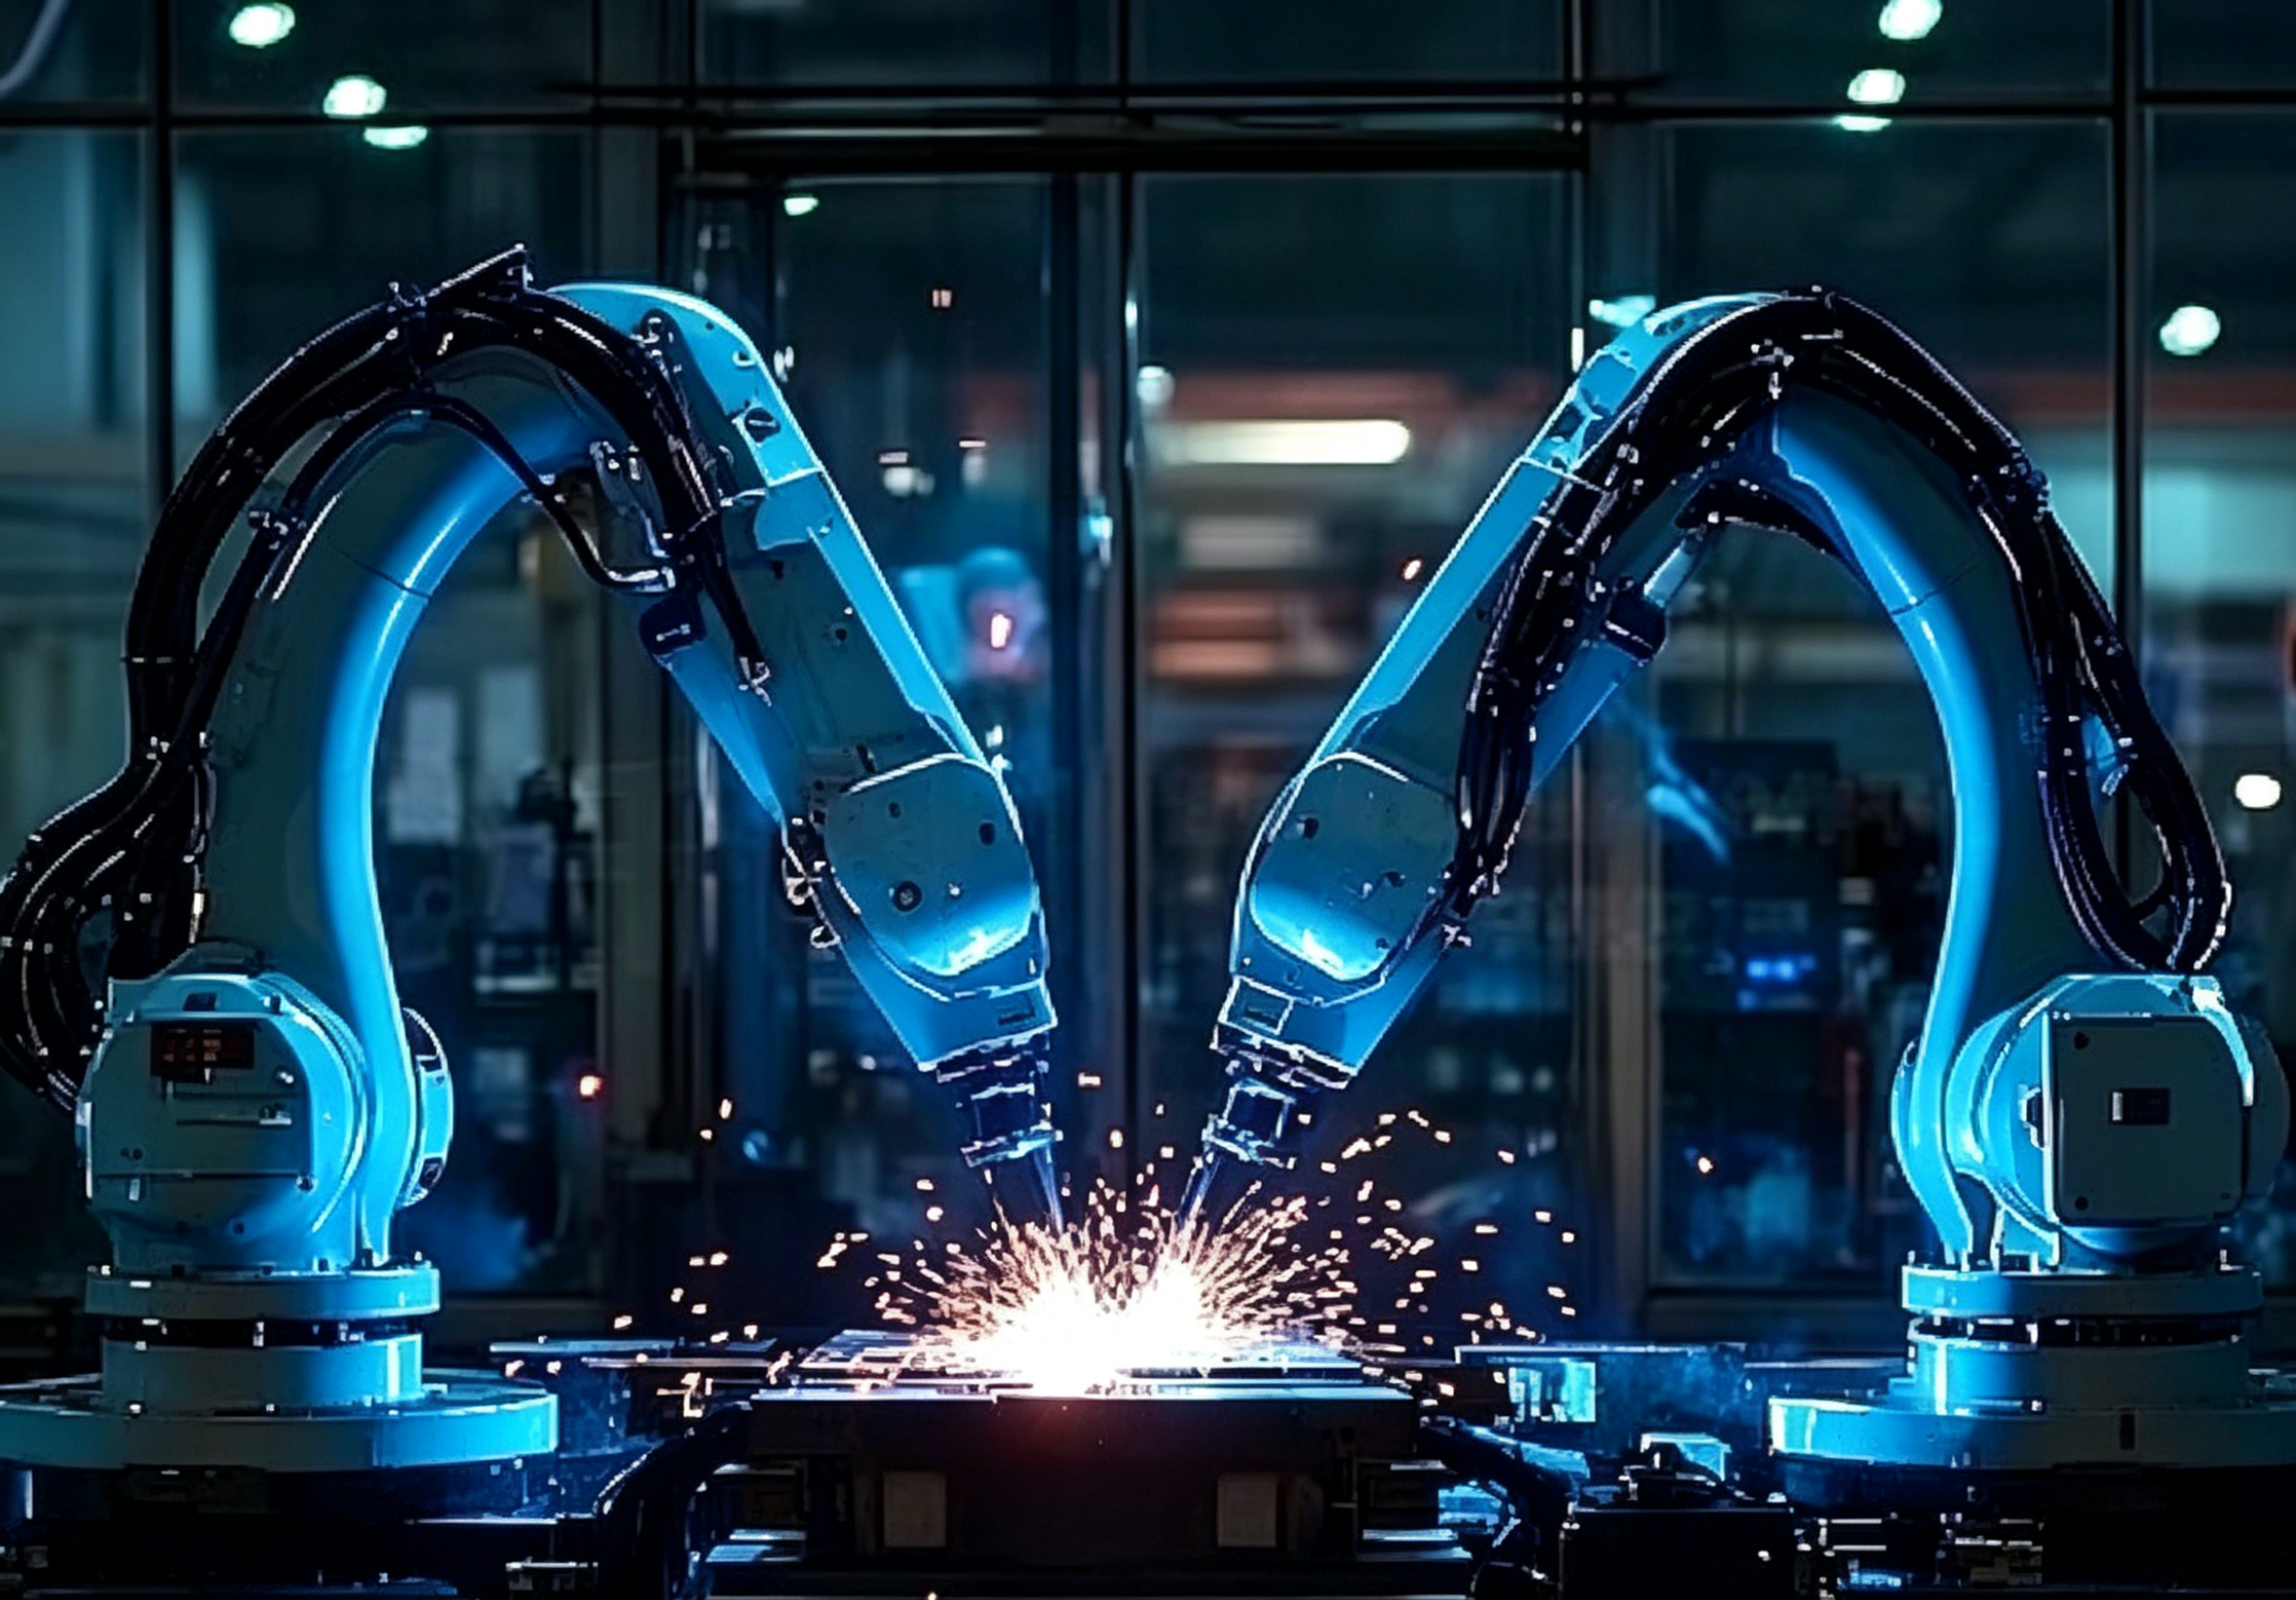
工业机器人
工业机器人是最成熟的机器人类型,主要应用于制造业的自动化生产。高精度、高稳定性、高重复性,能够在恶劣环境中连续工作。
- 焊接机器人:精密焊接作业
- 搬运机器人:自动物料搬运
- 装配机器人:精密装配作业
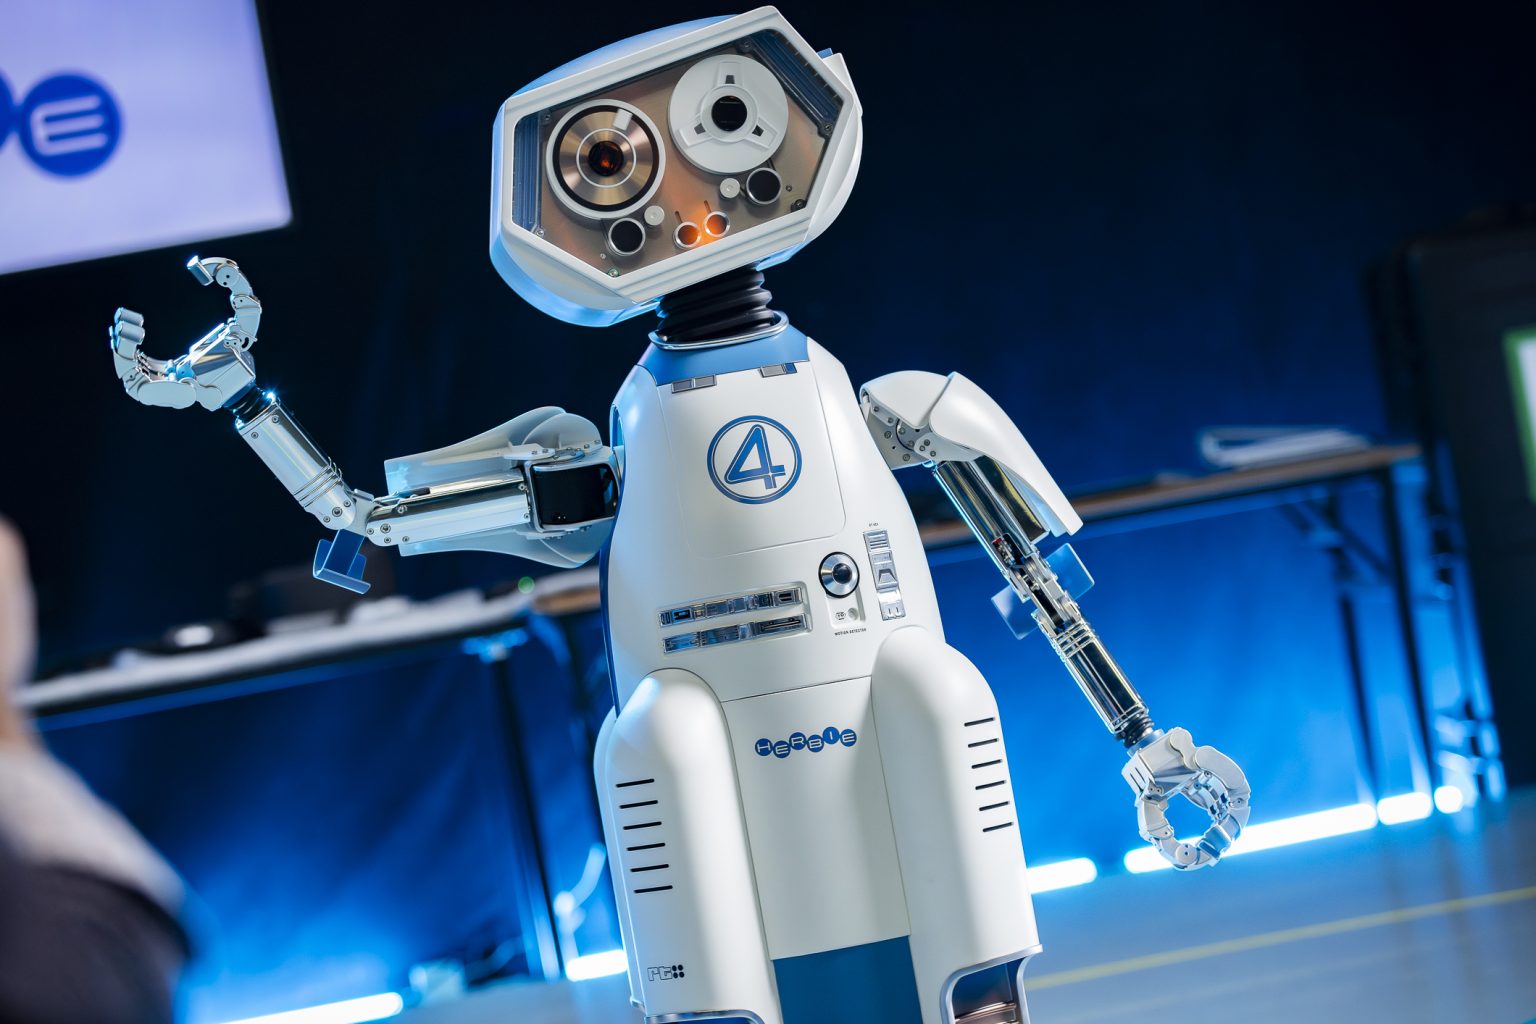
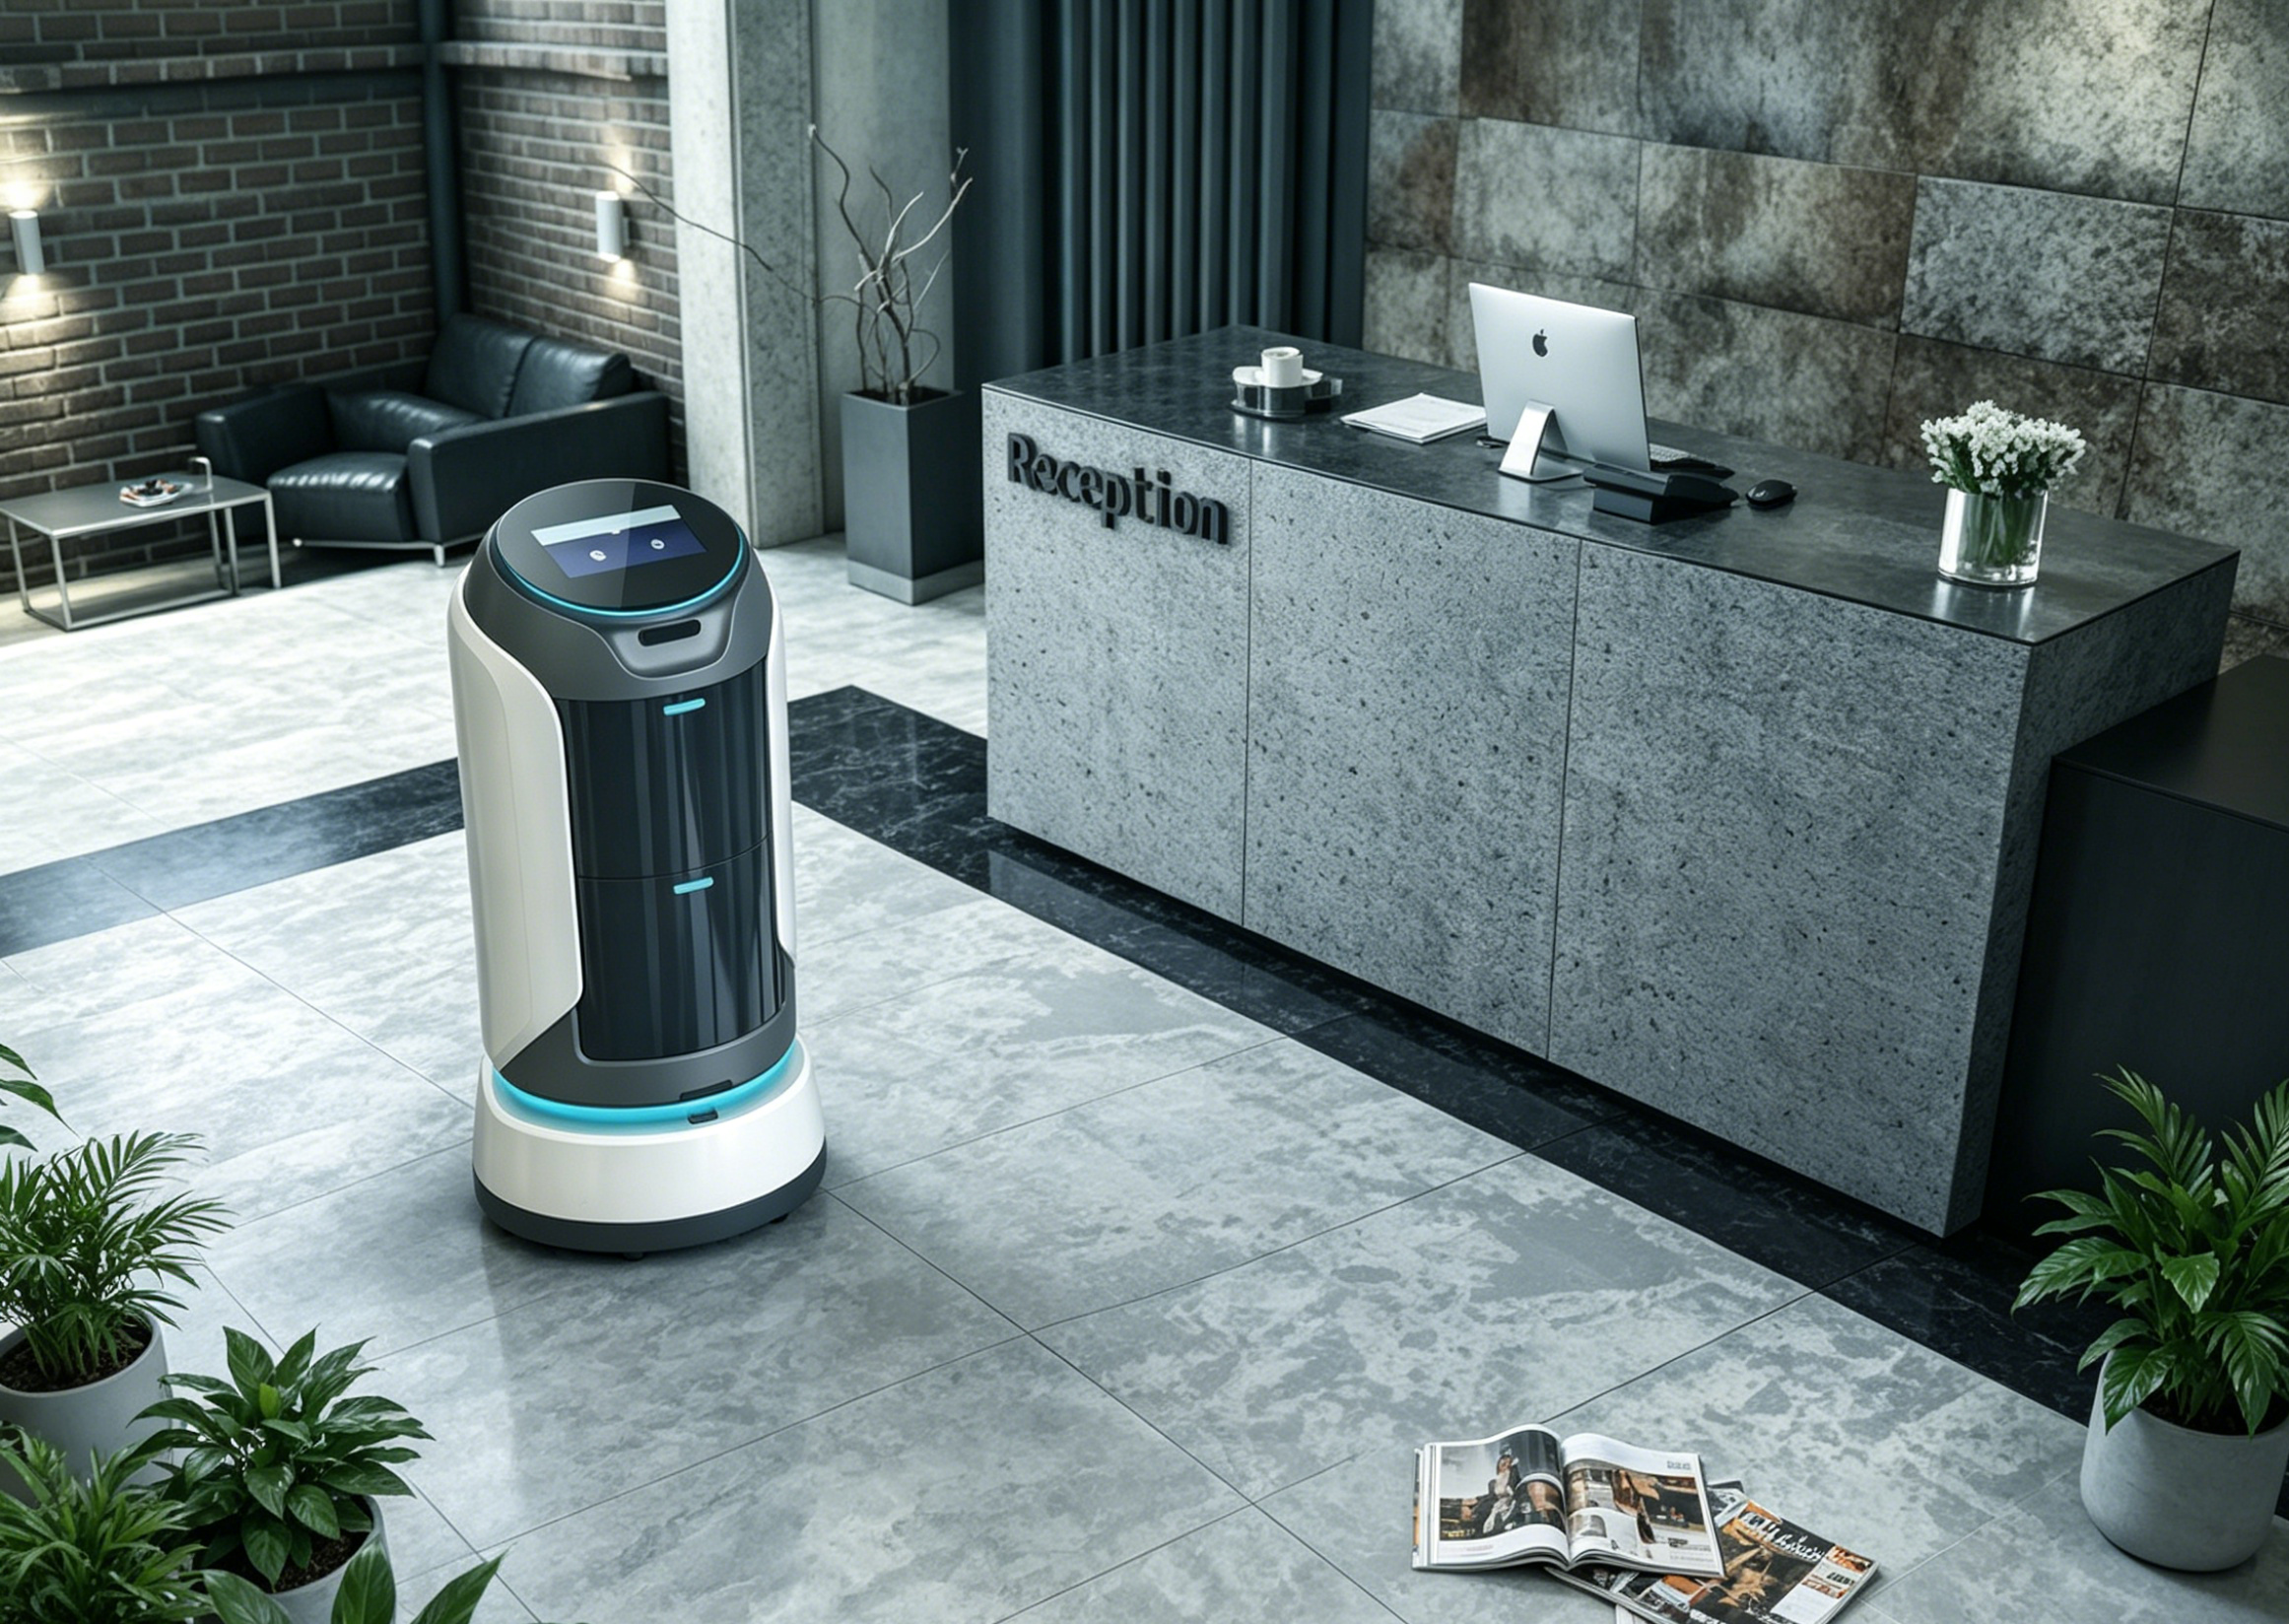
服务机器人
服务机器人主要用于为人类提供各种服务,包括商用接待、家庭服务、医疗辅助等。具有良好的人机交互能力。
- 商用服务:餐厅、酒店接待
- 家用服务:扫地、陪伴机器人
- 医疗服务:手术、康复辅助
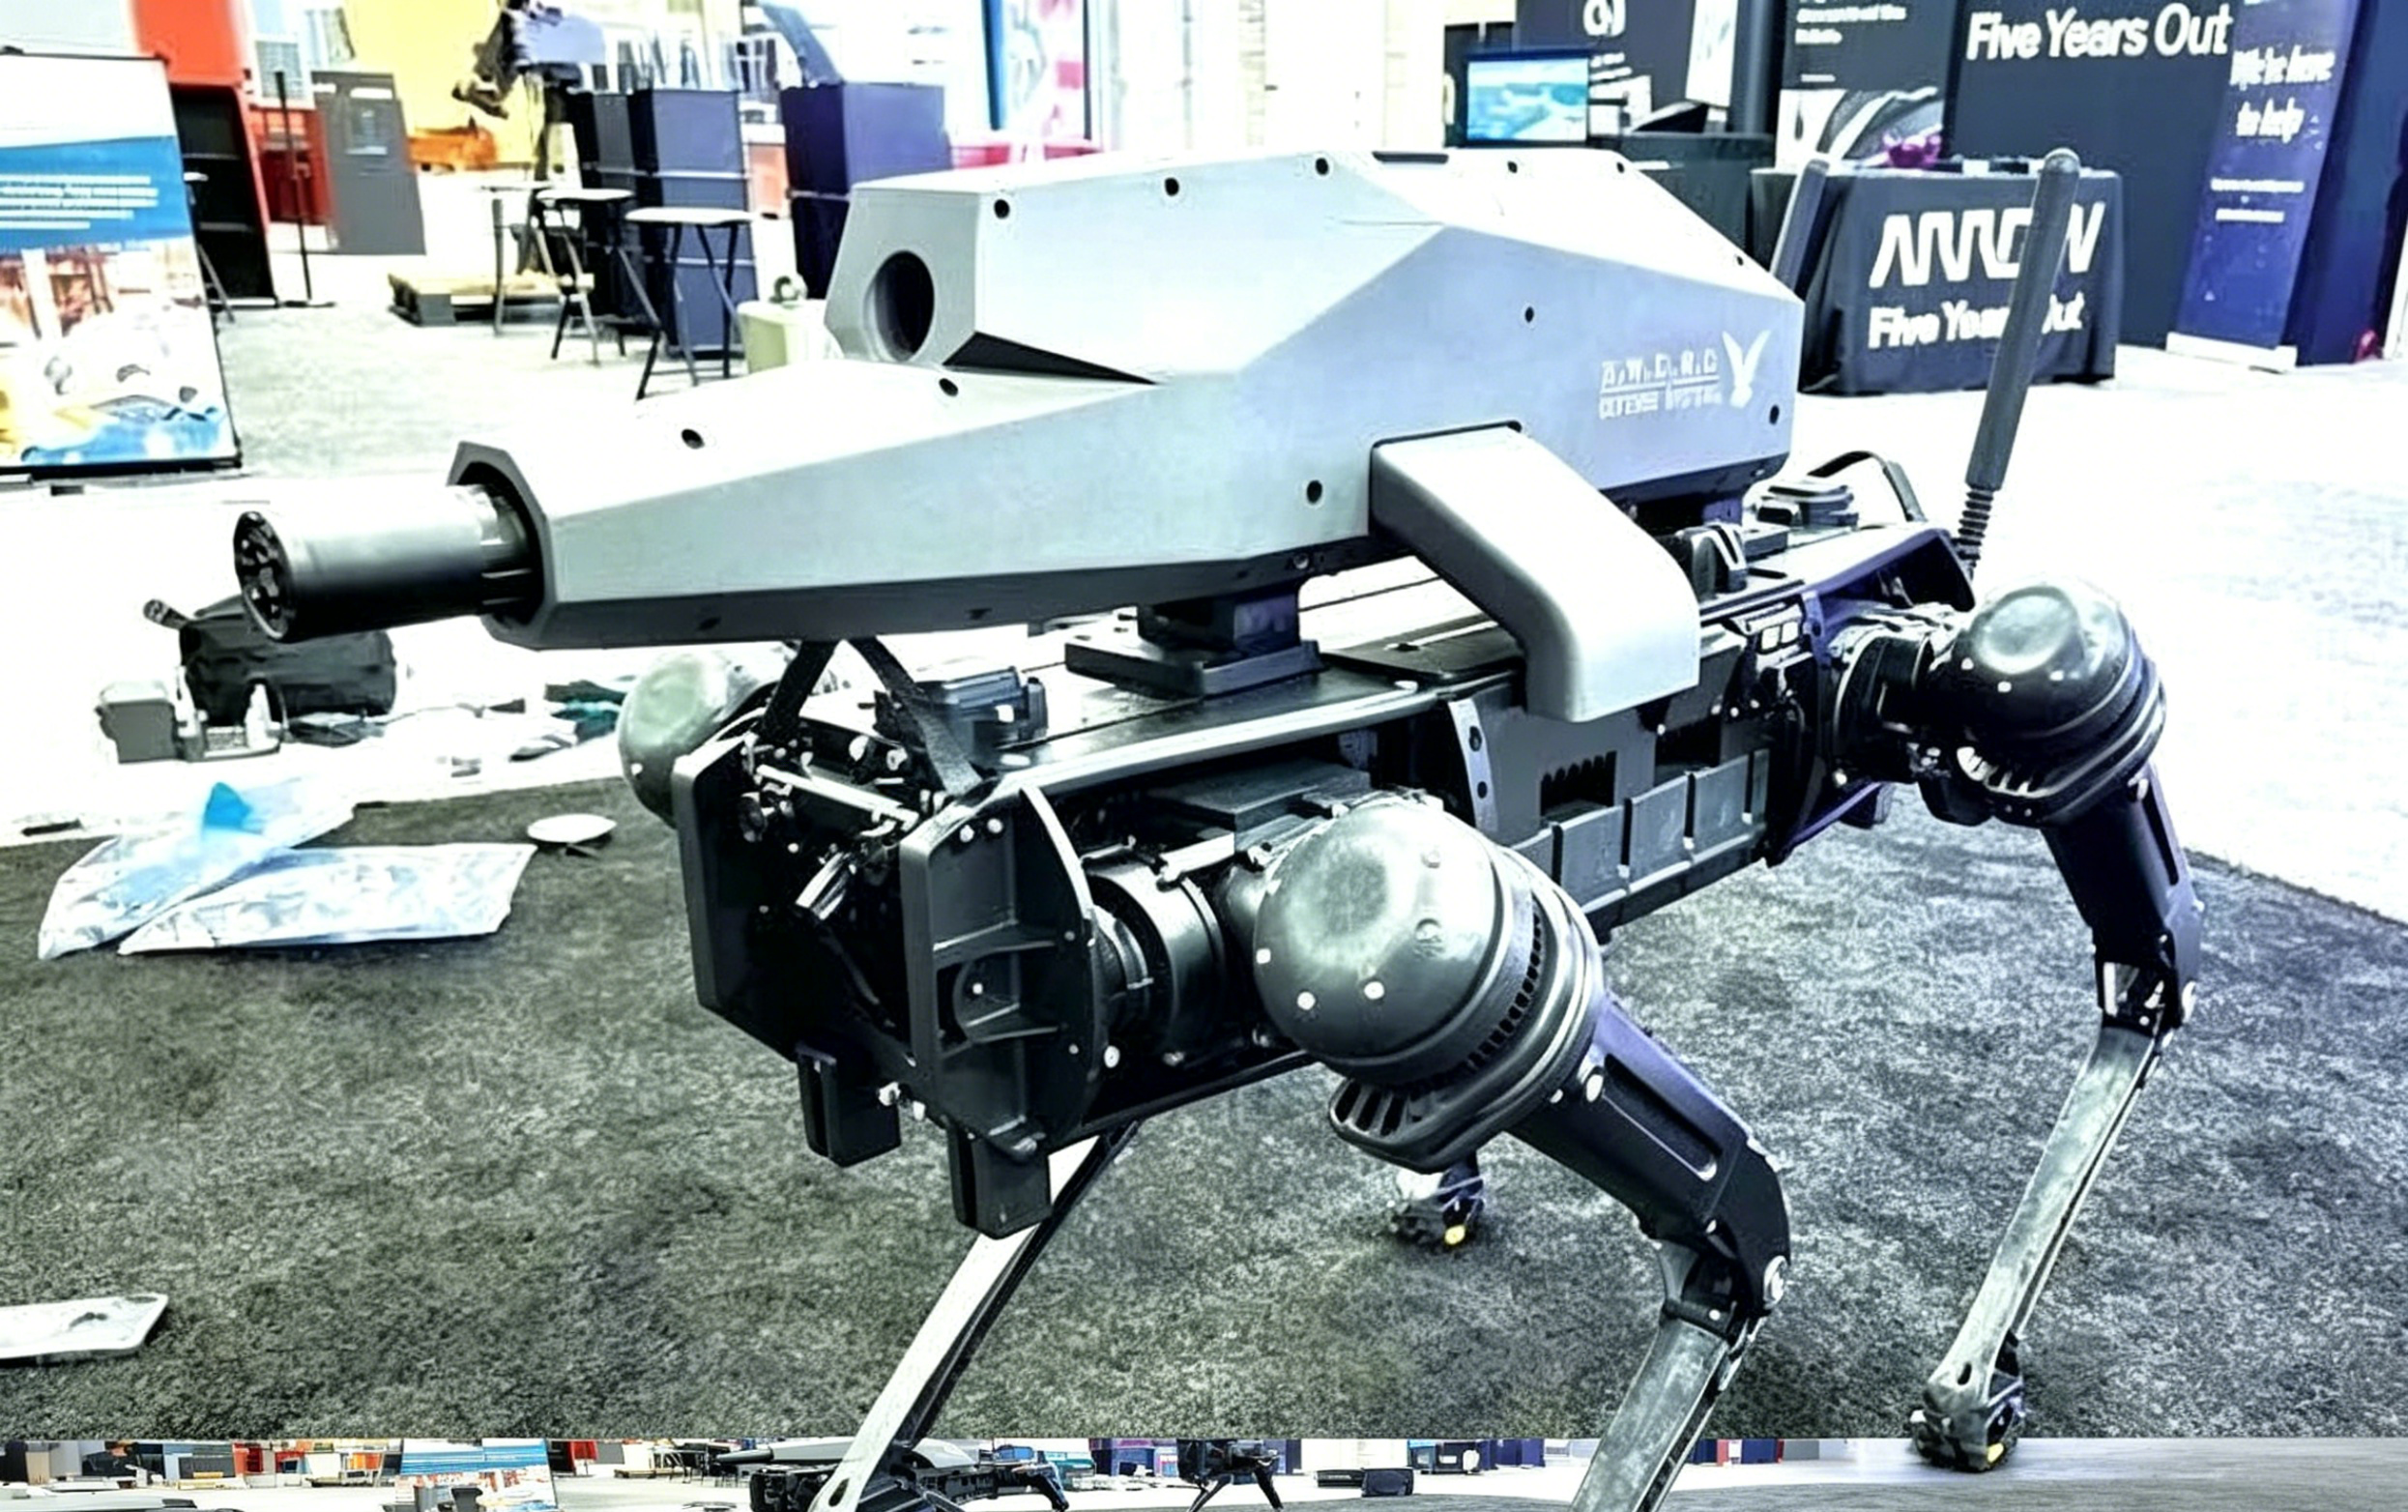
特种机器人
特种机器人为特定环境和任务设计,能够在危险、恶劣或人类难以到达的环境中执行任务。
- 巡检机器人:电力、管道巡检
- 救援机器人:灾害现场救援
- 水下机器人:海洋勘探作业
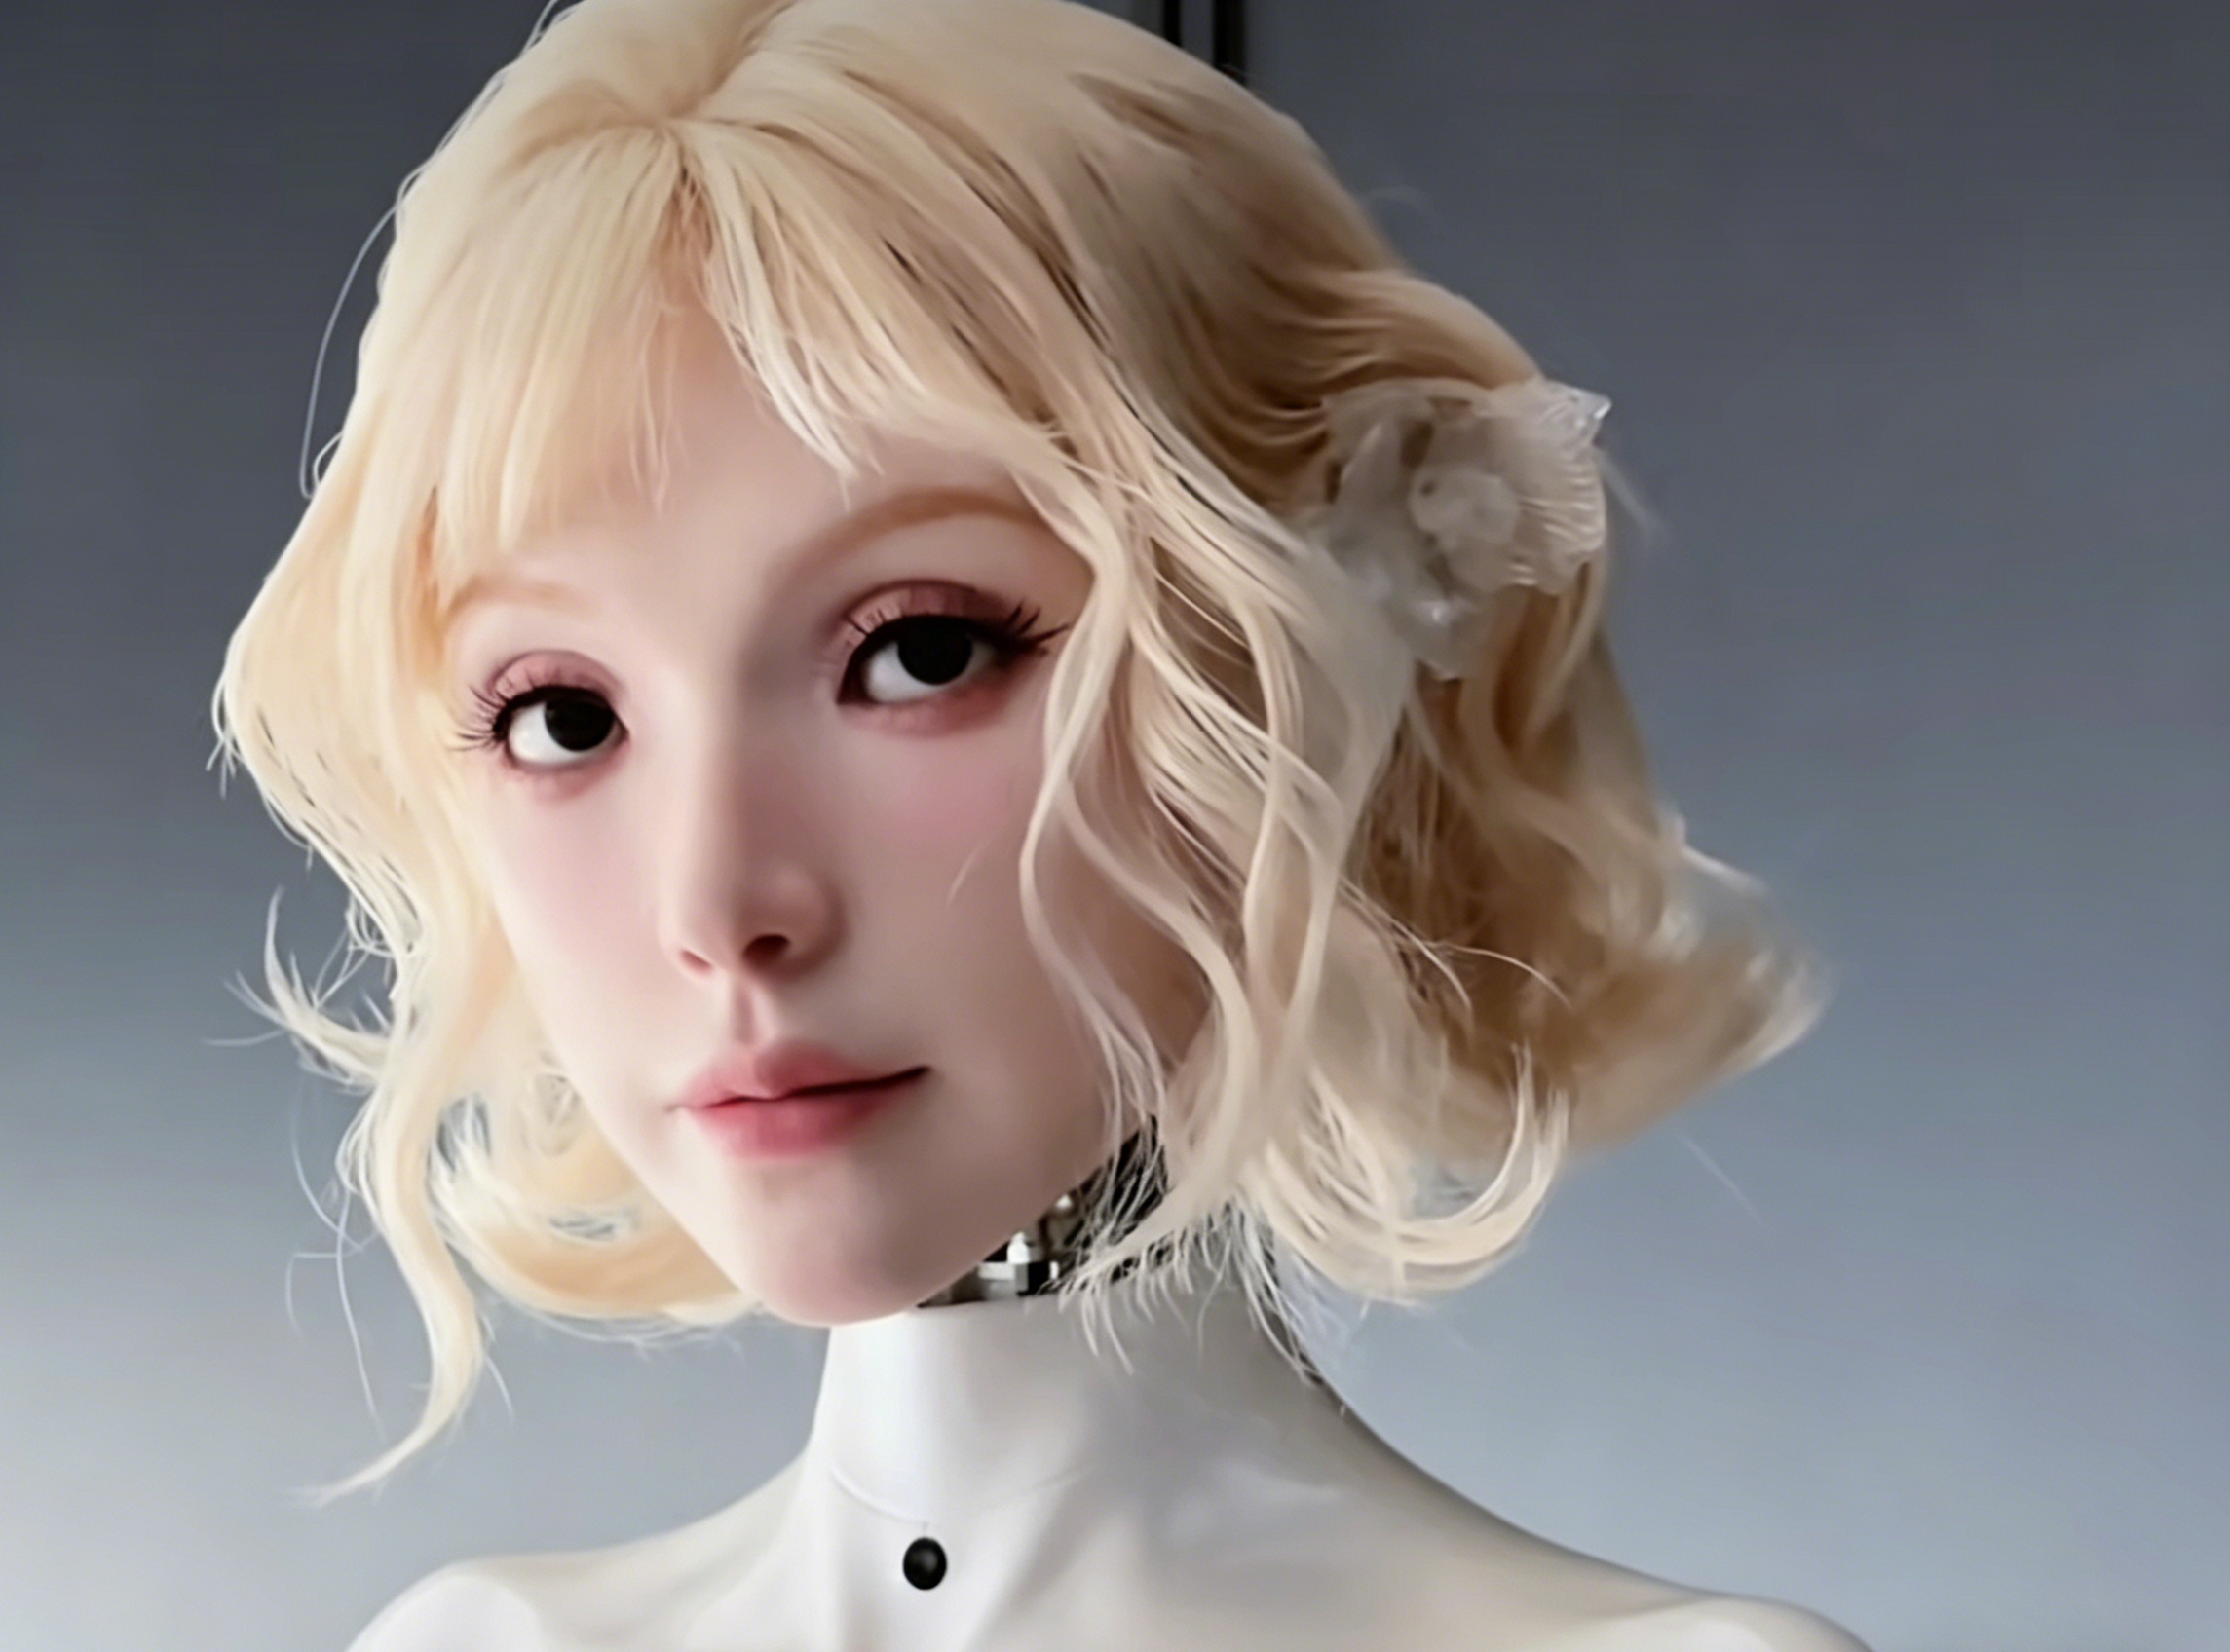
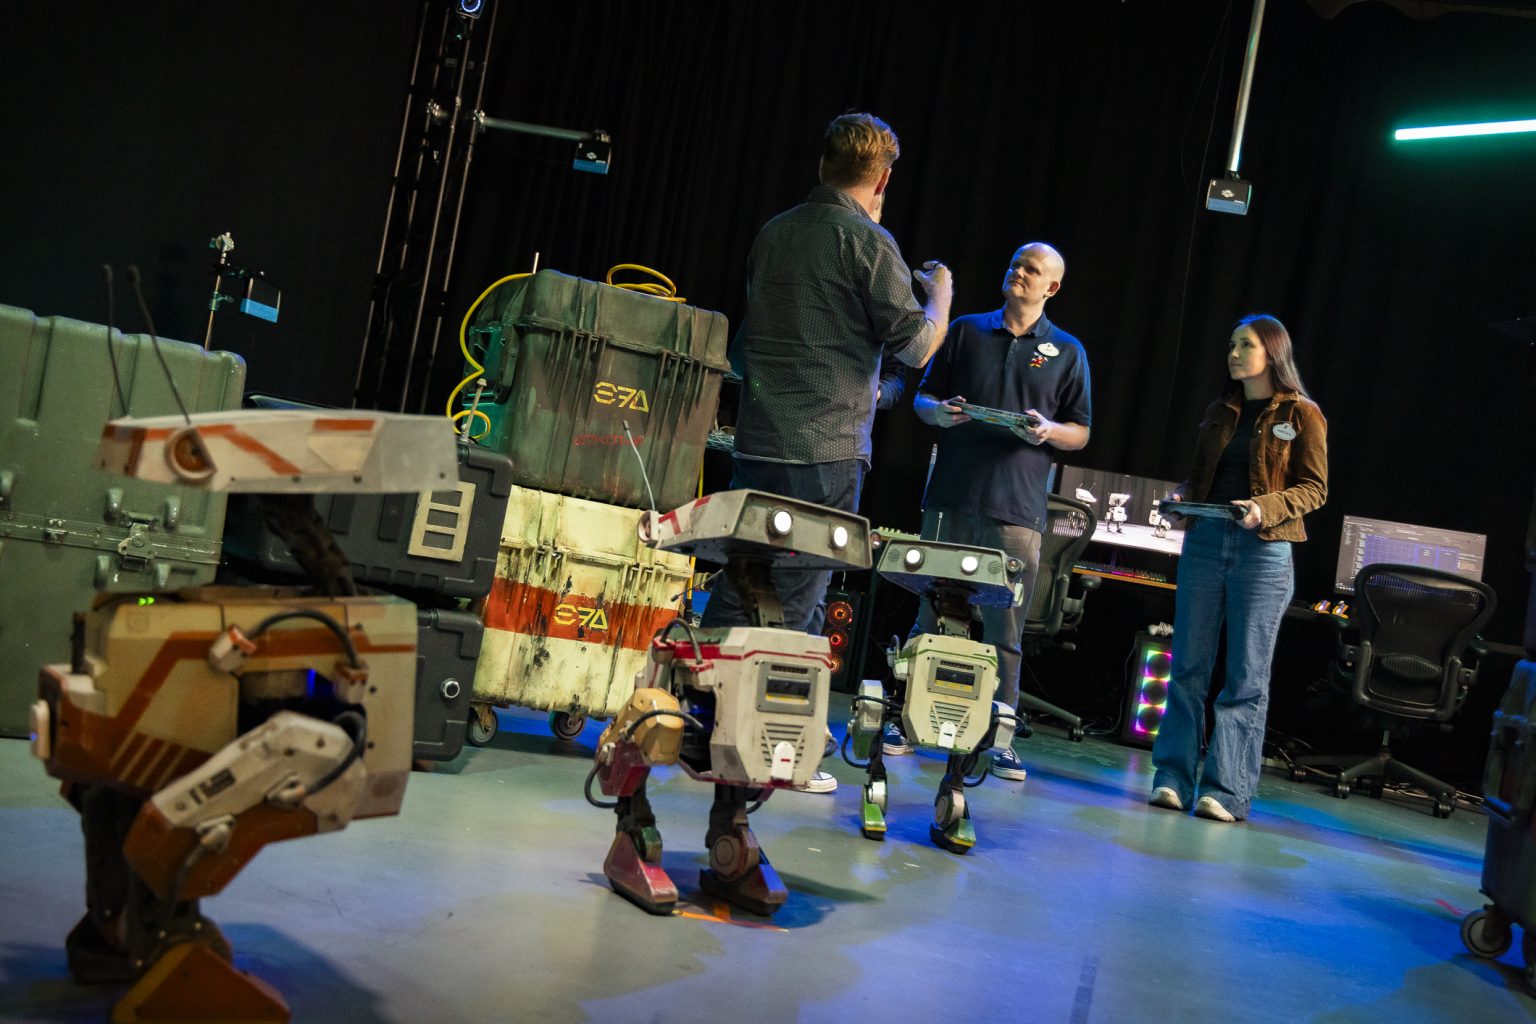
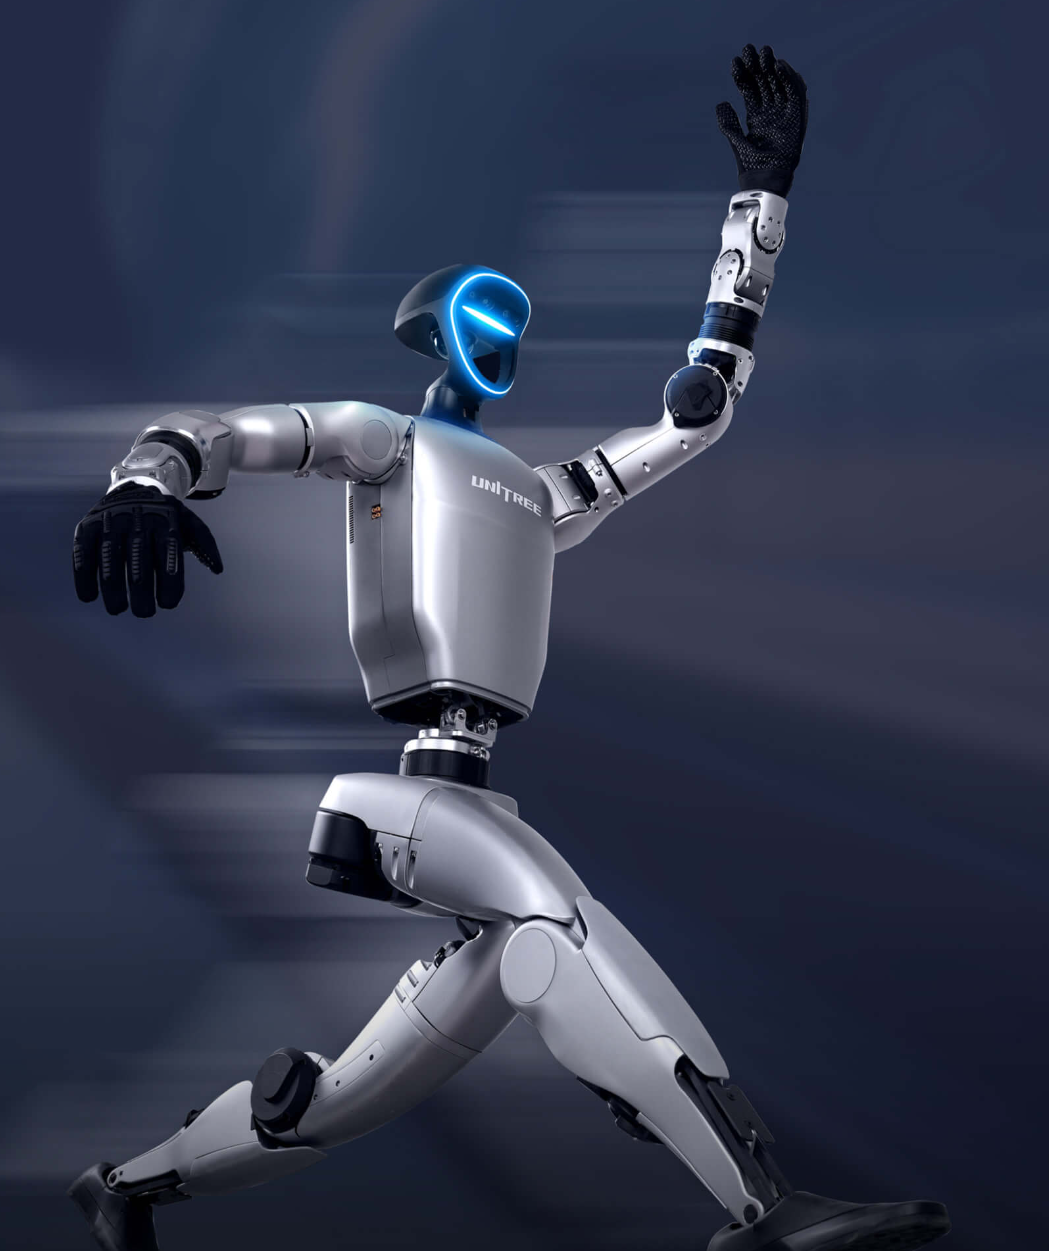
仿生机器人
仿生机器人模仿生物形态和功能设计,借鉴自然界的进化成果,具有更高的灵活性和适应性。
- 人形机器人:模仿人类运动
- 四足机器人:适应复杂地形
- 飞行机器人:仿生飞行方式
发展历程
机器人技术历程
1961
Unimate 进入工厂
Unimate 在通用汽车工厂投入工作,按预存指令搬运和堆叠压铸金属件。
1969
Stanford Arm
电动、计算机控制的机械臂展示了机器人精确执行操作的可能性。
1970
Shakey 探索自主移动
Shakey 将传感信息与规划结合,根据周围环境寻找移动路线。
2002
Roomba 走进家庭
iRobot 推出 Roomba,让自主移动与清扫成为家庭中的实际应用。
历程参考:计算机历史博物馆 · 机器人技术 · Roomba 发布记录